


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.cls-3{fill:%23dbdbdb;}.cls-4{stroke:%23333;stroke-miterlimit:10;stroke-width:0.5px;}%3c/style%3e%3cclipPath%20id='clip-path'%3e%3crect%20class='cls-1'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='cls-2'%3e%3cpath%20class='cls-3'%20d='M16.89,7.8s-1,4.28-4,6a21,21,0,0,1-6.55,1.66,9.87,9.87,0,0,0,6.38,1c3.47-.72,6.82-4.66,6.71-5.43A5.88,5.88,0,0,0,17.6,8.17,2.76,2.76,0,0,0,16.89,7.8Z'/%3e%3cellipse%20class='cls-4'%20cx='11'%20cy='10.94'%20rx='8.53'%20ry='5.49'/%3e%3ccircle%20class='cls-4'%20cx='11'%20cy='10.94'%20r='2.49'/%3e%3c/g%3e%3c/svg%3e)
2026年,四足机器人量产迎来商业化加速的关键窗口期。Counterpoint数据显示,2026年上半年,全球四足机器人出货量逼近 3.5 万台,其中四成来自行业应用,中大型四足机器人装备的需求有显著增长。该机构预测 2026 年全球四足机器人出货量将首次突破 9 万台。
从Demo到量产,硬件团队通常要过四道关:先过热管理和关节高压冲击,再过主控分层、视觉可靠性、BOM结构和PCBA制造性这四道量产关。
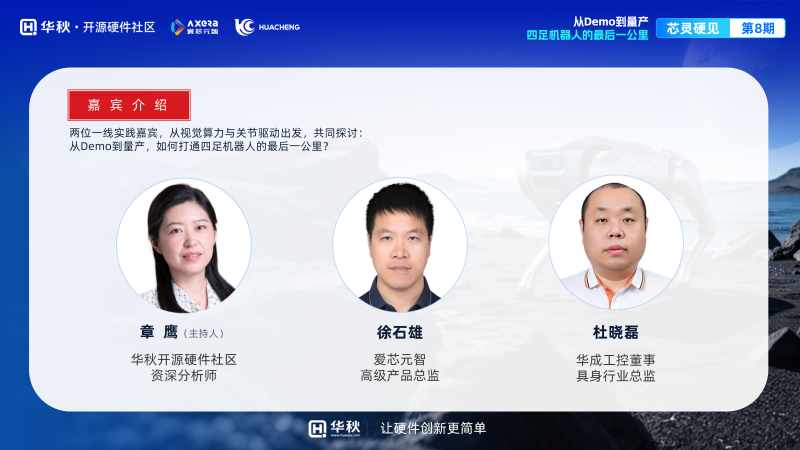
11月5日,由华秋智联倾力打造的产业直播栏目《芯灵硬见》,聚焦“从Demo到量产,如何打通四足机器人的最后一公里?”这一主题,邀请了爱芯元智高级产品总监徐石雄、华成工控董事,具身行业总监杜晓磊,从芯片算力、软硬件方案、工具链、成本控制多维度拆解,四足机器人在消费级、行业市场到底需要怎样的算力分层?如何从技术选型和制造入手,打通从Demo到量产最后一公里的全链路。本次直播热度高涨,多名在线工程师们互动提问踊跃,收获行业广泛认可。
爱芯元智:视觉AI SoC+双目深度算法,加速四足机器人和工业具身应用落地
爱芯元智是一家港股上市的半导体芯片公司,致力于构建世界一流的AI基础设施,总部位于宁波,并在北京、上海、杭州、深圳等地设有研发中心。公司的核心技术壁垒在于自研的感知计算IP,特别是AI ISP图像相关技术,处于行业第一梯队,还具备自研NPU IP能力,支持CNN和Transformer,包括相关NPU落地的工具链和开发者生态。
“从形态上看,家用清洁机器人、割草机器人,大脑、小脑和眼睛没有明确的区分,移动智能机器人(如四足、人形机器人),爱芯元智将其系统划分为“大脑”(决策)、“小脑”(控制)和“眼睛”(感知)三个部分,并提供相应芯片支持,爱芯元智在具身智能感知与计算方面的产品路线图也支撑市场需求演进。”徐石雄表示。
爱芯元智AX615定位入门级端侧视觉SoC,双核Cortex-A7,2Tops算力,内置NPU,适用于家庭陪伴、宠物机器人等低端消费类机器人。中端产品AX8910采用 4 核 Cortex-A55 处理器,内置高性能NPU,等效算力可达12Tops,适用于机器人的智能相机模组、中高端扫地机器人、割草机、泳池机器人。
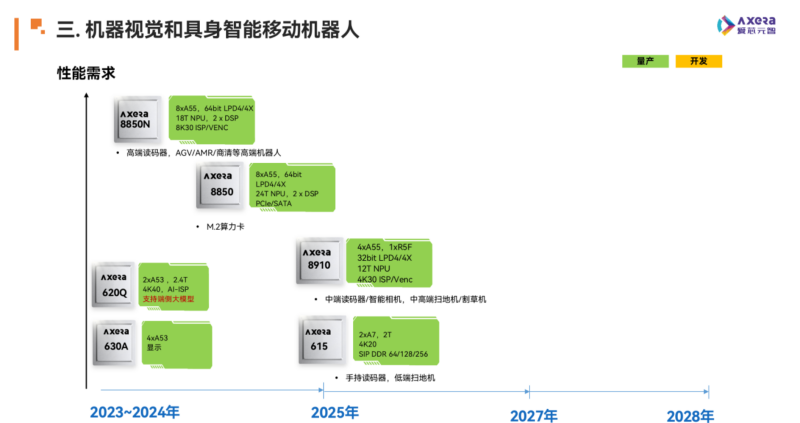
爱芯元智AX8850系列定位高性能计算平台,采用12nm工艺,NPU算力达到最高24Tops@INT8,支持8核Cortex-A55及带有2个视觉DSP做视觉化特色应用处理比如SLAM加速,ISP可以支持4k 30帧,最多可以接入8目摄像头,适用于高端商业清洁机器人、深度相机、具身智能眼睛类产品。此外,爱芯元智公司还提供算力加速卡方案,帮助传统机器人通过接口插入实现大模型能力的快速升级。
在具身智能领域,爱芯元智在提供端侧AI SoC的基础上,还重点推出了双目深度算法方案。
徐石雄指出,基于NPU架构,爱芯元智开发双目深度算法,展示视差图对比传统算法优势,指出其测距精度高且泛化性好。
以AX8910为例,该芯片面向具身智能眼睛、RGBD深度相机应用场景,在SOC+DDR典型场景的功耗仅有1.7W,NPU算力最高达到12Tops。值得关注的是,该芯片支持双目深度算法集成,具备低功耗、小体积特点,测距精度在1-3米范围内误差约2%,3-5米约2.5%。
NPU除了跑双目深度,还预留了富余算力,留给客户自主开发各类智能化视觉应用。AX8910是工规级芯片,支持宽温工作,对机器狗、工业场景的需求可以适配。
徐石雄指出,通过离线工具Pulsar2工具链可将ONNX模型快速转换至端侧运行,小模型5分钟可以完成过去相关的ONNX模型在板端上运行,支持PTQ量化保障精度。针对大模型,提前完成千问等主流模型量化适配,简化客户入门门槛并提升推理性能。
华成工控:关节模组按真实任务需求进行适配,打通四足机器人的批量交付
华成工控董事、具身行业总监杜晓磊演讲的重点不是单纯讲某个关节怎么调通,而是讨论如何把首次适配的结果沉淀为可复用的选配、验收和核验配置,让一台样机跑通之后,能够支撑批量稳定交付。
“四足机器人产品竞争,已经扩展到完整任务。不同的四足机器人应用场景差异明显,工业检测、高载荷作业、危险工艺环境、复杂运动地形,这些场景对负载变化、连续运行能力、驻足的稳定性、现场环境适应性的需求都不一样,因此关节驱动方案不能只按照单一的指标选型。产品形态各有侧重,关节需求必须从真实任务反推。”杜晓磊指出。
华成工控成立于2005年,长期深耕运动控制领域,在线性机器人和工业机器人控制系统方面有较大出货量基础。2023年前后,公司把技术路线转向具身智能,考虑大模型会赋予设备更强的自主能力,具身智能对传统机器人和自动化设备具有革命性意义。
市面上厂商的能力差异较大,选型路径也不同。有机械和算法能力的团队,可能只想保留自己的电机和传动部分,希望快速验证驱动和控制;需要整体方案的团队,更倾向于直接采用完整的关节模组进行整体适配。华成工控主要提供关节模组驱动方案。
华成推出了集成式关节模组驱动器,同时还有配套的具身机器人控制系统和灵巧手控制系统,共同构成具身机器人底层运动控制方案。“以巡检为主要工作的四足机器人,其携带负载、通道台阶转弯检测点,驻足和返回补能,都需要关节模组记录相关数据。”杜晓磊表示。“华成的关节模组驱动方案中,共振抑制、陷波、前馈、惯量自适应等功能可以自动处理一部分调试问题,从而减少人工反复调参的工作量。实际调试时,再结合工况和数据曲线进行针对性调整,会更高效。”
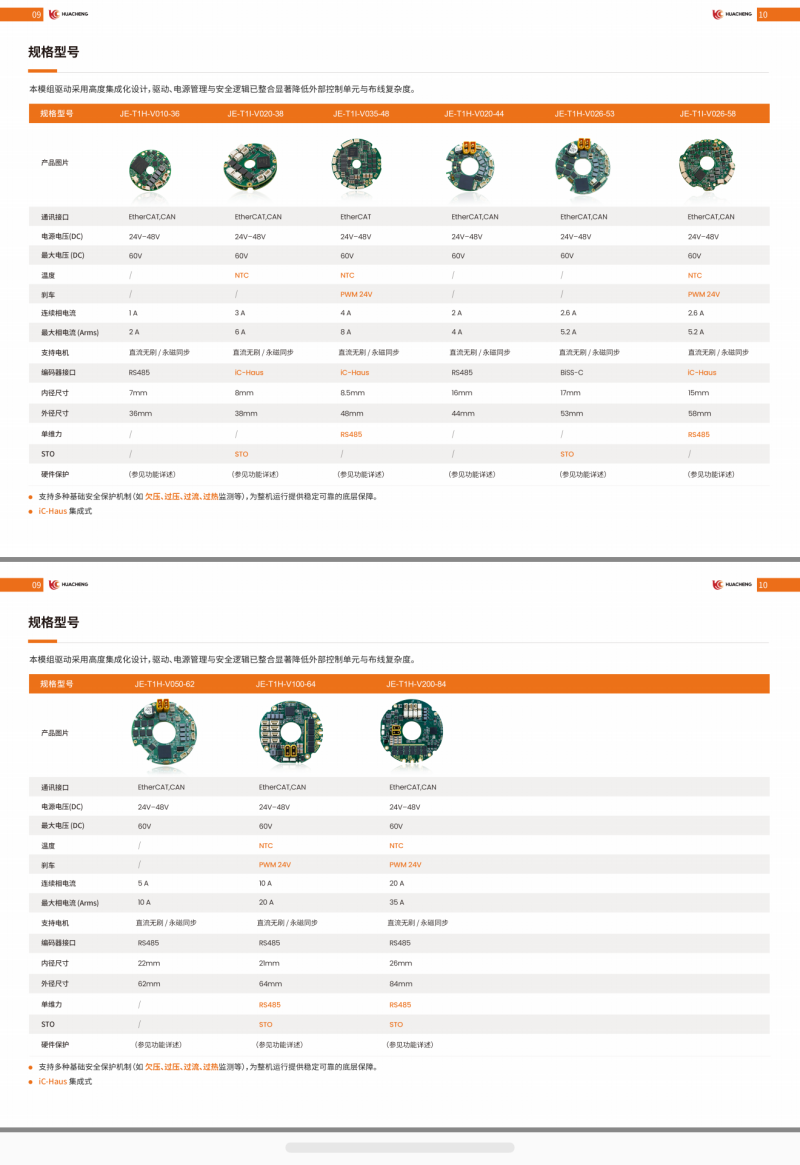
杜晓磊强调,四足机器人整机系统可以拆成:任务、实时控制、驱动、执行和供电五个部分。在选型和验收时,需要重点关注电机侧与负载侧的接口,以及电流、温度、状态等反馈信息是否完备。自主适配时,不能只看“能不能转”,还要确认一系列底层参数是否匹配,包括额定电流、转矩常数、编码器类型、传动与负载条件、控制功率等,如果涉及力控,还可能需要加入扭矩传感器,这些都会影响最终适配效果。
关节模组驱动不仅要考虑控制能力,还要重点考虑电源管理和热影响。最终检验标准不是驱动板单独能否工作,而是整个关节模组在实际工况下能否扛得住。
杜晓磊指出,从适配到测试,再到小批量和量产,关节驱动不能只作为单一部件看待,而要把硬件、控制、工程实施放在一起考虑。华成希望凭借中控集成、自主电机配置、反馈能力和控制能力,与模组厂、整机厂共同实现批量交付。
圆桌论坛:未来三年,四足机器人量产的关键变量是什么?
量产第一关,算力和运动执行的匹配卡在哪里?徐石雄认为,算力选型要看公司对量产四足机器人的产品定位是什么,不同公司设计方式不同,对算力的选择差异明显。纯本体厂商,把本体卖给不同客户,客户算法能力参差不齐,因此选择算力更强的SoC,以适配更多客户。整机自研厂商,场景清晰、可以选择刚好满足性能的SoC,无需追求算力过剩,从而降低功耗和成本,提升产品竞争力。算力过剩不仅浪费成本,还会增加功耗,反而削弱产品竞争力。
在杜晓磊看来,在四足机器人样机阶段,主要比拼性能,到了量产阶段,最重要的是可靠性,性能需要为可靠性让步。当前头部厂商(如宇树、云深处)展示的极限动作(爬山、高速奔跑、载人载重)说明,扭矩密度和响应速度在多数场景下已能满足需求。但量产真正考验的是:连续运行时的温升、冲击负载下的稳定性,以及能否在长期使用中不出现故障。
还需要关注算力和通信链路,当下英伟达AI芯片可以提供2000TOPS,对巡检机器人够用,真正需要关注的是多关节同步的实时性,即关节模组与控制之间的信号同步是否稳定可靠。华成工控更关注底层控制的实时可靠性,这也是关节模组驱动的核心价值所在。
关于四足机器人降成本,徐石雄认为首先要拆解成本结构,从原厂来看,晶圆代工价格、原材料、封装成本今年以来都在涨价。整个具身智能机器人的市场空间未来变大。对于短期内降价并不乐观。
真正成本的大头在于存储,当前四足机器人产品的成本结构中,存储(内存)成本占比更高。对于做端到端服务的四足机器人厂商,如果能放弃ROS、Ubuntu等中间件形态,自研底层软件栈,就可以大幅降低对内存的需求,从而在存储成本上实现显著下降。
徐石雄认为,降本的关键在于选择合适够用的SOC如AX8850和系统软件架构优化,而非硬件选型压缩。通过精简软件栈、减少中间层依赖,可以直接降低对高内存的依赖和换满足性能要求的SoC 是更可行、更有效的降本路径。
杜晓磊分享说:“四足机器人关节当下有三大技术路线:直驱/准直驱:电机直接驱动负载,结构简单,力控更直接;但对大扭矩、冲击负载和散热要求更高。谐波减速:适合高减速比场景,但四足机器人冲击大、动态高,谐波在抗冲击和寿命上存在挑战。行星减速目前在四足机器人中应用较多,能在动态性能、扭矩能力和成本之间取得较好平衡。”
杜晓磊指出,驱动器环节已经非常“卷”,研发费用基本难以单独溢价,定价更多按BOM物料成本来算。电机端国产化程度较高,成本差异主要在行星减速器,他以华成工控过去在线性机器人上使用的行星减速器为例:400W、9:1规格的行星减速器,早期可能需要一千多元,现在已降到百元以内。但这个降幅不是无条件发生的,而是要依靠规模化量产来摊薄加工、模具和制造成本。
四足机器人未来三年的量产生死线是什么?杜晓磊认为,用于巡检的四足机器人已经有客户买单,未来要大规模量产关键变量是客户愿不愿意持续买单。比如四足机器人进入的工业巡检场景,能否稳定运行,减少人工巡检的配置,ROI能否清晰可行。消费级四足机器狗满足人们的情感需求,可能未来更容易上量。
徐石雄指出,四足机器人行业落地的核心是“价值认可”。进入公共安全巡检等行业后,关键不在于四足机器人“能不能跑”,而在于客户是否认可它带来的实际效率提升和价值创造。客户需要看到切实的回报,才会真正接受并采购。
四足机器人不能只停留在移动能力上,更要提供环境感知报告,借助具身大模型提升感知效率,输出对客户有用的信息和分析结果。这才是客户愿意付费的核心价值点。典型场景包括夜间巡逻等人力成本高、环境恶劣或存在安全风险的任务。机器人需要真正替代人工完成这些工作,才能体现其社会价值。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")