


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.cls-3{fill:%23dbdbdb;}.cls-4{stroke:%23333;stroke-miterlimit:10;stroke-width:0.5px;}%3c/style%3e%3cclipPath%20id='clip-path'%3e%3crect%20class='cls-1'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='cls-2'%3e%3cpath%20class='cls-3'%20d='M16.89,7.8s-1,4.28-4,6a21,21,0,0,1-6.55,1.66,9.87,9.87,0,0,0,6.38,1c3.47-.72,6.82-4.66,6.71-5.43A5.88,5.88,0,0,0,17.6,8.17,2.76,2.76,0,0,0,16.89,7.8Z'/%3e%3cellipse%20class='cls-4'%20cx='11'%20cy='10.94'%20rx='8.53'%20ry='5.49'/%3e%3ccircle%20class='cls-4'%20cx='11'%20cy='10.94'%20r='2.49'/%3e%3c/g%3e%3c/svg%3e)
2026年,机器人正在从“炫技”变成“能干活”,灵巧手作为人形机器人最重要的末端执行器,占据人体上肢功能的60%,其市场规模2026年接近100亿元,2028年将超过200亿元。灵巧手各家方案的关节数从 6 个飙升到 22 个,传感器从单维力到六维力,主控从单 MCU 走到了 1+N 分布式架构。
9月18日,由华秋智联倾力打造的产业直播栏目《芯灵硬见》,聚焦“从Demo到量产,具身智能灵巧手,芯引擎如何破局落地”这一主题,邀请行业专家隼瞻科技产品市场总监陆斌、雷赛智能实验室主任曹通,以及国民技术高性能 MCU 产品总监冉瑞宝,从IP、运动驱动、MCU芯片、工具链和芯片开发平台、成本等多维度拆解,灵巧手到底适合在哪些场景落地?如何把灵巧手的BOM打下来?灵巧手量产面临哪些严苛挑战?本次直播热度高涨,工程师们互动提问踊跃,收获行业广泛认可。
隼瞻科技陆斌:打破通用MCU瓶颈,DSA架构重构灵巧手芯片的控制和感知
隼瞻科技产品市场总监陆斌重点探讨了灵巧手领域的算力瓶颈与运动控制挑战,并且重点分享了基于DSA架构的芯片重构方案及配套敏捷工具开发。
一个典型的灵巧手,从6个自由度做简单抓取,到今年冲到20多个自由度接近人手做精细操作,触觉AI感知需求变强,驱动方式也出现变化。陆斌认为,这些需求带来了三大挑战:1、多关节实时控制,控制环通常在1KHz,闭环抖动要压在10微妙以内;2、端侧多模态感知,16个以上关节,触觉信号KHz级采样,轻量AI必须本地跑;3、功耗约束,毫瓦级预算,AI只能端侧完成。这些量级叠加,就是通用MCU最难满足的地方。
传统MCU方案在应对多关节实时控制、多模态感知融合及端侧AI推理时,单纯提升主频会导致功耗激增,难以满足细分领域的算力和功耗的平衡。
针对这些痛点,隼瞻科技推出了DSA架构和产品方案,通过推出支持扩展指令的的M130与M510系列,提供32位RISC-V基核和指令集扩展,实现算法和计算的深度融合。
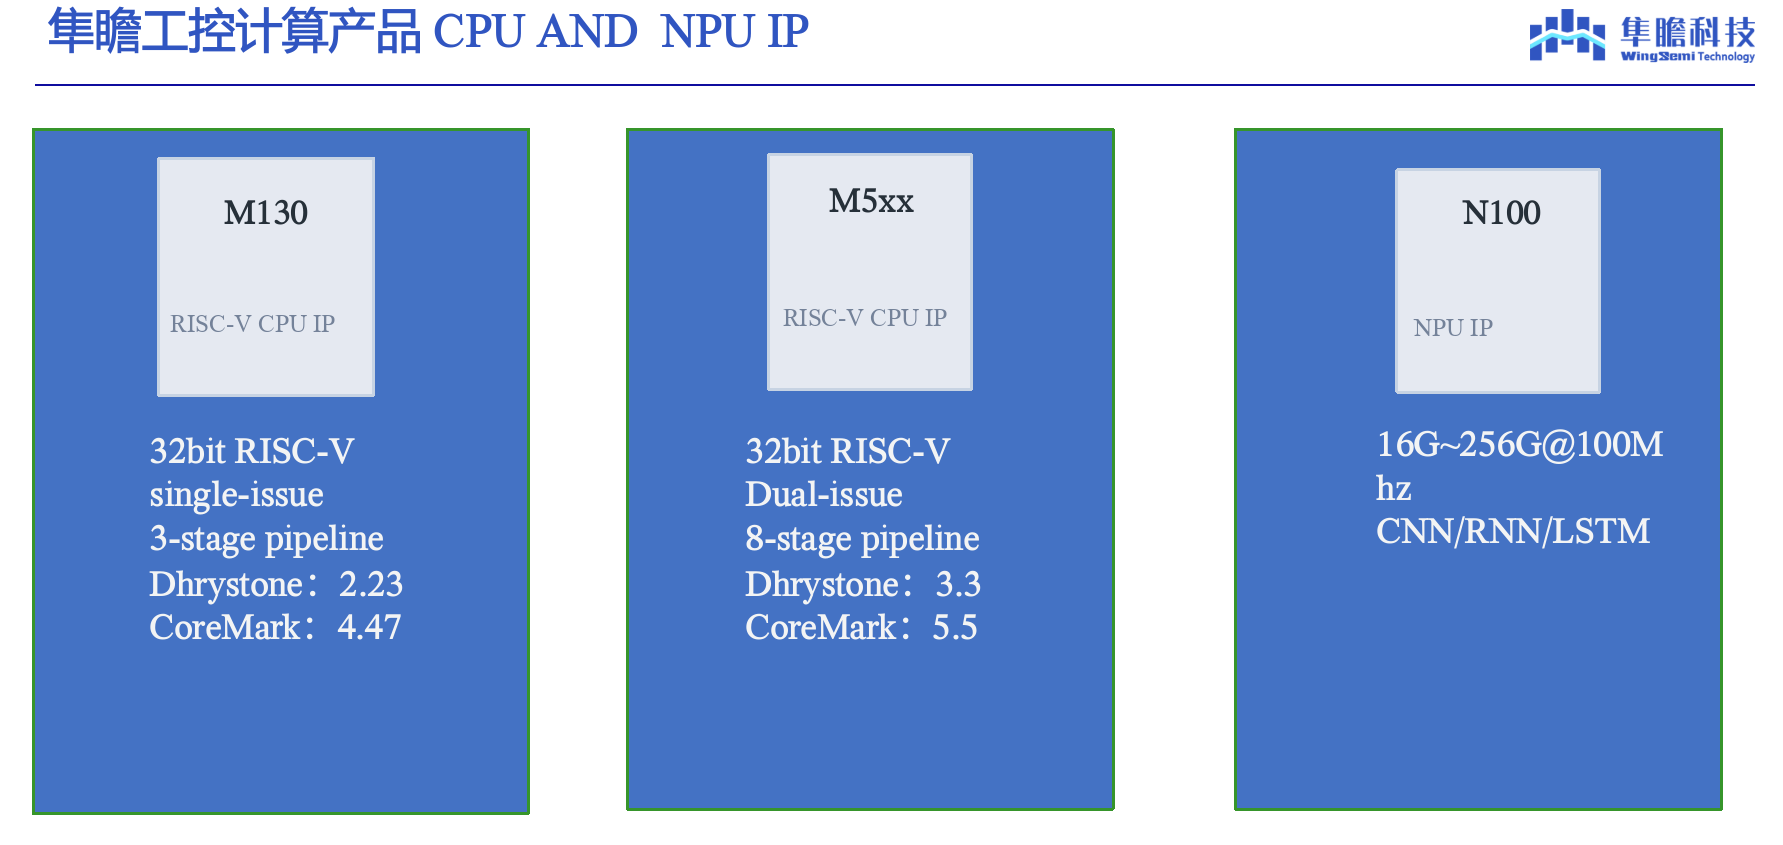
隼瞻科技推出M510,这个IP面向高性能MCU,是基于RISC-V架构的32位、双发射、8级流水,支持Vector指令集扩展,满足车规ASIL-B/D功能安全需求,具备强中断实时性处理能力,支持1024路中断及1至8路可配置快速中断,适用于汽车域控制器,多媒体,工控以及网络设备(Wifi/5G)等领域。
N100 专为小算力、低功耗场景设计,以“软件定义硬件”的可配置架构为核心,通过灵活的软硬件协同,实现算力与应用需求的精准匹配。16G Ops至0.5T OPS线性扩展,作为轻量级独立协处理器与CPU并行工作,担任AI推理任务,降低主核负载,适配语音唤醒、简单图像分识别等边缘端低功耗场景。
“我们用 M510 高实时 CPU 打底,主打低延迟、高可靠,撑住多关节精准控制;再配一颗轻量化 NPU,聚焦端侧 AI 推理,让感知直接服务于控制。”陆斌表示。
他还重点介绍了DSA处理器敏捷开发平台ArchitStudio。这个开发平台可以提供图形化界面用于分析算法热点、代码密度及流水线空泡情况,通过C model支撑架构师高效完成扩展指令设计,并自动生成配套编译器与验证环境。
M510加 ArchitStudio 已经在 CORDIC 这类工控算法上把指令数减少 81%、周期数降低 85%,形成了“DSA 架构 + 定制扩展 + 算力突破”的完整闭环。
雷赛智能曹通:深耕无框电机和灵巧手,赋能机器人规模化量产
在直播中,雷赛智能实验室主任曹通博士围绕具身智能机器人核心部件的量产挑战,重点分享了时空框架思考,雷赛智能在机器人运动控制的核心部件如无框电机、关节模组的布局和应用案例。
具身机器人并非新一代工业机器人,具身机器人与工业机器人有明显差异:一、具身智能是在开放环境中运行,需要与人互动,更加强调安全、可靠和环境感知能力。工业机器人是在结构化、封闭式场景下做一些固定的动作,追求节拍和精度;二、具身机器人正处于发展初期,具身智能赛道自2021年发展起来,2026年出货量预计达10万,类似新能源汽车2012年的起步阶段,全面普及仍需时间。
Omdia调研数据预测,2026年人形机器人出货量预计达到10万台,较2025年的1.3万台实现10倍增长,核心部件需要规模化量产准备。
曹通分析说:“工业机器人全球市场规模达到1200亿,具身智能机器人包含了关键直线关节,线性关节,还有感知系统,还有其他的一些芯片,从成本上看,空心杯和灵巧手占据了20%的成本,无框电机及模组占据硬件成本的30%。两者加起来接近50%的成本。灵巧手和无框电机的成本降低是本体平民化降本的关键。”
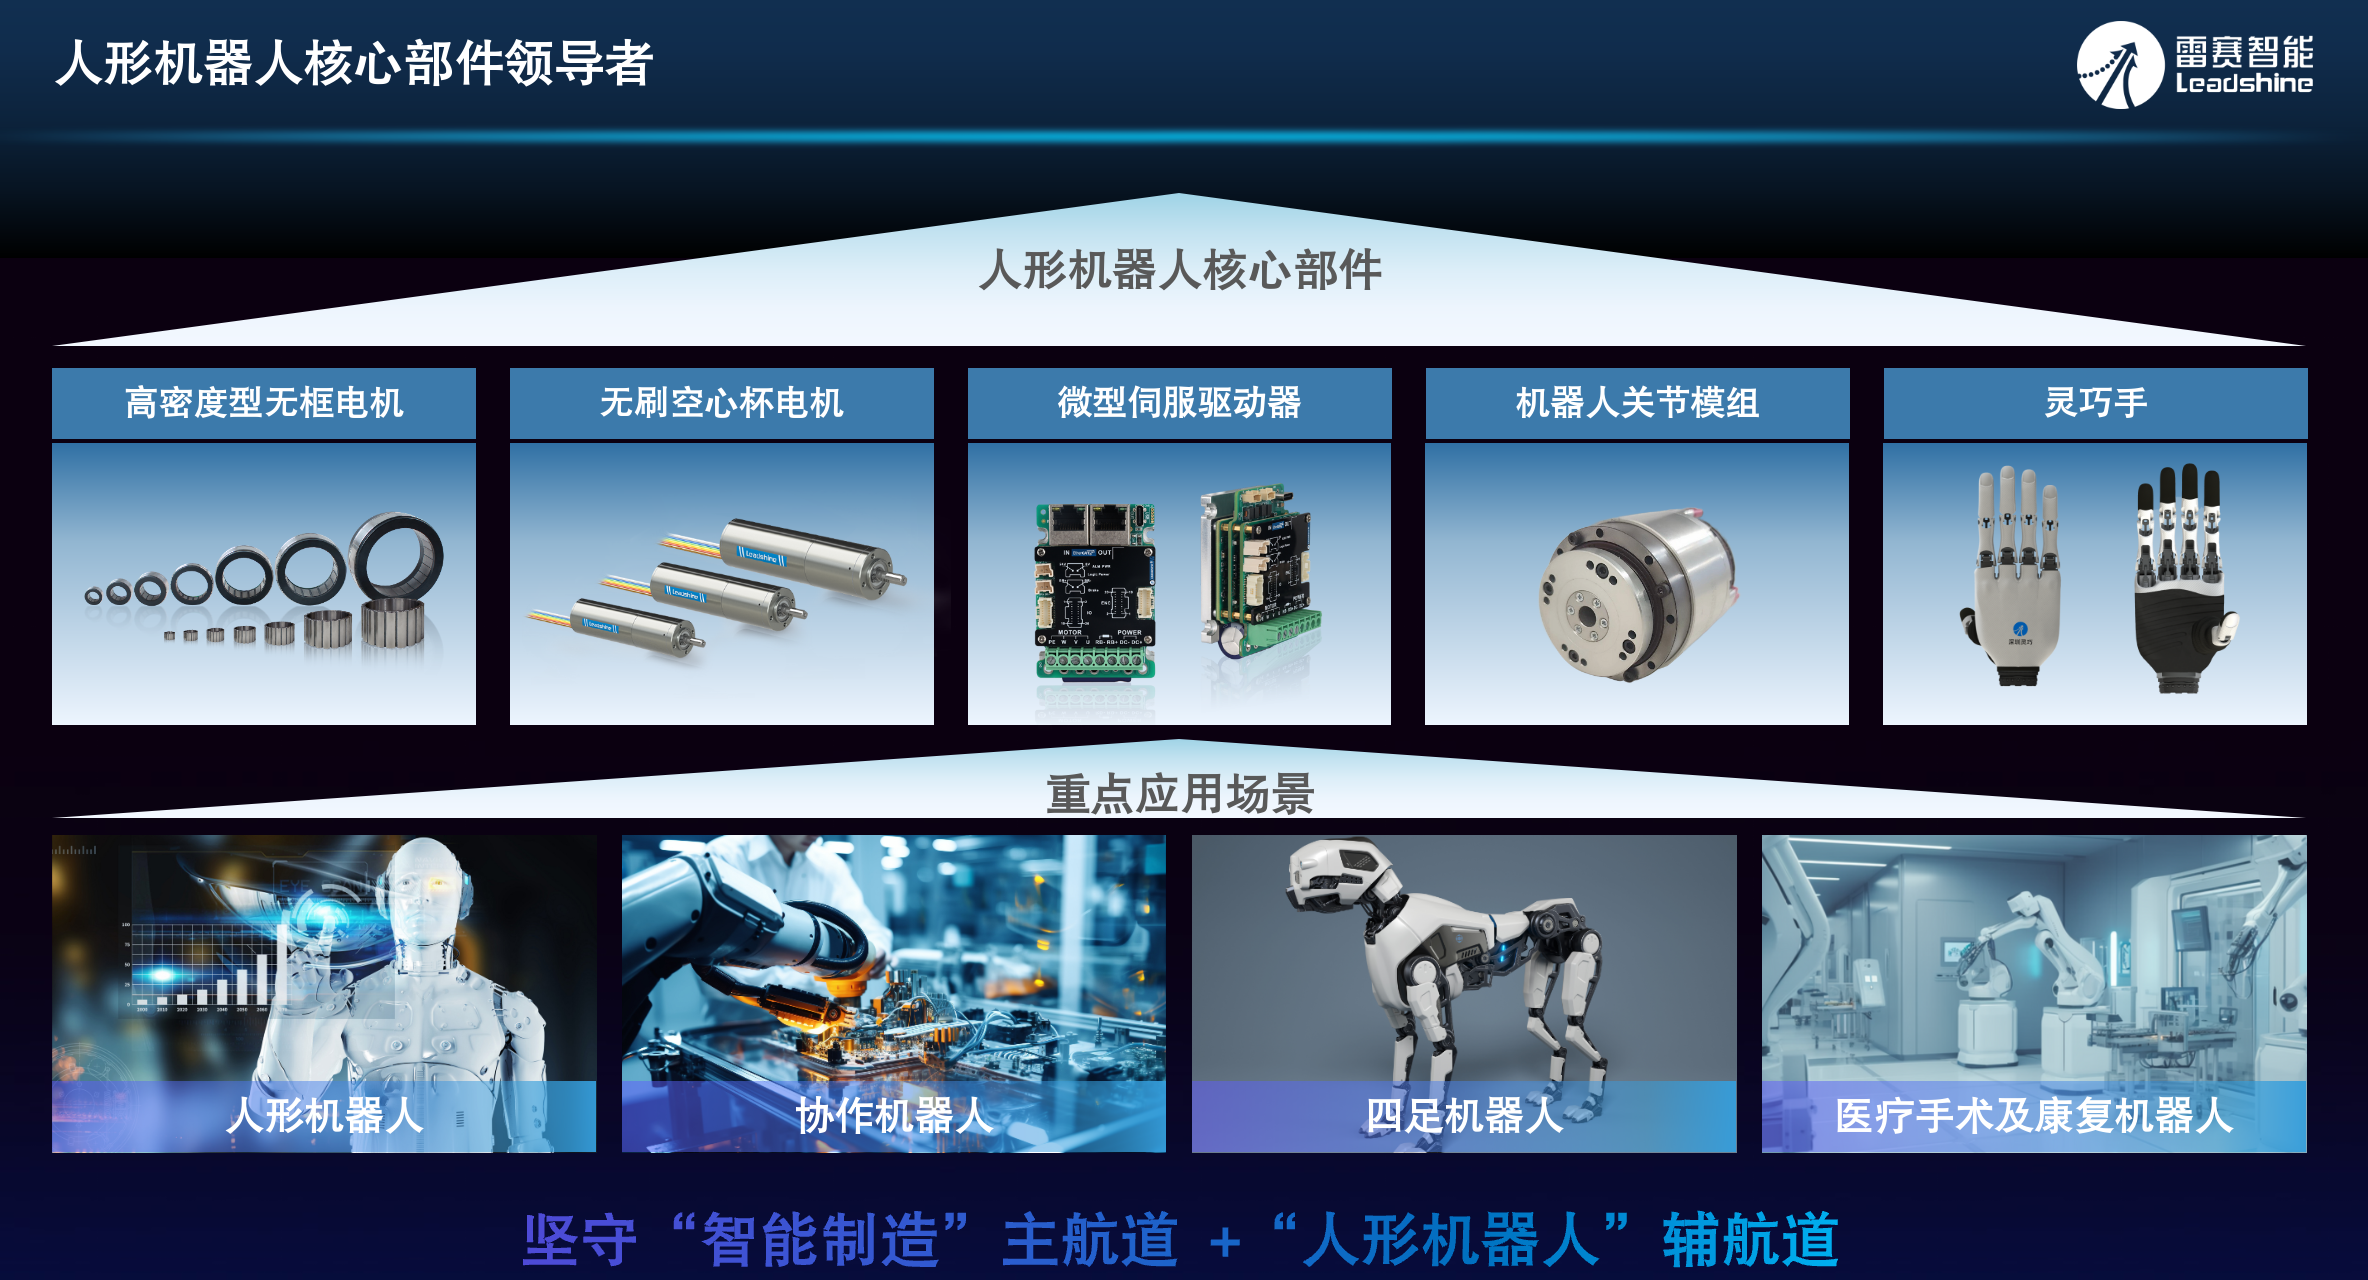
曹通指出,雷赛智能聚焦人形机器人五大零部件:高密度的无框电机、无刷空心杯电机、微型的伺服驱动器系统、机器人关节模组和灵巧手。雷赛智能在2025年3月发布了第一款灵巧手,目前已经推出三款灵巧手产品。
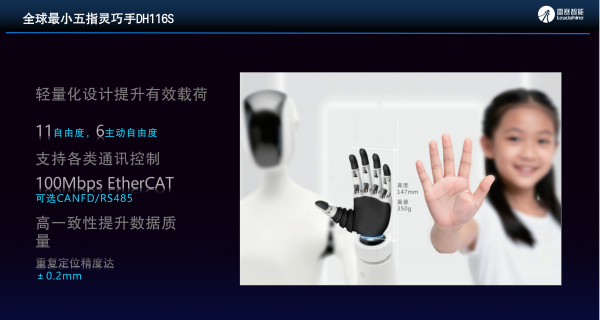
其中,灵巧手方案DH116S是基于1.3米以下的机器人设计的,在去年3月推出,是当时全球最小五指灵巧手。“这款灵巧手的特色是极致轻量化和小型化,重量350克,147毫米,11个自由度,6个主动自由度,我们为整机厂商提供硬件支持以外,用灵巧手作调试和一些动作,也会给厂商提供免费开源的SDK和工具,支持国目前主流的通讯协议和编程软件。”曹通表示。
人形机器人全身有30到50个关节,腕部的关节和肘部的关节需求不同,对力矩和减速器都有不同需求,雷赛提供四种解决方案:包括面向上肢、腰部和肩肘的谐波关节模组,面向下肢的行星关节模组等,可以提供覆盖全身的无框电机和模组,整体提供无框电机+编码器+驱动器+传感器,四位一体的关节模组。
曹通透露,雷赛智能已经和国内80%的头部机器人厂商进行合作,与主流本体企业建立长期配套关系,2026年4月雷赛智能成为智元机器人的优秀供应商,6月雷赛智能成为星海图的优秀伙伴。2026年预计无框电机订单突破100万台,量产规模持续提升;2025年灵巧手出货量进入国内第一梯队,完美适配人形机器人、协作机器人等多远应用场景。
国民技术冉瑞宝:灵巧手需求多元化,分布式MCU平台全场景赋能
关节控制MCU是灵巧手从“能动”走向“精准干活”的底层硬件瓶颈,最大挑战在于如何在狭小的空间里面,平衡算力、散热和安全。国民技术高性能MCU产品总监冉瑞宝带来了最新高性能MCU产品和全栈平台布局的最新分享。
冉瑞宝表示,国民技术在过去几年深耕机器人赛道,推出的MCU产品已经覆盖了机器人的四大核心控制点,已应用于实时控制系统、高性能关节模组、微型驱动系统及多模态感知系统。
多核高性能MCU主要支持机器人小脑,负责运动规划、多轴协同与闭环控制,高性能实时处理。集成EtherCAT从站控制器,确保多轴同步通信;二、高性能关节模组,实现精确的动力输出,高扭矩密度与集成化同时实现轻量化设计;三、微型驱动系统,主要支持灵巧手,超高集成度和小封装,支持FOC算法,单芯片直驱多个电机;四、多模态感知系统,提供高精度信号采集和融合MCU。
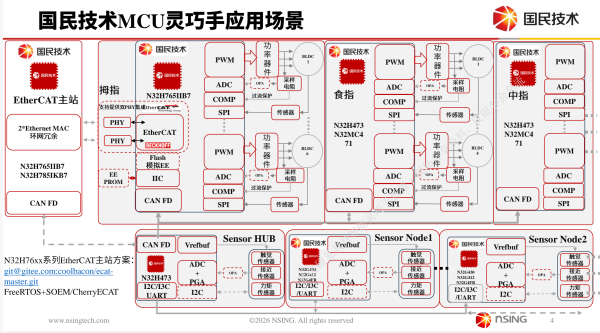
冉瑞宝指出,灵巧手不同手指对于MCU算力需求不同,外设资源需求不同,需要搭配不同规格的MCU,国民技术对应产品覆盖整套灵巧手应用场景。
拇指可以达6个自由度,需要单颗MCU同时驱动多路电机,同时完成CAN FD通信,还要接受传感器集线器接入的触觉、力矩等传感器数据,做实时运算,选用M7核高性能MCU来满足高算力需求。食指、中指对运算算力要求相对较低,采用M4核的MCU可以满足。
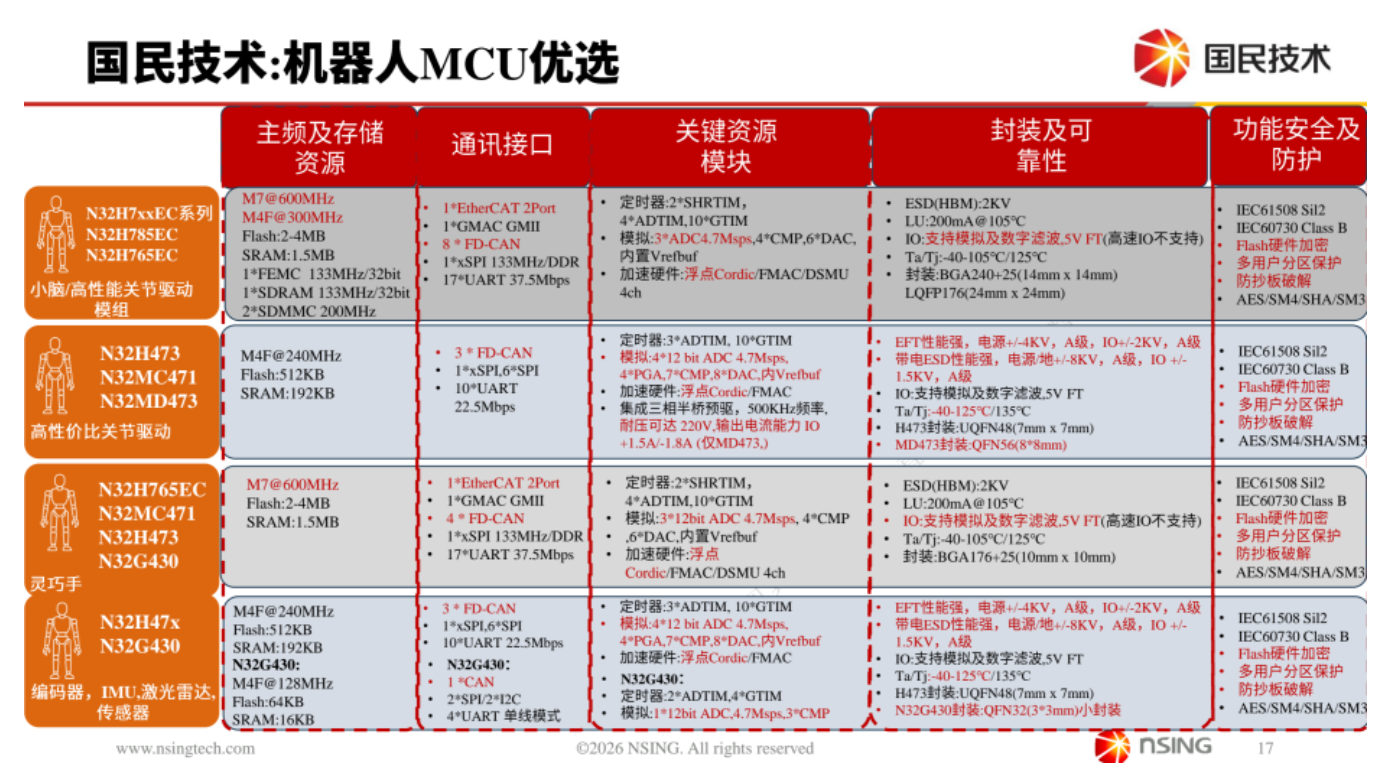
国民技术推出了N32H765 EC,采用Cortex-M7内核,主频高达600MHz,算力达到1284 DMIPS,支持双精度浮点,能够轻松处理复杂的逆运动学与力矩控制算法,满足拇指多自由度运动解算和多路电机并发控制;N32H473则基于240MHz Cortex-M4F,内置CORDIC加速器,能够高效执行FOC矢量控制,峰值算力300 DMIPS,单芯片搞定指尖感知与执行,负责本地精准闭环。
冉瑞宝分析说:“国民技术在产品资源上能够精准匹配客户不同应用的需求,整体MCU产品布局非常丰富,覆盖低、中、高性能全系列。在软件生态方面,公司支持市面上常用的 SDK 和 IDE,便于客户快速上手开发。安全认证是国民技术的传统长板,功能安全领域已通过 CO2、COB 等认证,信息安全方面也满足了近期欧盟CRA等安全法规的要求。”
在供应链层面,公司采用"国内深圳 + 全球新加坡"双总部战略,与国内外主流晶圆厂及封测厂商均建立合作,覆盖大陆、海外及中国台湾地区的合作伙伴,能够最大程度保障供应链安全与供货稳定。
圆桌论坛:工业灵巧手落地,如何在成本、可靠性与场景需求做平衡
在随后的圆桌思辨环节由华秋开源社区分析师章鹰主持,嘉宾们围绕“工业灵巧手落地,如何在成本、可靠性与场景需求做平衡”主题,聚焦灵巧手落地场景、成本拆解、可靠性跨越和量产节奏三大核心议题展开深度探讨,分享他们的最新观察和实践思考。
2025年,人形机器人出货量大增650%,灵巧手出货量仅增长了增长了237%。“哪些工业场景对灵巧手是刚需”就成为关键问题。雷赛智能实验室主任曹通博士认为:一、应用定位不同,工业领域大部分的抓取任务以气动夹抓为主,高端还可以配一个视觉,这主要是因为气动抓夹成本低、可靠性高,而灵巧手成本相对较高,不会取代气动夹爪,而是作为补充处理抓取、搬运及微调装配等传统方案无法胜任的精细操作。
发展阶段,当前灵巧后处于类似“正在成长的孩子”的过渡期,需在稳定性、成本及成熟度上经历细分领域的进化打磨。 灵巧手正在从实验室走向小规模量产的阶段,需要触摸真实场景,进行性能迭代。
灵巧手的商业挑战,主要是灵巧手在简单搬运中性价比不高,但在复杂空间抓取及工程师辅助方面具潜力,需重点评估额外投资回报率。
陆斌对曹通的判断表示认同,他进一步强调,灵巧手在工业领域处于成长期,现阶段不宜用ROI为核心评估指标,需要通过跨行业应用和真实场景打磨,逐步迭代成“辅助型伙伴”,短期内不是取代夹爪,而是补位夹爪难以胜任的精细工作,在不同场景中与夹爪、人工形成互补。
灵巧手降本,如何在芯片、IP层面把BOM降下来?冉瑞宝提供了三条思路:一、集成化降本,把原来需要外置的运放、比较器、栅极驱动、LDO、编码器接口、通信接口尽量集成到MCU/SoC内部,减少外围器件数量,缩小PCB面积,降低装配复杂度。
按应用裁剪资源,MCU不要一味堆高配置,而是基于灵巧手、关节、编码器的真实负载,该精简的精简,避免“资源过剩”或“资源确实”两种浪费。
协议栈下沉到芯片。灵巧手和关节模组需要处理编码器协议、总线通信、多电机协同任务,如果这些协议支持能力直接内在到芯片里面,不必再用额外芯片或复杂电路,有利于降低BOM和开发门槛。
陆斌给出两条降低BOM建议:一、算力重构:原来SoC产业IP化,现在需要将IP墙打破,将算力排布主动权交给SoC公司,使其根据算法需求主动优化,消除峰值计算中的冗余开销。二、成本选型方面,通过算法与硬件深度打磨去除1%的峰值需求冗余,从而令芯片厂商降低对主频要求,实现更低成本的芯片选型。
溯源工业灵巧手主要失效模式,曹通分析主要来自两方面:一、系统工程难度:灵巧手涉及结构、传动、伺服力控及底层算法,体积小且要求高,实现上万台规模下的稳定运行极具挑战;二、维护难题:故障后的快速恢复能力直接影响生产效率,传统返厂维修模式不可接受。
对灵巧手从实验室到上万小时的可靠性跨越,曹通也给出了三条建议:一、聚焦垂直场景,灵巧手避免追求通用性,先在一个窄场景(如打螺丝)中实现稳定落地,再逐步扩展;二、模块化设计:实现手指及各部件的模块化,以便现场快速排查故障和维护,减少停机时间;三、强化内部测试:在实验室阶段进行充分的老化和缺陷发现测试,避免让客户成为“实验品”,降低现场试错成本。
冉瑞宝补充说,从MCU芯片厂商切入,可靠性提升可以在测试阶段强化,芯片出厂前加入震动、温湿度等符合实际应用场景的老化测试标准。其次,芯片建立快速异常响应机制,通过传感器过流、过热等异常,芯片第一时间做出关断响应,防止损失扩大导致产线停摆;还有,利用集成NPU芯片运行AI算法,检查故障前的状态特征,提前预警,将问题消灭在发生之前。
陆斌聚焦处理器和架构层面,提出两大建议:一、建立行业错误状态库,针对工业场景的错误状态数据库,提供适配的计算能力,提供可以跑动工业检测算法模型的高效算力,无需过大算力即可实现容错处理和错误设计。二、产业协同,IP厂商需与SoC公司及终端产业深度配合,面向特定领域提供包含容错处理在内的整体设计方案。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")