


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)

;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%23dbdbdb;}.d{fill:none;stroke:%23333;stroke-linecap:round;stroke-linejoin:round;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%3e%3cg%20transform='translate(1.375%202.251)'%3e%3cpath%20class='c'%20d='M7.563,9.224A20.661,20.661,0,0,1,18.8,8.265l-7.088,7.329-.922-.373-.023-3.312-1.389-.741-2.555.389-3.56,2.989-2,1.7s-.1-4.771,6.3-7.021'%20transform='translate(-0.5%200.249)'/%3e%3cpath%20class='d'%20d='M12.174.745l7.332,7.332a.834.834,0,0,1-.017,1.195L12.157,16.2a.833.833,0,0,1-1.405-.606V12.679a.844.844,0,0,0-.931-.832A11.108,11.108,0,0,0,2,16.74a.834.834,0,0,1-1.5-.576C1.132,9.59,3.786,5.4,9.942,5.066a.841.841,0,0,0,.81-.829v-2.9A.833.833,0,0,1,12.174.745Z'%20transform='translate(-0.5%20-0.5)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
基于 RDK X5 的双目立体视觉工业质检与三维尺寸量测终端
一、项目背景与核心痛点
传统工业工位检测存在两个结构性矛盾:
2D 视觉能力受限:普通工业相机只能获取平面图像,无法测量工件高度、装配垫片厚度、螺栓拧紧下陷,亦无法区分表面油污划痕与物理凹坑缺陷;
3D 方案性价比断层:工业级激光轮廓仪动辄数万元;传统 CPU 双目依赖 SGBM 算法,在弱纹理、反光金属表面视差图大面积失效,帧率通常低于 5 FPS。
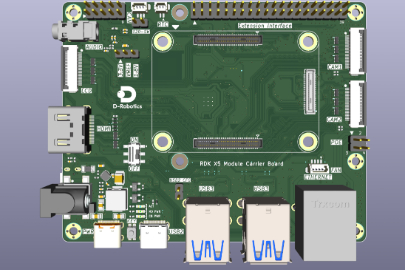
本项目依托地瓜机器人 RDK X5 MD 108032S 核心模组(8 核 Cortex-A55 @1.8GHz、10 TOPS INT8 BPU、8GB LPDDR4x、32GB eMMC 5.1),基于地瓜官方4 层高密工业底板。前端支持双路独立 MIPI-CSI 视觉输入,算法端构建“StereoNet 轻量视差 + YOLOv8n-Seg 目标分割”异构并发流水线,面向固定装配工位与桌面质检,打造高性价比的嵌入式 3D 尺寸测量与缺陷质检终端。
二、硬件系统与底板设计要点
1. 开源参考与衍生说明
本项目底板基于华秋开源社区官方推荐的 地瓜机器人 RDK X5 Module 开发板 - 华秋开源硬件社区,进行个性化修改:
供电滤波与接口防护:增加12V输入,提高供电稳定性。
三、软件架构、算力分配与实测校准
1. 异构处理流水线
[双路独立 MIPI 图像输入 (软件同步 / 外挂脉冲)]
              │
              ▼
[板载硬件 ISP:去畸变 + 极线校正 (零额外算力消耗)]
              │
              ├─────────────────────────────┐
              ▼                             ▼
【分支 1:StereoNet 轻量视差】     【分支 2:目标与轮廓分割】
- 640×352 INT8 量化部署            - YOLOv8n-Seg 640×640 INT8
- 2D 代价体特征相关与聚合          - 关键工件轮廓与 ROI 圈定
- BPU 算力占用:~4.5 TOPS          - BPU 算力占用:~2.5 TOPS
- 推理耗时:15~25 ms                - 推理耗时:~10.8 ms
              │                             │
              └──────────────┬──────────────┘
                             ▼
                 【3D 点云解算与尺寸判定】
                 - 视差转物理深度 Z = (baseline × fx) / disparity
                 - ROI 区域平均高度提取与装配漏装判定
                             ▼
                 【C++ 高性能后处理与控制输出】
                 - 全栈 C++ 避免 Python 循环带来的 60ms 延迟
                 - HDMI 屏幕实时标注 + GPIO 控制信号输出
2. 算力与性能预算
总算力负荷:双模型并发总占用约 7.0 TOPS(BPU 整体利用率控制在约 70%),既充分发挥 10 TOPS 算力,又将 LPDDR4x 内存总线负载限制在安全范围内,规避带宽过载与掉帧发热;
系统帧率:结合硬件 ISP 零拷贝与高效 C++ 后处理,系统端到端推理与显示帧率稳定在 25~30 FPS。
3. 真实精度定位
正视当前轻量视差模型的物理限制,不虚标 0.5mm 级工业计量精度;
在 0.5m~1.0m 桌面固定工装 + 低畸变定焦镜头 + 标准量块参照下;
目标实现对高度差 ≥2mm 的装配垫片漏装、螺栓未拧紧、工件翘曲 100% 稳定检出;高度重复测量精度控制在 ≤2mm。
四、项目边界与风险控制
避免 Conv3D 算子陷阱:不采用原始 3D 卷积代价聚合模型,全线锁定“2D 代价体 + 2D 卷积聚合 + 引导滤波上采样”,规避 BPU 硬件算子回退到 A55 CPU 的风险。
双目同步分步实施:初期针对桌面静止工装,采用软件时间戳对齐与固定基线标定;后续若接入动态产线,直接利用底板引出的触发排针接入外部单片机模拟脉冲,不重构底层内核驱动。
后处理全 C++ 闭环:坚决弃用 Python 做多点云逐像素提取,后处理阶段全由 C++ 编写,规避社区已知的 60ms 级调度性能悬崖。
五、实施里程碑与交付物
阶段 | 周期 | 实施内容 | 阶段交付物 |
阶段一 | 第 1~2 周 | 底板 Gerber 导出、DRC 复核、华秋 4 层板打样与元器件贴片焊接调试 | 完整 Gerber 文件包、PCB 裸板与点亮测试报告 |
阶段二 | 第 3~4 周 | 调通双路独立 MIPI 驱动,进行低畸变镜头调焦与胶水固化,跑通张氏标定 | 双路无畸变对齐视频流、离线标定校正参数表 |
阶段三 | 第 5~6 周 | 完成 StereoNet INT8 转化与 baseline 校准,编写 YOLOv8-Seg C++ 后处理程序 | BPU 专用 |
阶段四 | 第 7~8 周 | 搭建桌面工装与标准量块,测试 ≥2mm 阶梯漏装检出率,验证 GPIO 状态联动 | 开源原理图/PCB、全套算法代码、实测报告与演示视频 |
开源交付清单:
硬件开源:原理图源文件、PCB Layout 图纸、生产 Gerber 包、完整 BOM 表;
软件开源:StereoNet/YOLOv8 模型转换脚本、BPU 板端 C++ 推理主程序、标定与测试用例;
技术文档:底板调试避坑指南、双目精度校准与测试报告。
先打样底板回来,再补充后续项目数据。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")