


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.cls-3{fill:%23dbdbdb;}.cls-4{stroke:%23333;stroke-miterlimit:10;stroke-width:0.5px;}%3c/style%3e%3cclipPath%20id='clip-path'%3e%3crect%20class='cls-1'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='cls-2'%3e%3cpath%20class='cls-3'%20d='M16.89,7.8s-1,4.28-4,6a21,21,0,0,1-6.55,1.66,9.87,9.87,0,0,0,6.38,1c3.47-.72,6.82-4.66,6.71-5.43A5.88,5.88,0,0,0,17.6,8.17,2.76,2.76,0,0,0,16.89,7.8Z'/%3e%3cellipse%20class='cls-4'%20cx='11'%20cy='10.94'%20rx='8.53'%20ry='5.49'/%3e%3ccircle%20class='cls-4'%20cx='11'%20cy='10.94'%20r='2.49'/%3e%3c/g%3e%3c/svg%3e)
亮点
1、冻结VLA,优化成像前端:通过下游动作损失训练RAW成像模块,让亮度、色彩等调整直接服务于机器人操作。
2、暗光真机平均成功率达66.5%: 在四项双臂任务中,默认ISP对照为0%;正常光照下,两者成功率分别为75.0%和76.5%,表现接近。
3、仿真平均成功率提升11.07个百分点: 在RoboTwin 2.0上,跨五种光照、两种VLA策略的平均成功率由43.91%提升至54.98%。
4、开放代码与RawVLA-Bench: 覆盖五种光照、53项仿真任务,提供2,403条配对训练轨迹,支持成像处理与机器人操作研究。
灯光一暗,原本能完成的抓取任务就失败了。对于走出实验室的机器人来说,光线变化是一个绕不开的问题:同样的任务、同样的物体,换一组灯光,相机送给模型的画面就可能大不相同。
问题从图像进入模型之前就开始了。相机采集的RAW信号,需要经过图像信号处理器(ISP),完成降噪、白平衡、色彩校正和色调映射,才成为VLA看到的RGB图像。这个常被当作固定预处理的环节,会直接影响机器人能否看清目标、预测正确动作。
围绕这一问题,地瓜机器人联合东京大学等机构的研究团队提出RawVLA:在已有VLA策略前加入一个可学习的成像模块,从RAW数据出发,根据当前画面和历史信息调整成像参数,让输入图像更适合下游操作任务。训练过程中,VLA策略保持冻结。
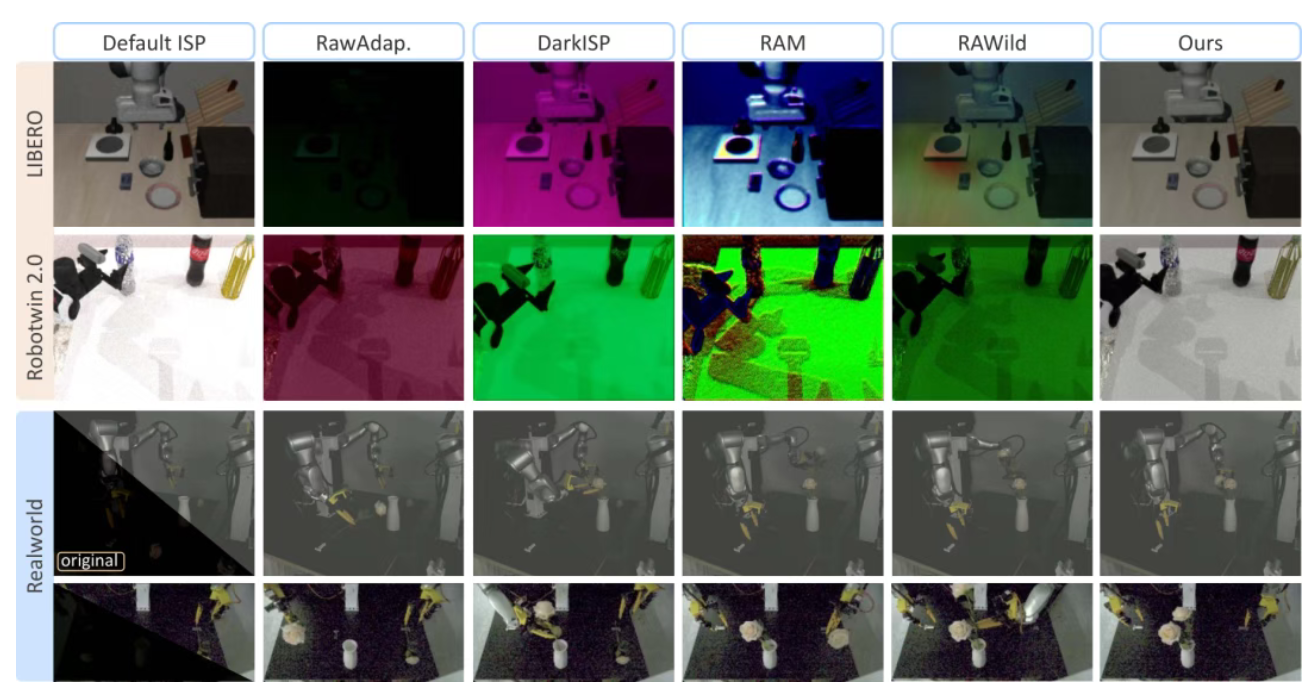
在四项双臂真机任务中,搭配RawVLA的π0.5在暗光下取得66.5%的平均成功率,默认ISP对照为0%;正常光照下,两者分别为75.0%和76.5%,保持接近的表现。
团队同时发布RawVLA-Bench,将成像处理纳入机器人操作的训练与评测,为研究光照变化下的操作能力提供公开基准。
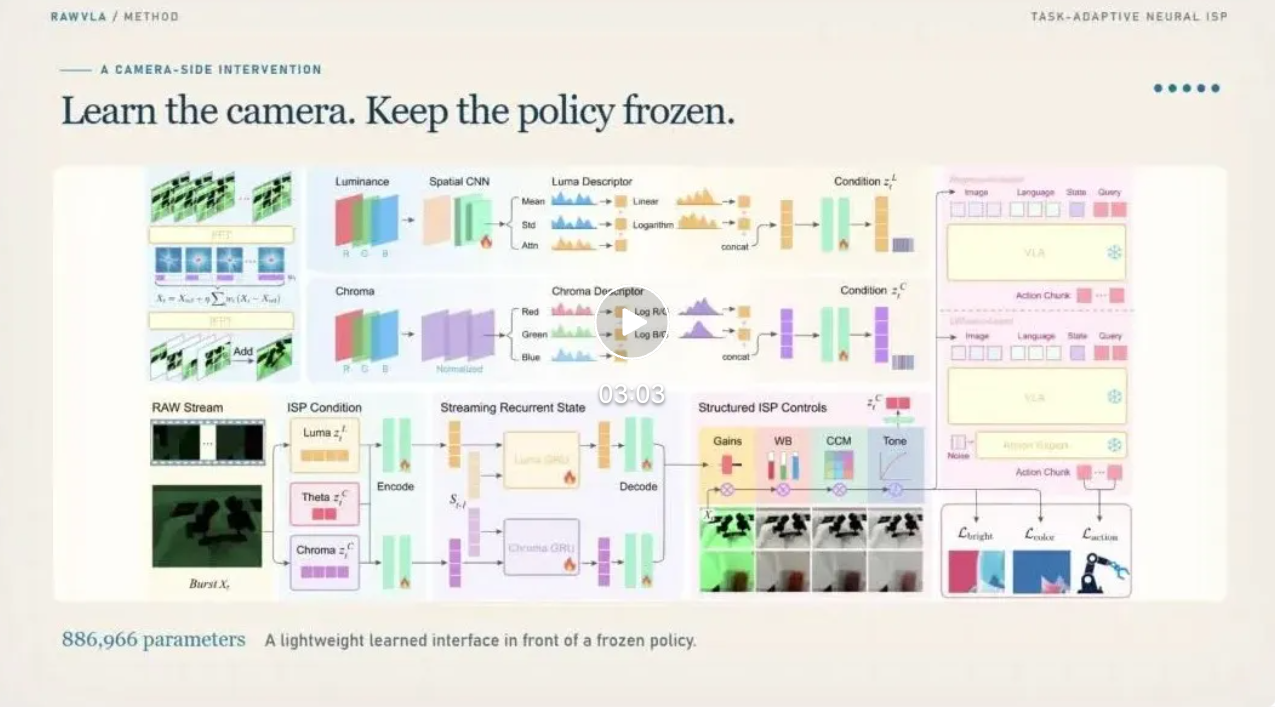
RowVLA整体概览:从RAW成像处理到机器人操作
核心设计:让成像处理围绕机器人动作来优化
如何处理图像,才能更好地支持机器人操作?
团队首先分析了曝光、传感器噪声、色彩响应、色调响应和位深对策略表现的影响,发现不同成像因素带来的影响存在明显差异。这为RawVLA有针对性设计成像模块提供了依据。
RawVLA 的工作流程可以分成三步。
第一步,结合连续画面降噪。暗光下直接提亮图像,噪声也会被一起放大。RawVLA利用当前帧和过去五帧RAW图像,按信息的可靠程度进行融合,在抑制噪声的同时减少运动模糊。整个过程只使用已经采集到的画面,适合机器人持续执行任务。
第二步,把亮度和颜色分开调整。系统分别跟踪画面的明暗与色彩变化,并通过循环网络保留历史信息,生成曝光增益、白平衡、色彩校正和色调曲线等参数。这样既能应对当前光线,也能减少逐帧独立处理带来的闪烁,让连续输入更稳定。
第三步,用动作预测误差训练成像模块。训练数据中的专家动作提供监督:处理后的图像送入 VLA,预测动作与专家动作之间的误差再传回ISP,更新成像模块。系统同时加入亮度和颜色约束,避免不合理的成像结果。训练目标由下游任务驱动,让图像处理真正服务于操作。
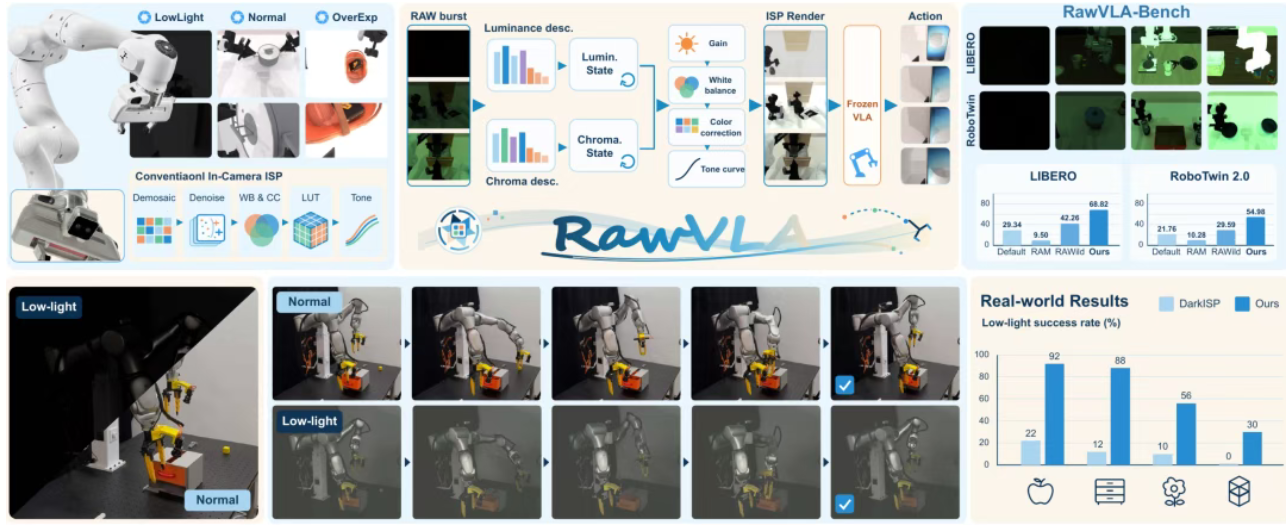
图1|RawVLA架构。连续RAW图像经过降噪和时序建模,生成成像参数;VLA的动作损失用于训练前端,VLA本身保持冻结。
这一路径可以复用已有策略。论文在π0、π0.5和Qwen3-OFT等模型上验证了方法,并为各策略训练对应的ISP。以真机实验为例,π0.5先在正常光照示范上完成任务适配,再冻结策略训练RawVLA;部署时,同一套成像模块同时处理正常光照和暗光输入,无需按光照条件切换模型。
RawVLA-Bench:覆盖五种光照,开放成像评测基准
机器人在暗光下失败,究竟是策略能力不足,还是输入画面丢失了关键信息?要回答这个问题,需要尽量控制其他变量。
团队基于LIBERO和RoboTwin 2.0构建RawVLA-Bench,覆盖极低光、低光、正常光、过曝和极端过曝五种条件。基准在仿真成像流程中改变光照、构造RAW观测,并保留配对轨迹和多相机视角,支持在相同任务条件下比较不同ISP。
其中,LIBERO部分覆盖40项任务,RoboTwin 2.0部分覆盖13项任务;训练集共包含2,403条配对轨迹。完整评测协议设置13,250 次 rollout,用于检验成像方法在不同任务和光照下的表现。
RawVLA-Bench将成像处理作为明确的评测变量,让研究者能够进一步分析视觉输入的变化,如何影响机器人的动作与任务成功率。目前数据集与评测代码已公开。
实验结果:暗光真机成功率达66.5%,正常光照表现保持接近
真机实验采用π0.5,覆盖抓取与放置、抽屉操作、插花、堆叠与覆盖四项任务。每个方法在每项任务、每种光照下分别测试50次。
暗光下,RawVLA的抓取与放置成功率达到92%,抽屉操作达到88%。四项任务平均成功率为66.5%,默认ISP和DarkISP分别为0%和11%。
正常光照下,RawVLA的平均成功率为75.0%,与默认ISP的76.5% 接近。在这组实验中,暗光操作能力得到改善,同时保留了接近默认ISP的常规场景表现。
仿真测试同样显示出收益。在RoboTwin 2.0上,跨五种光照、两种VLA策略的平均成功率从默认ISP的43.91%提升到54.98%,提高11.07个百分点。
论文报告的ISP模块处理速度为168 FPS,支持高效接入视觉处理链路;这一数字对应成像模块,不代表整套VLA的推理或机器人控制频率。
项目还展示了暗光下的干扰恢复:物体在执行过程中被重新摆放后,机器人继续完成抓取与放置。
从相机到动作,补上机器人视觉链路的一环
RawVLA展示了成像前端在机器人学习中的价值:除了改进策略模型,也可以直接优化机器人接收图像的方式,改善已有策略在光照变化下的表现。
从RAW数据、成像处理到动作执行,这项工作将相机与策略之间的接口纳入任务学习,也通过开放基准与代码,为后续研究提供了可复现的起点。完整实验和真机演示可在项目主页查看。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")