


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.cls-3{fill:%23dbdbdb;}.cls-4{stroke:%23333;stroke-miterlimit:10;stroke-width:0.5px;}%3c/style%3e%3cclipPath%20id='clip-path'%3e%3crect%20class='cls-1'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='cls-2'%3e%3cpath%20class='cls-3'%20d='M16.89,7.8s-1,4.28-4,6a21,21,0,0,1-6.55,1.66,9.87,9.87,0,0,0,6.38,1c3.47-.72,6.82-4.66,6.71-5.43A5.88,5.88,0,0,0,17.6,8.17,2.76,2.76,0,0,0,16.89,7.8Z'/%3e%3cellipse%20class='cls-4'%20cx='11'%20cy='10.94'%20rx='8.53'%20ry='5.49'/%3e%3ccircle%20class='cls-4'%20cx='11'%20cy='10.94'%20r='2.49'/%3e%3c/g%3e%3c/svg%3e)
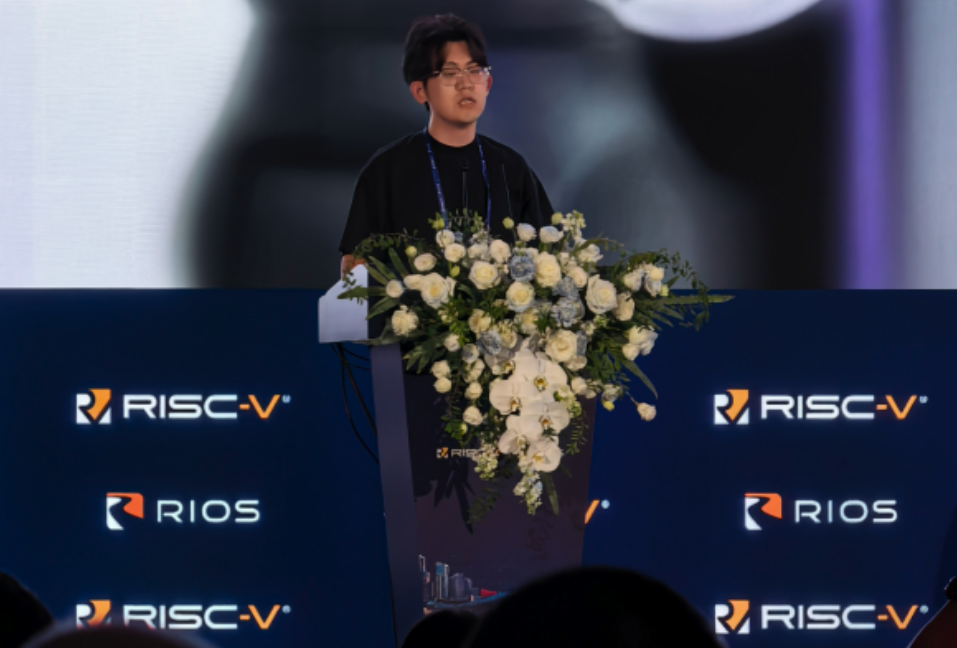
10月19日,在RISC-V2026中国峰会上,零次方机器人创始人兼CTO程颐带来了《端侧机器人对开放算力架构的新需求》演讲,他探讨了具身智能端侧落地的多节奏计算协同的挑战,分析RiSC-V在构建开放机器人系统中的优势。提出通过标准化软件接口、软硬协同定义及持续迭代机制,降低适配成本,推动产业从单一产品交付向平台化生态演进。
从芯片需求到开放生态协同,具身智能对RiSC-V带来两大机会
具身智能机器人的任务包括高频感知任务(如抓取杯子时的毫秒级响应)和低频任务规划(比如整体桌面整理的秒级规划),系统需要在同一架构内集成不同计算节奏的模块,包括高层任务拆解、动作策略下发和底层控制。
“从高层任务拆解,动作策略下发,到VLA学习和控制执行,不同模块对响应时延要求差异很大,有的需要毫秒级高频控制,有的只需要低频规划。”程颐指出机器人需要多种计算节奏,“拿杯子这类动作既需要上游智能体做任务规划,还需要本地高频控制和及时响应,不能只靠云端或单一模型完成。”
图上的这4种节奏都在同一个系统架构中的4个需求模块。这带来第一大利好,具身智能发展不仅能拉动端侧推理芯片、通信芯片和MCU控制芯片的需求上升,RiSC-V可以出现在多个系统链条的多个位置。产业机会关键在于让不同位置之间的完成整个机器人系统的计算链路的协同。
端侧部署大参数模型(如7B参数动作模型)面临内存、功耗和散热限制。关键在于如何在给定硬件资源下,通过软件系统协同分配资源,确保任务持续稳定完成。
“上游的厂商希望我们把软件级通讯层的接口约定好,让模型能够更专注于模型能力的泛化和提升,芯片团队也应该更加职业化。比如说我们换一个芯片,一套系统能够快速的适配,我需要怎么做的,这个范围能够尽量的缩到很小,这就是我理解的RiSC-V开放生态的价值,也是第二大利好,我们让不同公司的工作可以接起来,把我们已经在模型上取得的成果快速接入和使用。”程颐分析说。
程颐指出,机器人端侧落地的关键,已经从“模型有多大”转向多模块能否在有限功耗、散热和内存下稳定协同,RiSC-V的机会不在于单点替代,而在于支撑推理、通信、控制等多环节协同,并通过开放接口降低整机适配成本。
RiSC-V在机器人产业中的生态价值
程颐表示,机器人形态多样(不同负载、关节、传感器),定制化导致软件适配工作量大。RISC-V的开放特性有助于积累通用部分,形成完整生态系统,使不同硬件和模型能快速接入,产生规模效应。
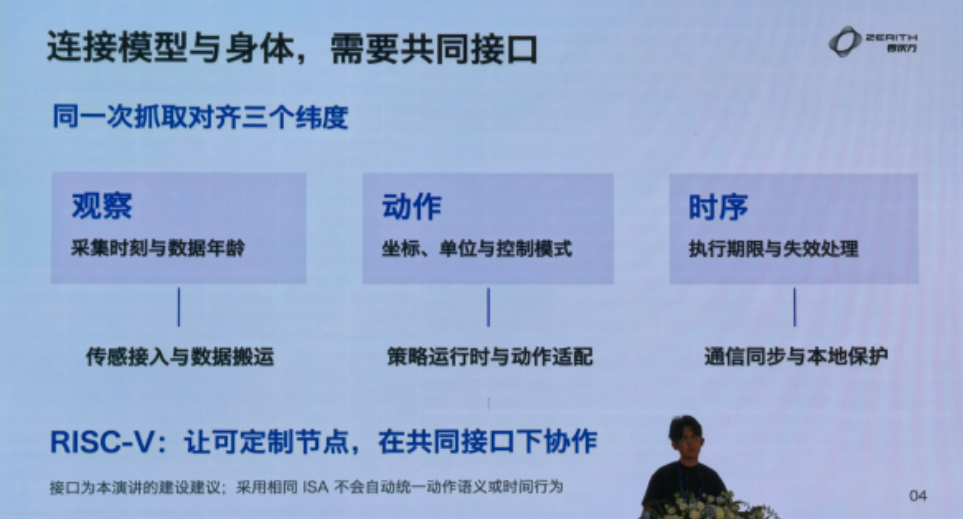
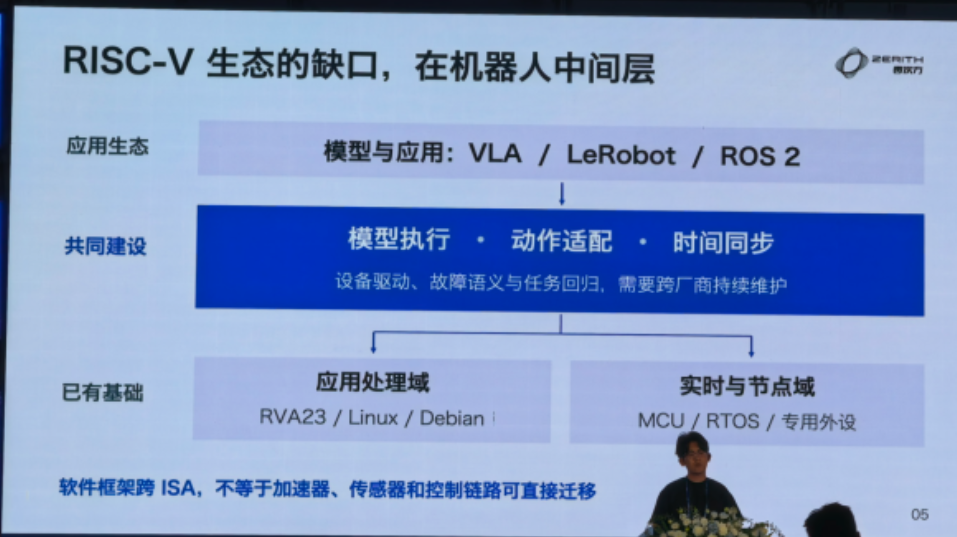
今天像RV23、Linux等已经提供了一些基础,LeRobot 和ROS2已经逐渐开始做一些可复用的框架,行业正在推动机器人能力的框架标准化,通过统一的接口和验证方法,让开发者减少重复性工作,实现“一次开发,多次复用”,就是一家厂商的适配可以被下一家厂商使用,RiSC-V生态就会产生规模效应。开放架构的价值也就能够从芯片延伸到机器人的产业端里面去。
对比ARM的优势和挑战,程颐分析说:“ARM拥有成熟的工具链和开发经验,能减少交付不确定性;而RISC-V的机会不仅是开放架构,还在于在真实场景中把成本、功耗、定制需求算清楚,不能只谈架构优势。近期合理路径是保留成熟的主机应用,在通信、控制等任务边界清晰的环节引入RiSC-V,收益更容易快速验证,再逐步扩大RISC-V在核心计算节点的应用。”
我们近期看到在进迭时空K3平台上,已经把智能工具调用推进到机械臂抓取等真实任务中,说明RiSC-V正在从仿真走向真实硬件。程颐提出,整机企业应该更早参与芯片定义,用真实场景需求反推芯片和软件架构设计,比芯片先做出来再找场景更有效。
程颐归纳了三大趋势:一、RiSC-V应先扩大系统内角色,新增采用先在通信与执行节点兑现。看好RISC-V在职责明确、接口清晰的通信和集成节点层的应用。企业可清晰规划经营范围并验收收益,同时保留上层软件投入的灵活性 。
二、生态入口向机器人接口上移动,2028年到2030年是观察窗口,从低功耗感知节点到实时运控SoC, 再到高带宽推理系统,软件形成共同基线,RiSC-V实现保留任务差异。
软件接口将趋向共用,硬件继续针对场景定制。芯片公司除交付SDK外,需将软件技术层适配集成到开发者流程中,关键指标是迁移适配工作量的减少。
三、平台价值延伸到持续演进:平台价值延伸至交付后的持续迭代能力。用户关注模型升级速度及旧任务保留率,这取决于芯片与模型厂商共同定义的部署后ISO流程及反馈更新链路。RiSC-V机会在于独立控制与管理域+可共同维护的接口。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")