


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.cls-3{fill:%23dbdbdb;}.cls-4{stroke:%23333;stroke-miterlimit:10;stroke-width:0.5px;}%3c/style%3e%3cclipPath%20id='clip-path'%3e%3crect%20class='cls-1'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='cls-2'%3e%3cpath%20class='cls-3'%20d='M16.89,7.8s-1,4.28-4,6a21,21,0,0,1-6.55,1.66,9.87,9.87,0,0,0,6.38,1c3.47-.72,6.82-4.66,6.71-5.43A5.88,5.88,0,0,0,17.6,8.17,2.76,2.76,0,0,0,16.89,7.8Z'/%3e%3cellipse%20class='cls-4'%20cx='11'%20cy='10.94'%20rx='8.53'%20ry='5.49'/%3e%3ccircle%20class='cls-4'%20cx='11'%20cy='10.94'%20r='2.49'/%3e%3c/g%3e%3c/svg%3e)
步进电机是一种将电脉冲转换成角位移或线位移的器件,当为其输入脉冲信号时,转子就会转动一个角度或前进一步,其输出的角位移或线位移与输入的脉冲数成正比,转速与脉冲频率成正比。因此,步进电动机又称脉冲电机。
受驱动能力的限制,要驱动步进电机需为它配备功率驱动模块,见图1所示。
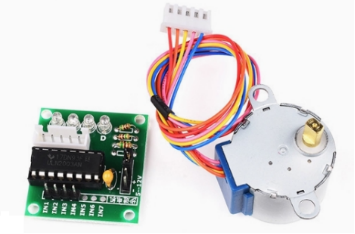
图1 步进电机与驱动模块
以五线四相步进电机为例,其内部结构如图2所示。
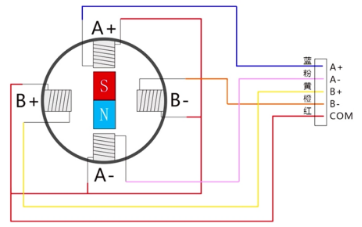
图2 内部结构
因为步进电机是由直流脉冲驱动的,其工作原理是将直流电变成分时供电,进而由多相时序控制电流来为步进电机供电,以驱动步进电机转动。
该步进电机有两种驱动方式,即:四拍驱动方式和八拍驱动方式。
在四拍驱动方式中,每次仅有一个线圈通电,对磁铁产生吸引作用,从而使电机转动,且每次转动一个相位。此外,改变脉冲方向,还可控制电机的转动方向。
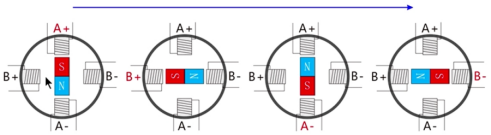
图3 四拍驱动方式
相当于四拍驱动方式,八拍驱动方式实现了更精细的角度控制,更适用于高精度的控制场合。
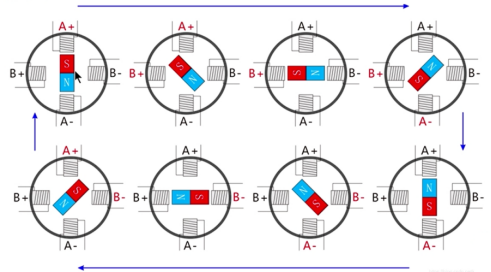
图4 八拍驱动方式
通过对节拍间时间的控制,可调节步进电机的转动速度。间隔时间越短,则转速越快,且扭矩也越小。
由于在步进电机的内部是由以齿轮来减速的,所以一个节拍周期并不是转动一圈,这之间有一个转换关系,不同的电机其比例系数不同。
步进电机与开发板的连接关系为:
A----gpio28
B----gpio27
C----gpio29
D----gpio30
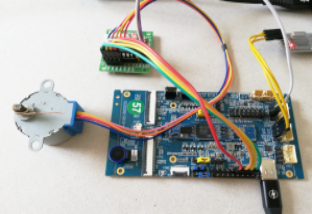
图5 器件连接
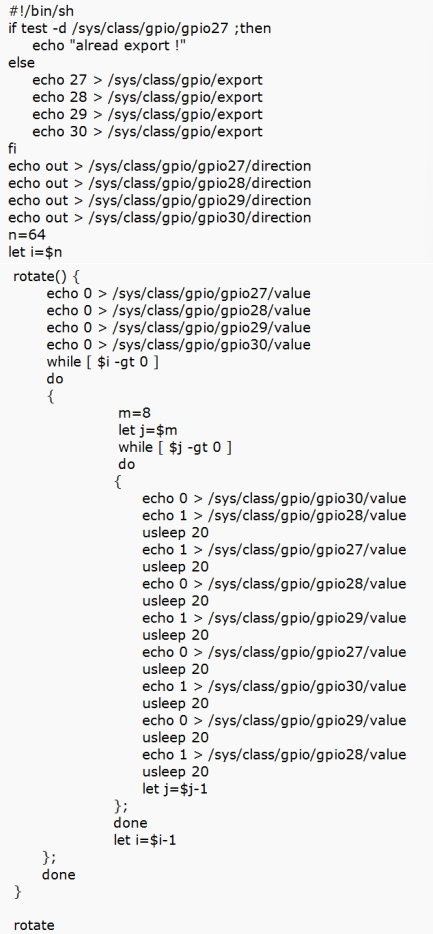
驱动步进电机转动一周的测试程序为:
驱动测试视频:
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")