


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)

;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%23dbdbdb;}.d{fill:none;stroke:%23333;stroke-linecap:round;stroke-linejoin:round;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%3e%3cg%20transform='translate(1.375%202.251)'%3e%3cpath%20class='c'%20d='M7.563,9.224A20.661,20.661,0,0,1,18.8,8.265l-7.088,7.329-.922-.373-.023-3.312-1.389-.741-2.555.389-3.56,2.989-2,1.7s-.1-4.771,6.3-7.021'%20transform='translate(-0.5%200.249)'/%3e%3cpath%20class='d'%20d='M12.174.745l7.332,7.332a.834.834,0,0,1-.017,1.195L12.157,16.2a.833.833,0,0,1-1.405-.606V12.679a.844.844,0,0,0-.931-.832A11.108,11.108,0,0,0,2,16.74a.834.834,0,0,1-1.5-.576C1.132,9.59,3.786,5.4,9.942,5.066a.841.841,0,0,0,.81-.829v-2.9A.833.833,0,0,1,12.174.745Z'%20transform='translate(-0.5%20-0.5)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
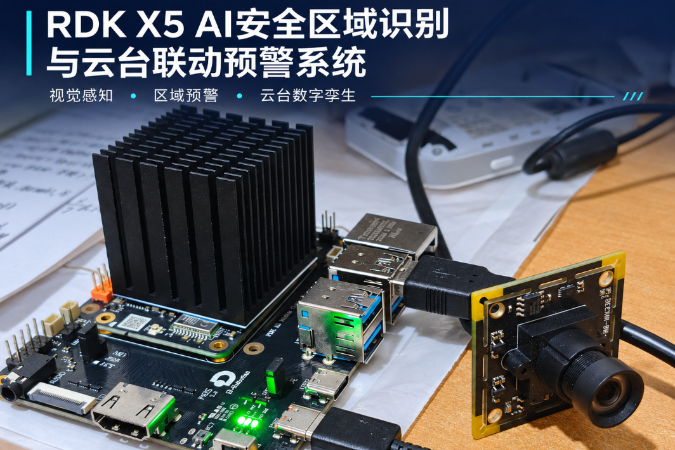
RDK X5 AI 安全区域识别与云台联动预警系统
项目简介
本项目以地平线 RDK X5 Module 与 RDK X5 Module Carrier Board 为核心,构建面向重点区域的智能视觉守护终端。USB 摄像头持续采集现场画面,板端 AI 实时识别人员;当目标进入自定义安全区域时,系统自动触发红色告警并记录事件,同时将目标位置映射为云台水平、俯仰角度,在 H5 页面呈现数字孪生跟踪效果。
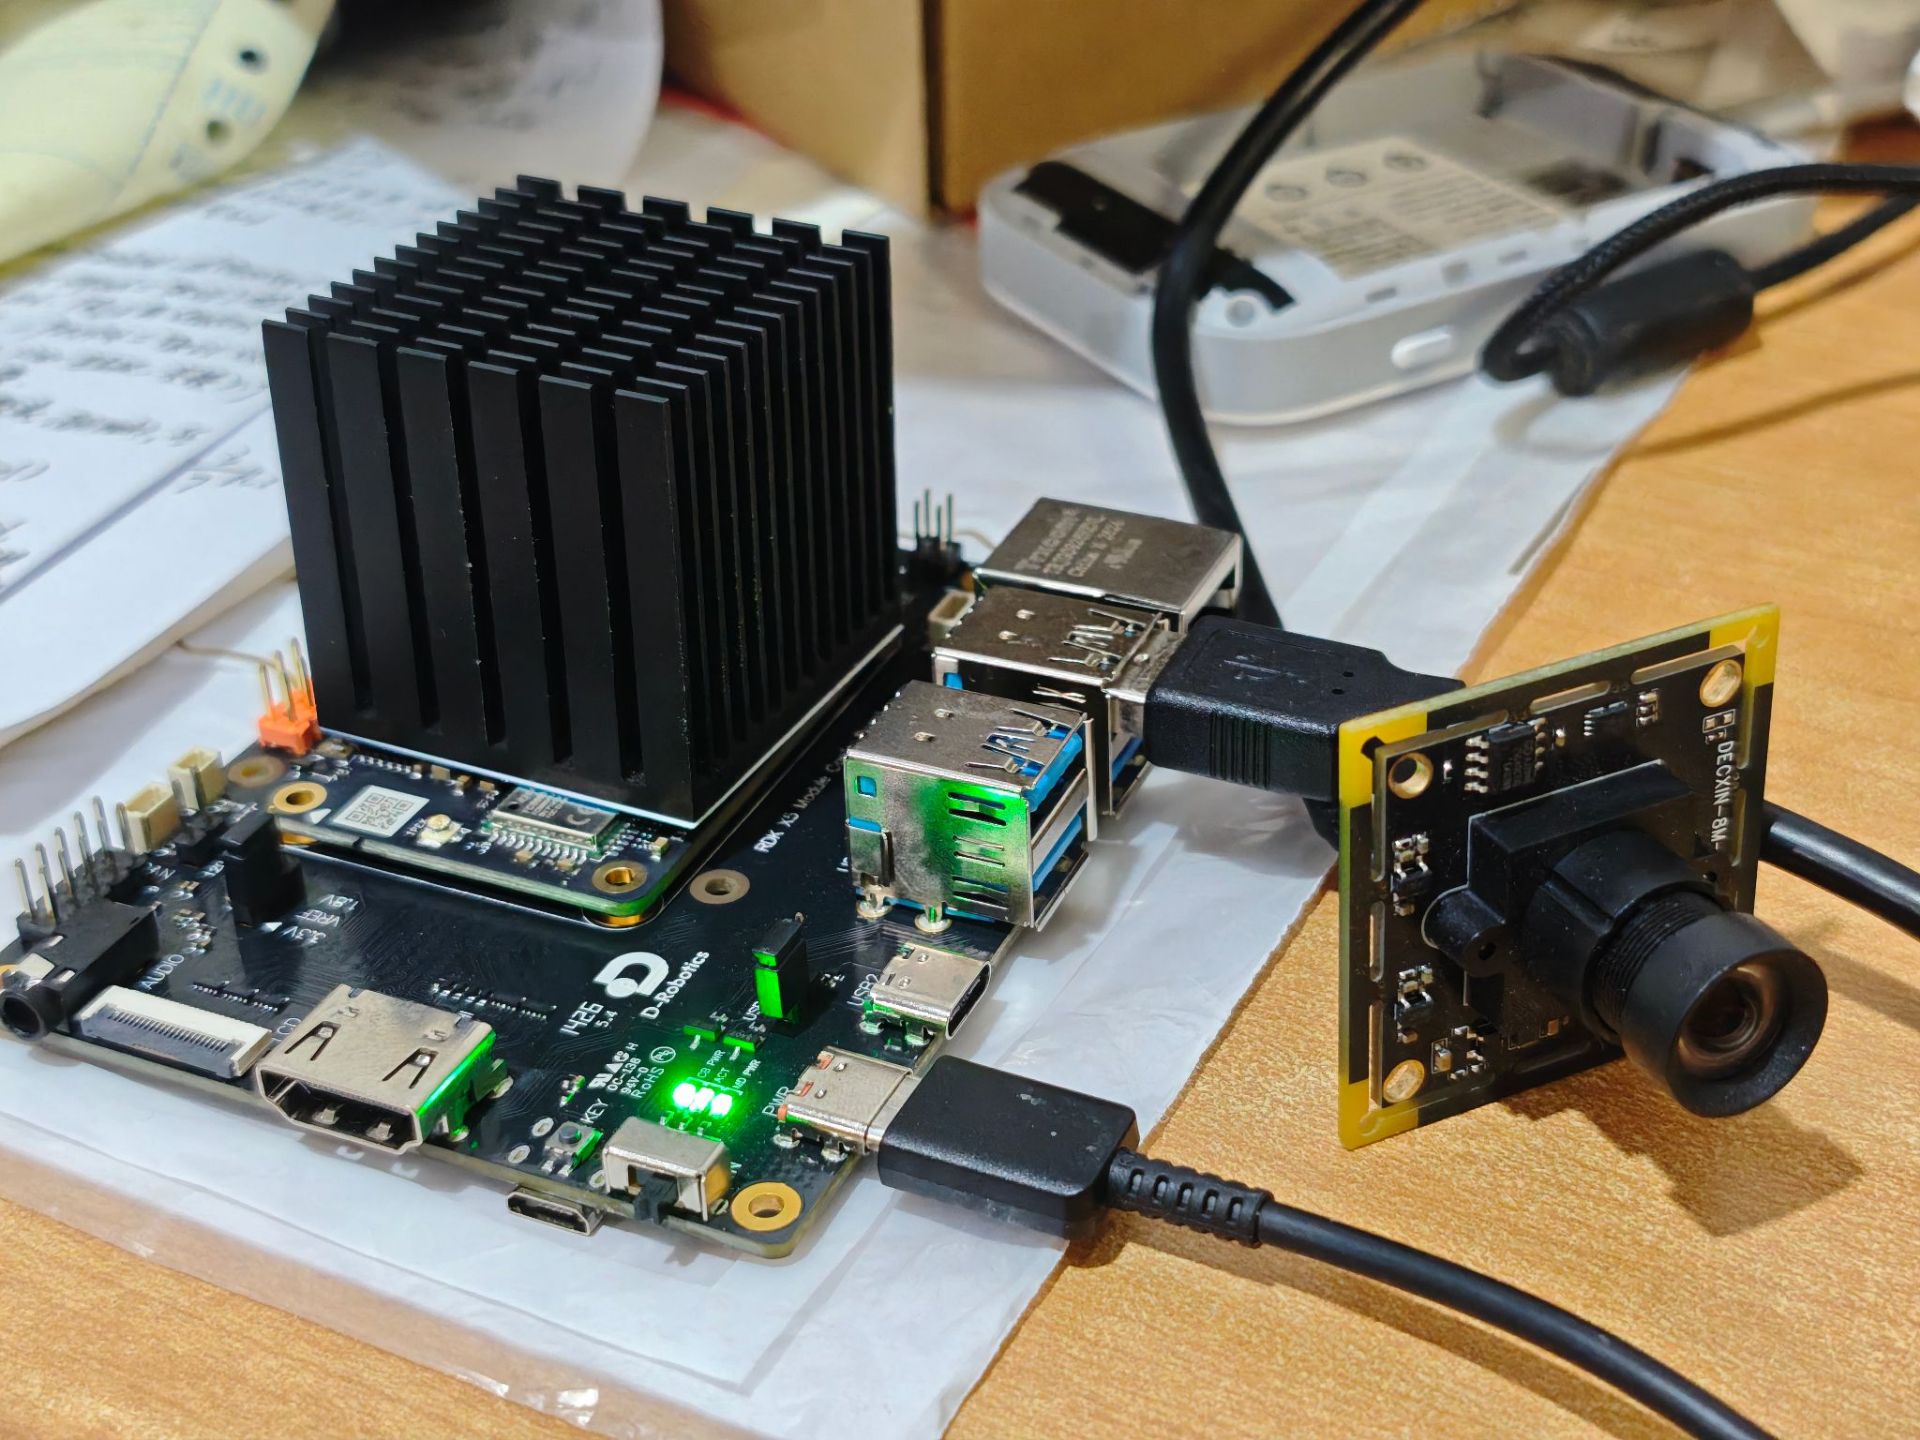
图 1:RDK X5 开发板与 USB 摄像头组成的原型系统。
应用构想
实验室设备区、仓储通道和展台周界常常需要同时完成“发现人员、判断位置、及时提醒”。本方案把人员识别、安全区域判别与云台指向放到同一板端流程中:摄像头负责感知,RDK X5 负责 AI 推理,H5 界面负责现场呈现。用户可直接在画面上拖动划定警戒区域,让监测范围随场景快速调整。
系统方案
USB 摄像头采集 → RDK X5 板端 YOLOv5 人员识别 → 安全区域判别 → 自动告警与事件记录 → 目标坐标映射 → 数字孪生云台跟踪
系统采用人员检测框的底部中心点作为区域判断位置,减少仅凭边框重叠造成的误判。进入区域时,人员框转为红色,告警灯点亮并生成事件记录;目标离开后,界面恢复安全状态。云台模块把画面坐标转换为水平与俯仰角度,为后续连接实体云台控制器提供直观的控制量。
硬件组成
计算平台:RDK X5 Module 与配套 Carrier Board,承担摄像头接入、板端 AI 推理和 H5 展示。
视觉采集:USB 摄像头,实时提供现场画面。
云台扩展:利用底板串口连接云台控制器,作为后续实体指向与跟踪的硬件接口。
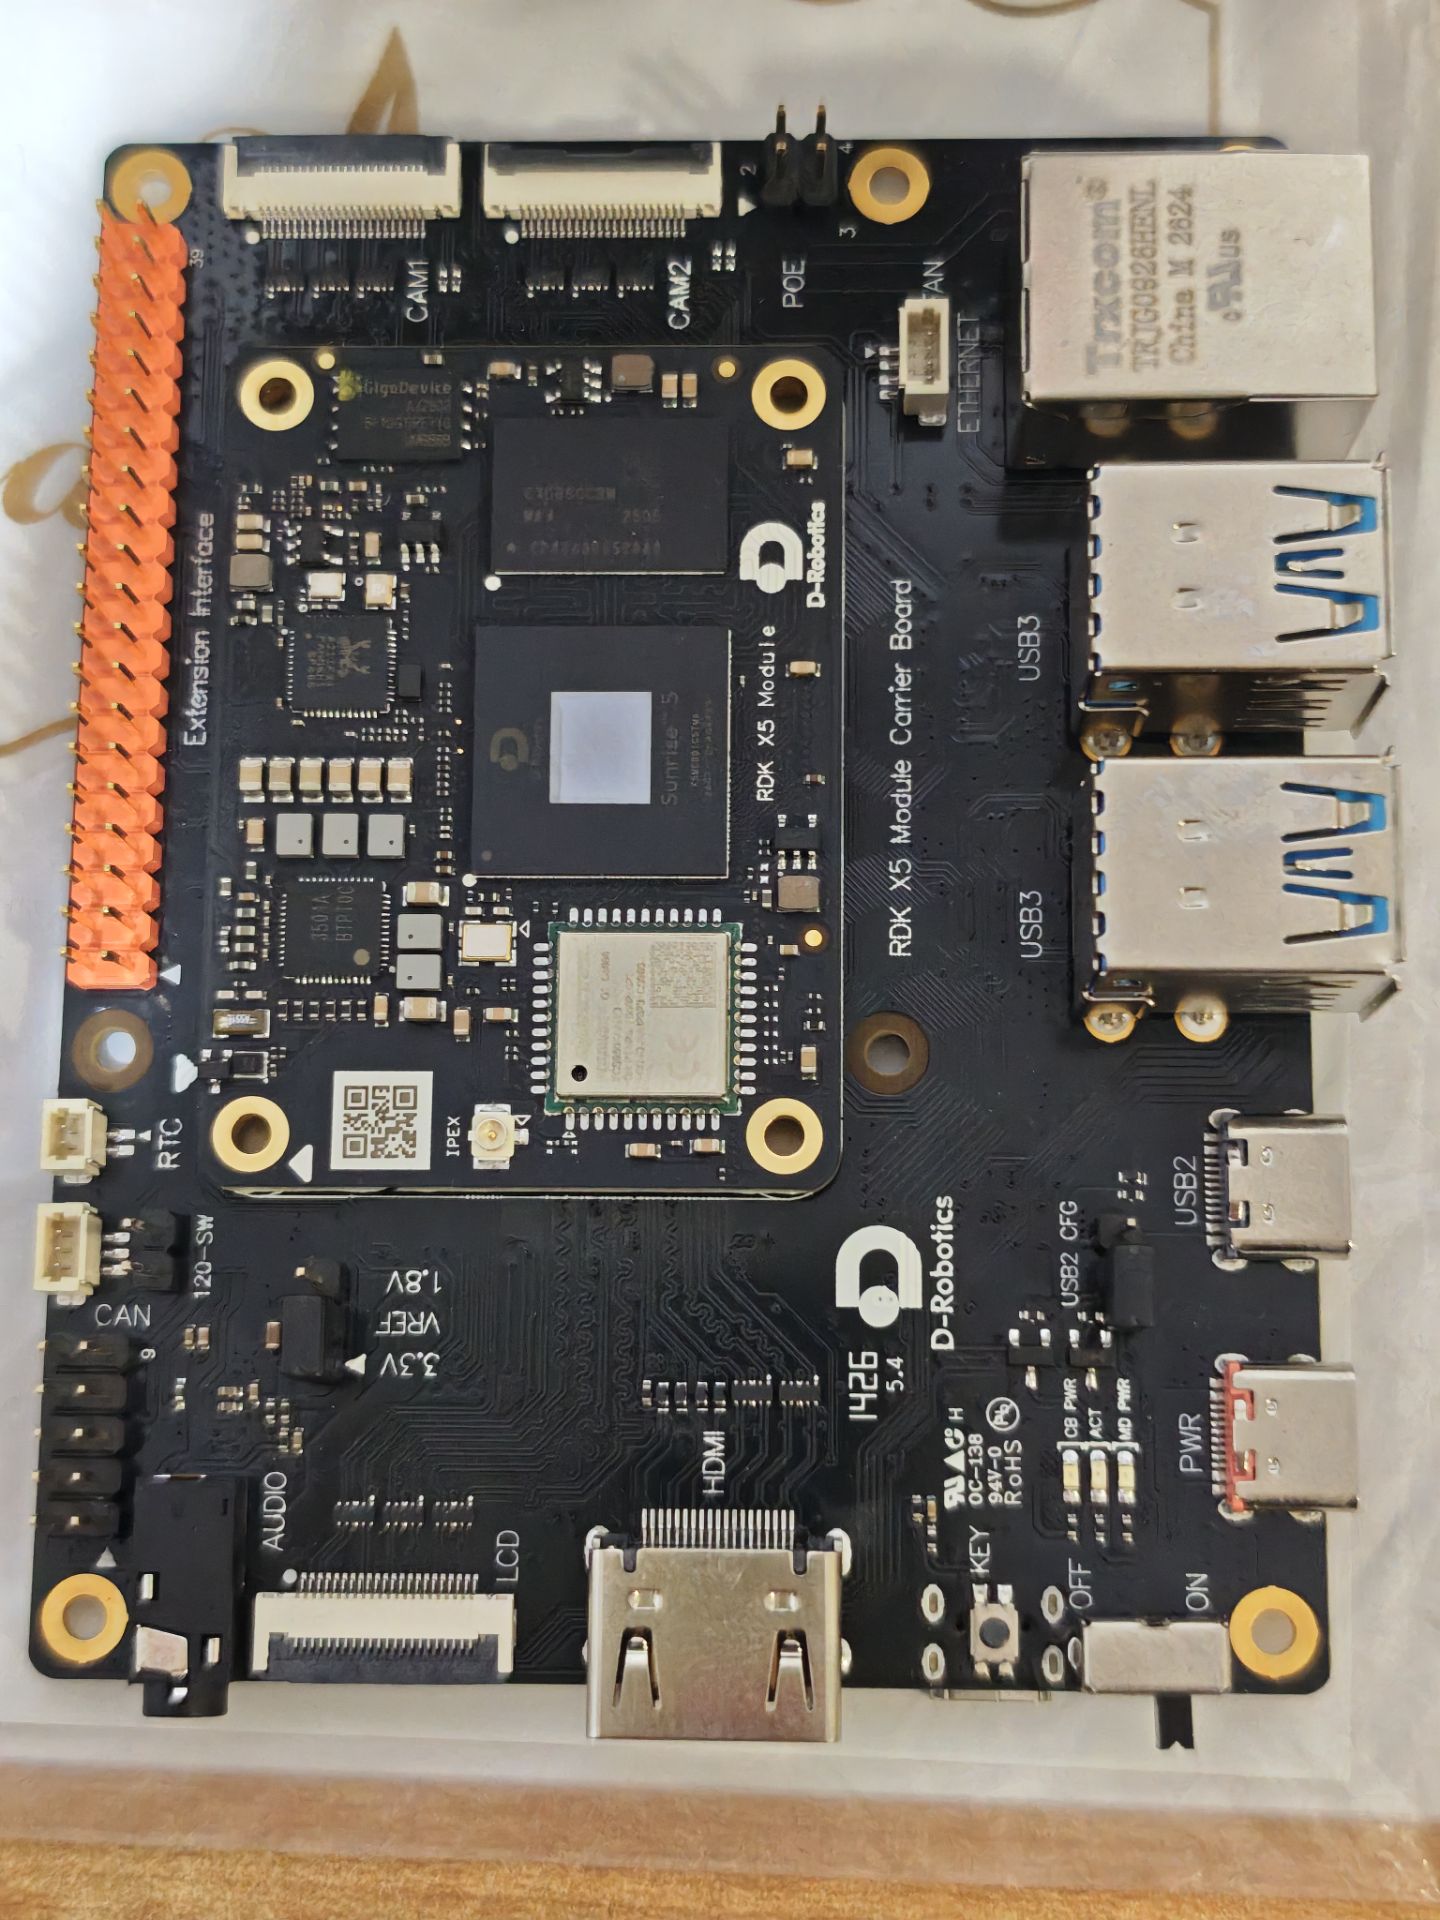
图 2:RDK X5 Module 与 Carrier Board 实物。
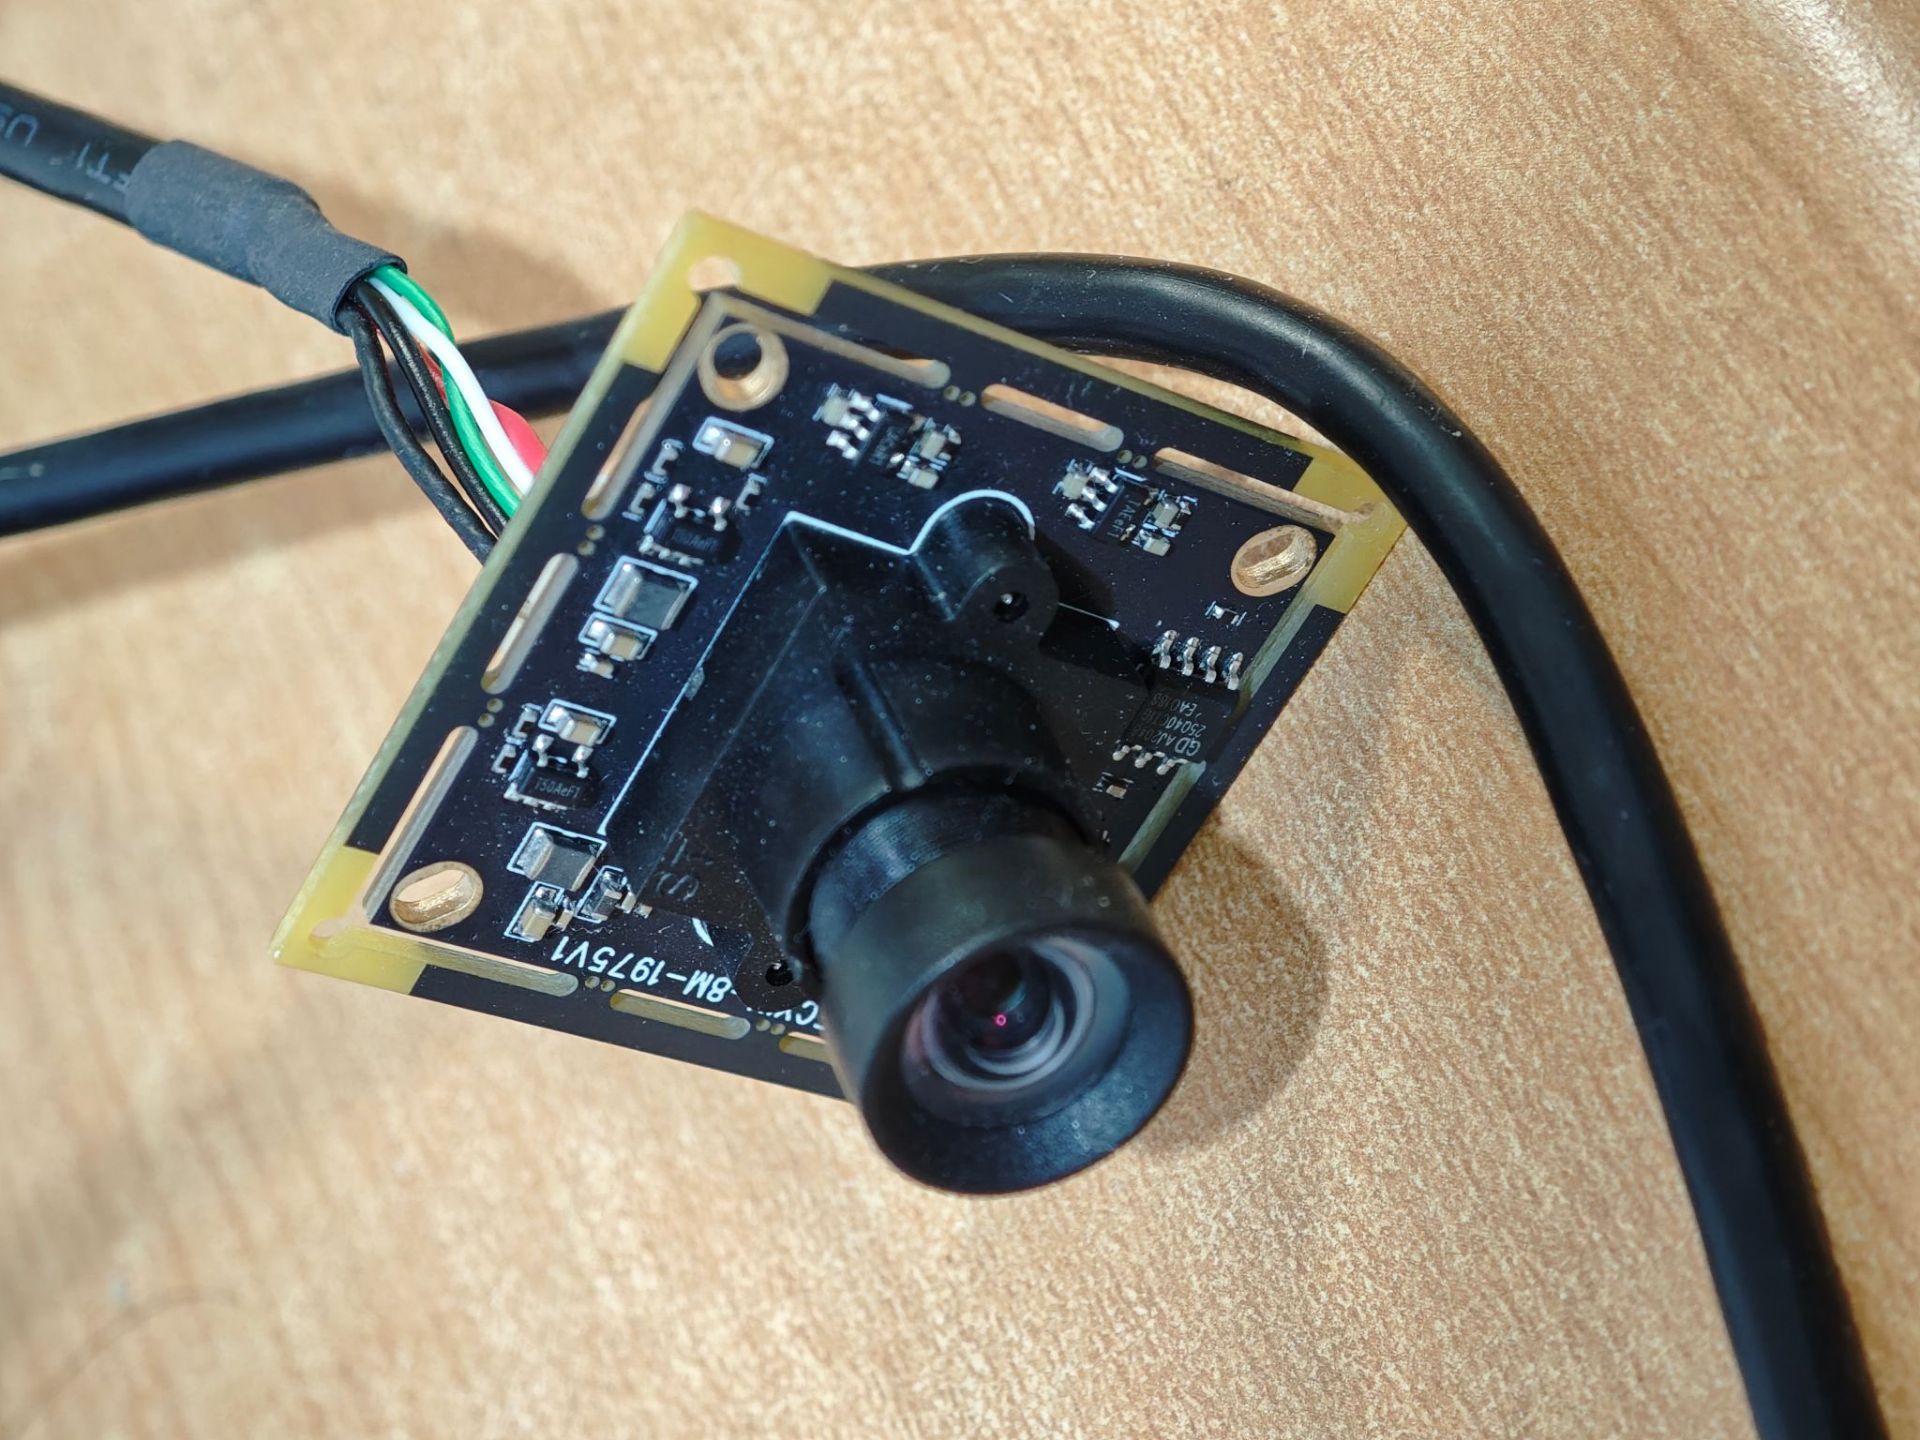
图 3:项目使用的 USB 摄像头。
核心功能与演示
实时 AI 识别:开发板接收 640×480 摄像头画面,调用板端 YOLOv5 模型识别人员并绘制检测框。
可编辑安全区域:在 H5 画面中拖动即可重画区域,适应不同场地的警戒边界。
自动报警:人员进入区域时,红色告警灯、入侵人数和事件记录同步更新。
数字孪生云台:根据目标在画面中的位置,实时展示虚拟云台指向及水平、俯仰角度,直观表现跟踪逻辑。
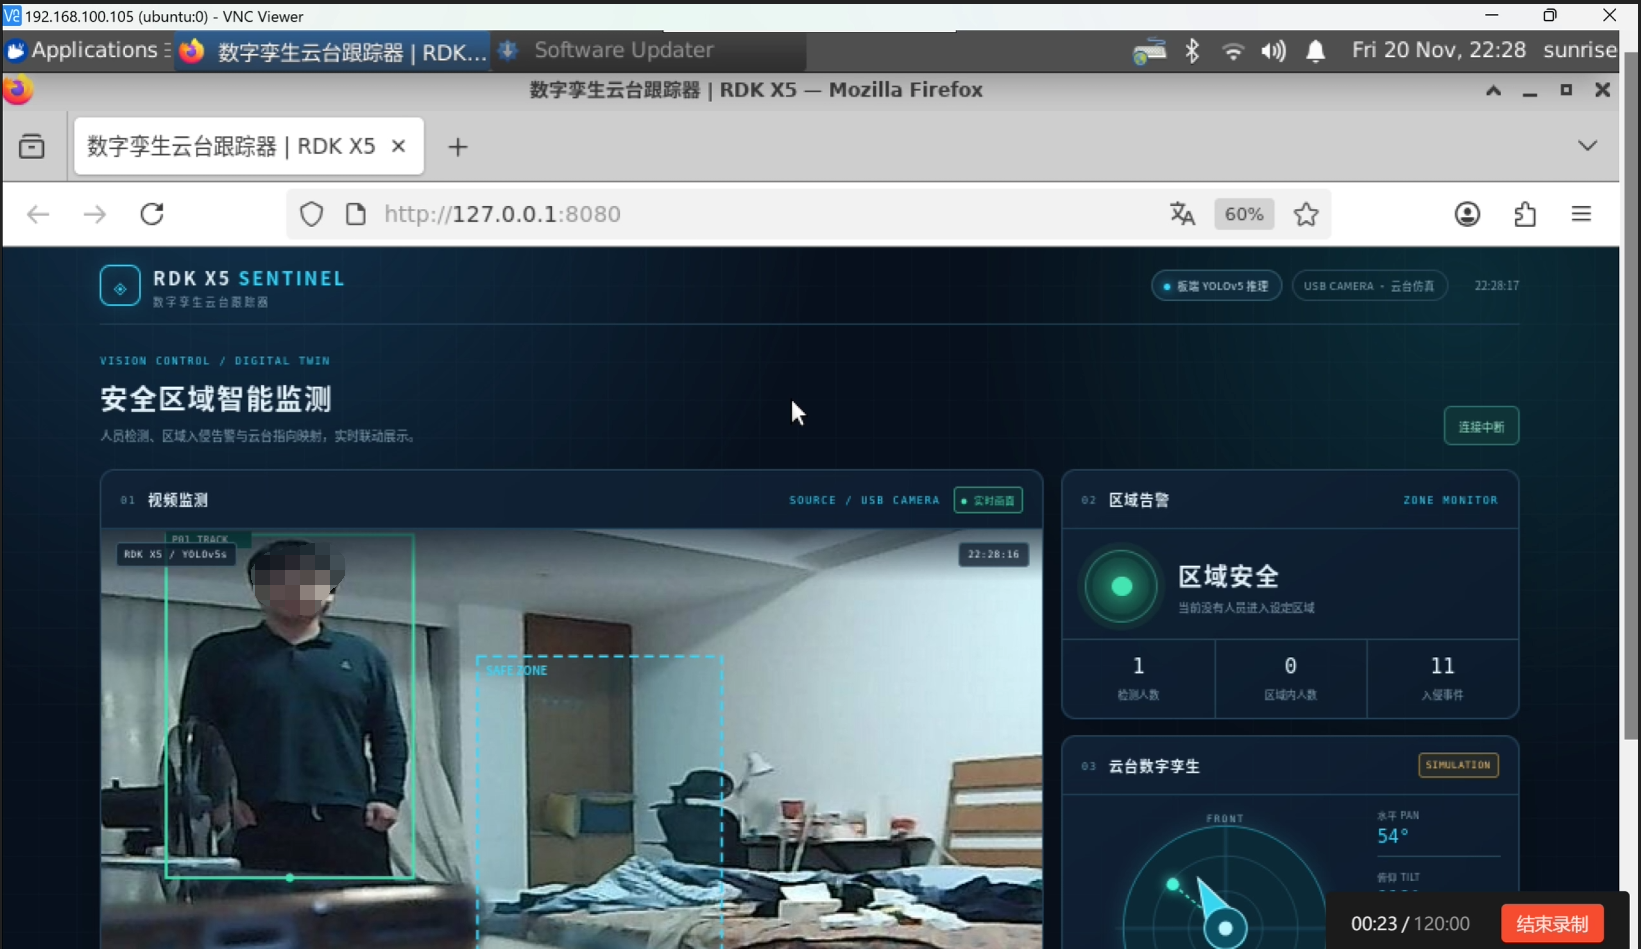
图 4:运行在 RDK X5 本地浏览器中的实时监测界面。
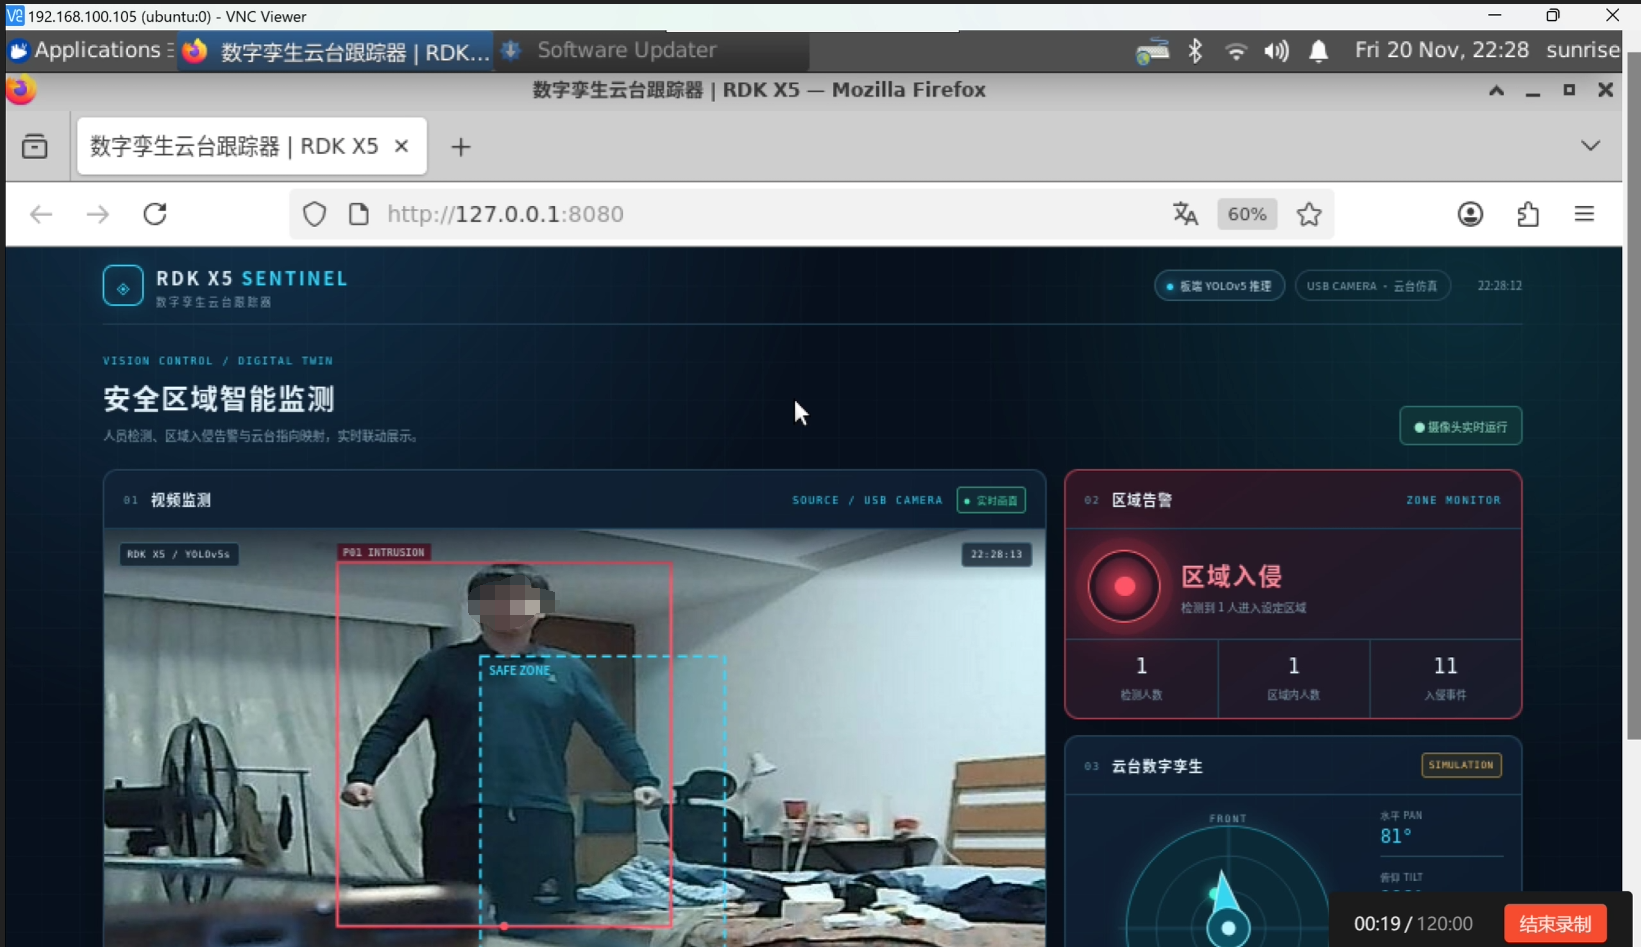
图 5:人员进入安全区域后,识别框、红色告警灯与云台指向联动。
技术原理
系统把“视觉检测—区域判定—页面联动—云台指向”组织成一条实时数据链。AI 推理在 RDK X5 板端执行,交互与可视化在开发板本地打开的 H5 页面中完成。
1. YOLOv5 人员识别
YOLOv5 将目标识别与位置预测合在一次推理中,输出类别、置信度和检测框。项目使用 RDK X5 上的 YOLOv5s 模型,保留其中的 person 检测结果,作为后续区域判断和云台指向的共同输入。
处理环节 | 本项目的实现 | 输出 |
|---|---|---|
画面采集 | USB 摄像头采集现场画面,请求 640×480 分辨率 | 原始视频帧 |
模型预处理 | 调整到模型输入尺寸,并转换为 NV12 图像格式 | 模型输入数据 |
板端推理 | YOLOv5s 检出画面中的候选目标 | 类别、置信度、检测框 |
结果筛选 | 进行置信度筛选与非极大值抑制,只保留 | 人员框与位置坐标 |
其中,非极大值抑制用于筛除同一人员周围重复的候选框,让页面上的检测结果更清晰。
2. 框选区域与进入判定
用户在画面上拖动鼠标,得到矩形区域 zone = (左, 上, 右, 下)。区域坐标按画面宽高归一化到 0~1,因此页面尺寸变化后仍能保持对应位置。判定时取人员框的底部中心点近似表示人员落脚位置,避免仅因上半身或检测框边缘碰到区域就触发告警。
对每个检测到的人员:
    落脚点.x = (框左边 + 框右边) / (2 × 画面宽度)
    落脚点.y = 框下边 / 画面高度
    在区域内 = 区域左 ≤ 落脚点.x ≤ 区域右
             且 区域上 ≤ 落脚点.y ≤ 区域下

区域内人数 = 满足“在区域内”的人员数量
告警状态 = 区域内人数 > 0
3. H5 页面联动
板端接口提供视频帧、人员框坐标和帧序号。H5 页面获取新帧后,在视频上方的 Canvas 图层绘制安全区域与检测框,再根据区域判定结果更新告警面板。
数据或状态 | 页面处理 | 可见效果 |
|---|---|---|
新视频帧与人员框 | 按画面比例绘制人员位置 | 实时画面和跟踪框 |
区域内人数大于 0 | 将告警状态设为触发 | 人员框变红、红色告警灯点亮 |
从安全切换为告警 | 增加一次入侵事件并记录时间 | 事件计数与记录更新 |
区域恢复无人 | 恢复安全状态并记录恢复事件 | 绿色状态灯重新显示 |
这样,识别框、安全区域、事件记录和告警灯由同一帧检测结果驱动,画面与状态能够同步变化。
4. 云台转向计算
系统优先跟随区域内人员;没有区域内人员时,从已检测人员中选择跟踪目标。取目标框中心点 (x, y),同样归一化到 0~1。以画面中心 (0.5, 0.5) 对应水平和俯仰各 90°,将目标偏移量映射为两个角度:
水平角 Pan  = 限幅(90 + (x - 0.5) × 120,30°~150°)
俯仰角 Tilt = 限幅(90 + (0.5 - y) × 80,50°~130°)
目标向左,水平角减小;目标向上,俯仰角增大。当前角度用于驱动 H5 中的数字孪生云台指向演示;后续可通过底板串口把角度发送给实体云台控制器。
项目价值与后续扩展
项目将边缘 AI、可配置安全区域、自动报警和云台数字孪生整合为一套可交互原型。现场画面与检测逻辑在 RDK X5 开发板本地运行,便于部署和展示。后续可通过底板串口接入实体云台控制器,让页面中的角度映射进一步驱动真实设备,形成从视觉感知到物理跟踪的完整系统。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")