


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
平衡车无刷轮毂电机 FOC 开源固件(hoverboard-firmware-hack-FOC)
本项目为市售两轮平衡车的原厂主控板提供一套开源磁场定向控制(FOC)固件。原厂固件用六步换相驱动电机,本固件改用 FOC 后噪声与振动明显降低,输出转矩更平顺、电机效率更高因而更省电,并可通过弱磁(相位超前)进一步拓宽最高转速区间。固件运行在 STM32F103RCT6(部分主板为 GD32F103RCT6)上,支持换相、正弦、FOC 三种控制方式,FOC 下可选电压、转速、转矩三种闭环模式;提供 ADC 电位器、串口、Wii 手柄、PPM/PWM/iBUS 遥控、Hovercar 卡丁车、TranspOtter、滑板车等 10 种输入变体,可用 Makefile、PlatformIO、Keil MDK 三种工程直接编译烧录,并附带一份 Arduino 串口控制示例。
标签 | 电机控制 / FOC / STM32 / 开源固件 / 平衡车 / 无刷直流电机 |
开源协议 | GPL-3.0 |
Star 数 | 1852(截至 2026-11-20) |
文件大小 | 解压后 88.86 MB(约 89 兆字节),共 619 个文件;压缩包 38.39 MB(约 38 兆字节) |
适用硬件 | 双轮平衡车主控板(STM32F103RCT6 / GD32F103RCT6)+ 带霍尔的轮毂电机 |
详细介绍
总述
把一台平衡车拆开,里面是一块六边形的双电机主控板:一颗 STM32F103RCT6 同时驱动左右两个带霍尔传感器的无刷轮毂电机,板载 XT60 主电源输入、充电检测、母线电流采样,原厂通过两根 4 芯侧板线把按键、电量与状态灯引到两侧的侧板上。本仓库把这套硬件上的固件整体重写,用 FOC(磁场定向控制)取代原厂的六步换相,并保留了对原始硬件的完整兼容——不改一块硬件,只换固件就能让平衡车、卡丁车、滑板车这类改装车跑得更安静、更省电。
源码附带主控板逆向工程原理图、STM32/GD32 数据手册与电机资料,控制参数以定点数形式给出并附已标定好的控制器,所有可调参数集中在 Inc/config.h 与 Src/BLDC_controller_data.c 两个文件里。
一、核心特性
噪声与振动更低:相比六步换相,FOC 消除了换相时刻的转矩脉动,电机运行明显更安静。
转矩输出平顺、效率更高:同样的负载下电流更小,续航更长,电机发热更低。
支持弱磁 / 相位超前:在高速段注入 d 轴电流,突破反电动势限制,拓宽最高转速区间。
三种控制方式:换相(COM_CTRL)、正弦(SIN_CTRL)、FOC(FOC_CTRL,出厂默认)。
FOC 三种闭环模式:电压模式、转速模式、转矩模式,用 config.h 里的 CTRL_MOD_REQ 切换。
全模式保护:最大电机转速与最大电机电流限制,适合机器人等对安全性有要求的场景。
自由滑行与电刹车:转矩模式下目标转矩为 0 时电机可自由滑行,也可开启电刹车替代滑行。
静止保持:开启 STANDSTILL_HOLD_ENABLE 后可在静止时锁住位置。
10 种输入变体:一套代码适配电位器、串口、Wii 手柄、PPM/PWM/iBUS 遥控、卡丁车、滑板车等改装形态。
三种工程开箱即用:Makefile(arm-none-eabi-gcc + st-flash)、PlatformIO、Keil MDK-ARM,另附 Arduino 示例。
二、硬件资源信息
2.1 主控板概况
主控芯片:STM32F103RCT6(ARM Cortex-M3),部分主板为 GD32F103RCT6,本固件同样支持。
两路 4 芯侧板线(原本接左右侧板),引出 GND、12/15V 与 USART2、USART3。
USART2、USART3 均支持 UART、PWM、PPM、iBUS 输入;USART2 可作 12 位 ADC 使用,USART3 可作 I2C 使用。
电平注意:USART3(右侧短线)5V 耐受,USART2(左侧长线)不耐 5V。
PWM 载波 16 kHz(同时用作蜂鸣器),死区时间 48 个计数。
电池按 10S 铅酸/锂电(标称 36V 级)标定,母线电压与电流均有采样。
2.2 主控板接口定义
接口 / 功能 | 引脚 | 说明 |
|---|---|---|
电源按键 | PA1 / PA5 | PA1 按键输入,PA5 自锁(Latch)控制 |
左电机相线 | PA0 / PC3 | A 相 / B 相,第三相为公共端 |
右电机相线 | PC4 / PC5 | B 相 / C 相 |
直流母线电流 | PC0 / PC1 | 左电机 / 右电机电流采样 |
左霍尔接口 | HALL A/B/C | 5V 供电,限流 100mA |
右霍尔接口 | HALL A/B/C | 5V 供电,限流 100mA |
左侧板线(长线) | PA2 / PA3 | USART2:TX+ADC1 / RX+ADC2,可输出 PWM1、PWM2、PPM、iBUS;15V 200mA;不耐 5V |
右侧板线(短线) | PB10 / PB11 | USART3:TX+SCL / RX+SDA,可输出 PWM1、PWM2、PPM、iBUS;15V 200mA;5V 耐受 |
充电检测 | PA12 | 充电器插入检测 |
SWD 调试口 | PA13 / PA14 | SWDIO / SWCLK,3.3V 供电,限流 30mA |
主电源输入 | XT60 | 电池接入 |

图 2 主控板接口与引脚定义(原厂板实物标注)
图为原厂主控板实物标注:左右两侧青色线为霍尔线,黄/蓝/绿三根粗线为电机相线,底部排针为两根侧板线的引出脚,右上角为 XT60 主电源与 SWD 调试口。
2.3 轮毂电机
参数 | 数值 |
|---|---|
极槽配合 | 27 槽 30 极(27N30P) |
KV 值 | 15.98 rpm/V |
定子质量 | 3146 g |
转动惯量 | 7.01 g·m² |
绕线方式 | 13.5 匝,4 股并绕 |
漆包线线径 | 0.5 mm |
位置反馈 | 3 个开关型霍尔(HALL A/B/C) |

图 3 拆开的轮毂电机:外转子磁钢、定子绕组与霍尔板

图 4 27N30P 定子绕线与三相引出方式示意
三、控制方式
3.1 三种控制类型
在 Inc/config.h 中用 CTRL_TYP_SEL 选择控制类型,出厂默认为 FOC_CTRL:
COM_CTRL 六步换相,与原厂方案一致,实现最简单,平顺性最差。
SIN_CTRL 正弦波驱动,电流连续,噪声与振动低于换相,可用相位超前提速。
FOC_CTRL 磁场定向控制(默认),d/q 轴解耦,效率与平顺性最好,支持三种闭环模式。
3.2 FOC 的三种闭环模式
在 FOC 控制下,用 CTRL_MOD_REQ 选择闭环目标:
VLT_MODE(电压模式,出厂默认):控制器向电机施加恒定电压。适合机器人等需要快速响应的场合。
SPD_MODE(转速模式):闭环跟随输入的转速目标(RPM),能抑制负载扰动。适合机器人、定速巡航类应用。
TRQ_MODE(转矩模式):闭环跟随输入的转矩目标;目标为 0 时电机可自由滑行。适合有人乘坐的大多数场景。
3.3 各控制方式对比
控制方式 | 复杂度 | 效率 | 平顺性 | 弱磁 | 自由滑行 | 静止保持 |
|---|---|---|---|---|---|---|
换相 COM | - | - | ++ | 不适用 | 不适用 | + |
正弦 SIN | + | ++ | ++ | +++ | 不适用 | + |
FOC 电压模式 | ++ | +++ | ++ | ++ | 不适用 | +(需开启静止保持) |
FOC 转速模式 | +++ | +++ | + | ++ | 不适用 | +++ |
FOC 转矩模式 | +++ | +++ | +++ | ++ | +++(可换电刹车) | 不适用(需开启静止保持) |
(表中“+++”表示最优。转矩模式的自由滑行量可用 ELECTRIC_BRAKE_MAX 调整;所有 FOC 模式均带最大转速与最大电流保护。)
3.4 弱磁 / 相位超前
弱磁默认关闭,在 config.h 中把 FIELD_WEAK_ENA 置 1 开启。介入过程为线性插值:输入目标从 FIELD_WEAK_LO(默认 750)开始注入,到 FIELD_WEAK_HI(默认 1000)达到最大值 FIELD_WEAK_MAX(默认 5A;10 寸轮上测试到 10A)。选择正弦控制时对应的是相位超前 PHASE_ADV_MAX。

图 5 弱磁强度随输入目标变化的三种标定方式
⚠️ 重新标定弱磁前请做好全部安全措施:电机可能转得极快,功耗会大幅上升,并可能触发电池 BMS 的过压保护。
四、例程变体
同一套代码通过编译宏切换输入方式,覆盖常见的平衡车改装形态:
变体 | 控制输入 | 说明 |
|---|---|---|
VARIANT_ADC | 两个电位器接左侧板线 | 最简的模拟量控制,适合快速验证驱动是否正常 |
VARIANT_USART | 串口协议(右侧板线 USART3) | 可由 Arduino 或上位机发指令,附 hoverserial 示例 |
VARIANT_NUNCHUK | Wii 双节棍手柄 | 单手控制油门、刹车与转向 |
VARIANT_PPM | 航模遥控 PPM 汇总信号 | 单线传输多通道 |
VARIANT_PWM | 航模遥控 PWM 信号 | 常规单通道 PWM |
VARIANT_IBUS | 富斯 iBUS 协议(左侧板线) | 富斯接收机直连 |
VARIANT_HOVERCAR | 双踏板:油门 + 刹车 | 静止时双击刹车进入倒车,可选巡航控制 |
VARIANT_HOVERBOARD | 读取左右侧板数据 | 侧板需刷 hacked 固件;平衡控制器尚未实现 |
VARIANT_TRANSPOTTER | TranspOtter 车体 | 平衡车改装的四轮运输平台 |
VARIANT_SKATEBOARD | 遥控 PWM(右侧板线) | 滑板 / 滑板车改装 |

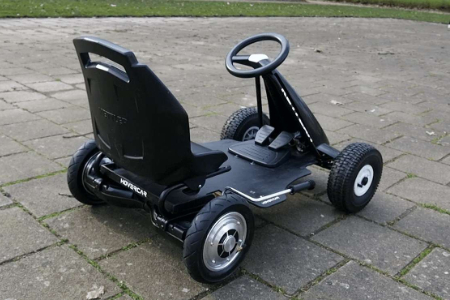
图 6 使用 VARIANT_HOVERCAR 变体改装的卡丁车
五、编译与烧录
方式 | 入口文件 | 说明 |
|---|---|---|
Makefile + arm-none-eabi-gcc | Makefile | make 生成 elf/hex/bin,make flash 通过 st-flash 写入 0x8000000 |
PlatformIO | platformio.ini | 取消注释 default_envs 选择变体,一键编译下载 |
Keil MDK-ARM | MDK-ARM/mainboard-hack.uvprojx | 在 Target 下拉框选择变体后编译 |
Arduino 示例 | Arduino/hoverserial/hoverserial.ino | 上位机串口发指令的参考代码 |
烧录工具为 ST-Link(SWD)。若芯片被读保护,可用 openocd 执行 stm32f1x unlock 解锁后再烧录。
六、项目目录与文件大小
目录 | 文件数 | 大小 |
|---|---|---|
Drivers(STM32 HAL 库与 CMSIS) | 542 | 55.38 MB(约 55 兆字节) |
docs(原理图、数据手册、电机资料、图片) | 35 | 32.62 MB(约 33 兆字节) |
Src(固件源码) | 13 | 0.34 MB(约 348 千字节) |
MDK-ARM(Keil 工程) | 3 | 0.28 MB(约 287 千字节) |
Inc(头文件与 config.h) | 12 | 0.15 MB(约 154 千字节) |
根目录(Makefile、链接脚本、README 等) | 8 | 0.07 MB(约 72 千字节) |
Arduino(串口示例) | 1 | 0.01 MB(约 10 千字节) |
.github(自动编译工作流) | 5 | 小于 0.01 MB |
合计 | 619 | 88.86 MB(约 89 兆字节) |
七、上传文件清单
文件 | 说明 | 大小 |
|---|---|---|
完整源码包(解压后即上表结构) | 38.39 MB(约 38 兆字节) | |
20150722_hoverboard_sch.pdf | 平衡车主控板逆向工程原理图 | 256.3 KB(约 0.25 兆字节) |
20190620_at32_hover_sch.pdf | AT32F403 主板的原理图 | 417.1 KB(约 0.41 兆字节) |
图1 ~ 图6(jpg / png) | 详情页配图,已按顺序编号 | 合计约 1.3 MB(约 1.35 兆字节) |
八、注意事项
VARIANT_HOVERBOARD 变体只实现了读取侧板数据,平衡控制算法尚未实现,不能直接当原厂固件用。
原厂侧板需要单独刷 hacked 固件才能与主板通信(分体式 split board 不在本固件支持范围内)。
左侧板线(USART2)不耐 5V,接入 5V 逻辑信号前务必做电平转换,否则可能损坏主控。
修改弱磁、最大电流、最大转速等参数后,请先在架空车轮的状态下验证,再落地骑行。
九、相关链接
上手与排障 Wiki:https://github.com/EFeru/hoverboard-firmware-hack-FOC/wiki
FOC 控制器设计(Simulink 模型):https://github.com/EFeru/bldc-motor-control-FOC
原始换相版固件:https://github.com/lucysrausch/hoverboard-firmware-hack
开源协议:GPL-3.0(衍生作品需同样开源)
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")