


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)

;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%23dbdbdb;}.d{fill:none;stroke:%23333;stroke-linecap:round;stroke-linejoin:round;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%3e%3cg%20transform='translate(1.375%202.251)'%3e%3cpath%20class='c'%20d='M7.563,9.224A20.661,20.661,0,0,1,18.8,8.265l-7.088,7.329-.922-.373-.023-3.312-1.389-.741-2.555.389-3.56,2.989-2,1.7s-.1-4.771,6.3-7.021'%20transform='translate(-0.5%200.249)'/%3e%3cpath%20class='d'%20d='M12.174.745l7.332,7.332a.834.834,0,0,1-.017,1.195L12.157,16.2a.833.833,0,0,1-1.405-.606V12.679a.844.844,0,0,0-.931-.832A11.108,11.108,0,0,0,2,16.74a.834.834,0,0,1-1.5-.576C1.132,9.59,3.786,5.4,9.942,5.066a.841.841,0,0,0,.81-.829v-2.9A.833.833,0,0,1,12.174.745Z'%20transform='translate(-0.5%20-0.5)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
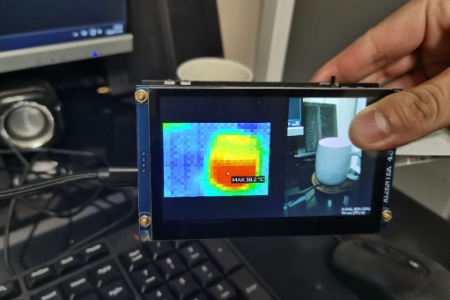
该项目基于 ART-Pi II,实现了一台手持式双视图热成像终端:MLX90640 提供 32×24 的温度阵列,OV5640 提供 800×480 的可见光画面,两路结果在 4.3 英寸 RGB 屏上并排显示。按下自定义按键 USER1 实现双画面到热成像全屏页面显示;按下自定义按键 USER2 可将两路画面保存成同一编号的 BMP 文件至 TF 卡,用于后续分析。
成果可以参考我的GitHub链接
系统总览
系统整体流程如下图所示
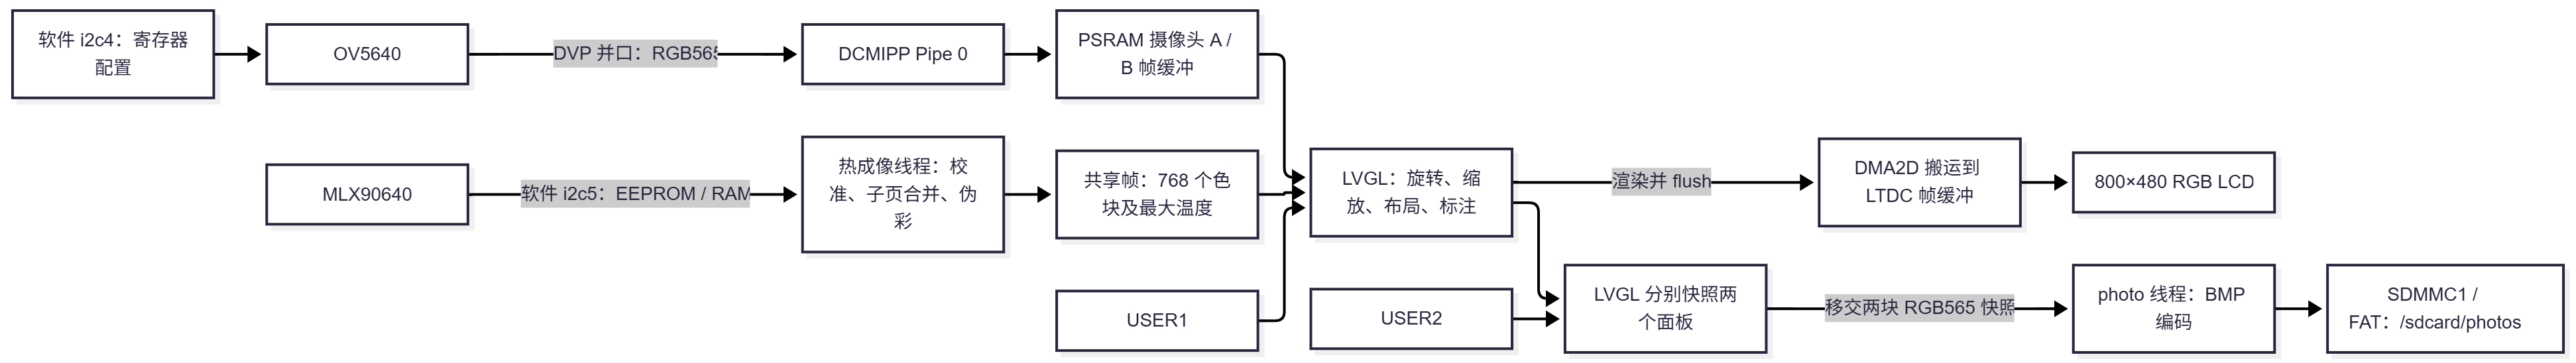
其中有两条独立的采集链路,包括摄像头和热成像传感器,它们的结果最终在 LVGL 汇合。
摄像头这一路首先通过软件 i2c4 配置 OV5640 寄存器,接着通过 DVP 并口将图像信息送入 DCMIPP Pipe 0,以RGB565 格式交替写入 PSRAM 的 A、B 两块帧缓冲。采集下一帧时,LVGL 可以继续读取上一块已经采完的缓冲。
热成像这一路通过软件 i2c5 读取MLX90640 的出厂校准参数和测量数据。热成像线程计算像素温度,首次集齐两个棋盘子页后,把 32×24 个温度值映射为伪彩色,并把色块、最高温度及其位置一起交给 LVGL。
显示时,LVGL 把可见光画面旋转、缩放,把热图放大并叠加 MAX 标注。默认左侧是热图、右侧是可见光;按 USER1 可切换到热图独占页面。画面渲染完成后,DMA2D 将需要刷新的区域搬到 LTDC 帧缓冲,再由 LTDC 驱动 800×480 RGB LCD 显示。
保存时,按 USER2 且两路画面都已就绪,LVGL 分别对两个面板生成 RGB565 快照,再交给后台 photo 线程。它把快照编码成同一编号的两张 24 位 BMP,通过 SDMMC1 写到 TF 卡的 /sdcard/photos。这里保存的是各面板的渲染结果,而不是传感器原始数据或整屏截图。
软硬件配置
硬件连接
本次项目我使用到了 ART-Pi II 开发板、正点原子 4.3 英寸 800×480 RGB LCD(软排线正好可以适配 ART-Pi II 开发板的屏幕接口)、正点原子 OV5640 模组、MLX90640 传感器,以及用于存储图像信息的 FAT32 TF 卡。
OV5640 模组与 ART-Pi II 开发板引脚连接如下
OV5640 信号 | ART-Pi II | OV5640 信号 | ART-Pi II |
|---|---|---|---|
D0 | PC6 | D1 | PC7 |
D2 | PE0 | D3 | PE1 |
D4 | PE4 | D5 | PB6 |
D6 | PE5 | D7 | PE6 |
PCLK | PF8 | HREF(接 DCMIPP HSYNC) | PG3 |
VSYNC | PB7 | PWDN | PD6 |
RESET | PE2 | SCCB SCL | PM13 |
SCCB SDA | PM14 | 电源 | 3.3 V / GND |
MLX90640、按键以及 TF 卡与 ART-Pi II 开发板引脚连接如下
信号 | ART-Pi II | 说明 |
|---|---|---|
MLX90640 SCL | PE12 | 软件 |
MLX90640 SDA | PE13 | 与 SCL 一起上拉到兼容电平 |
MLX90640 电源 | 3.3 V / GND | 检查模组的供电和 IO 规格 |
USER1 | PC0 | 内部上拉,按下为低,切换页面 |
USER2 | PE14 | 内部上拉,按下为低,保存照片 |
TF 卡检测 | PN7 | 使用板载 TF 卡座及 SDMMC1 |
其中需要注意的是,由于硬件 IIC 资源不足,因此摄像头的 SCCB 以及 MLX90640 的 IIC 均使用的软件 IIC。其中 i2c4 和 i2c5 为 RT-Thread 软件总线设备名。
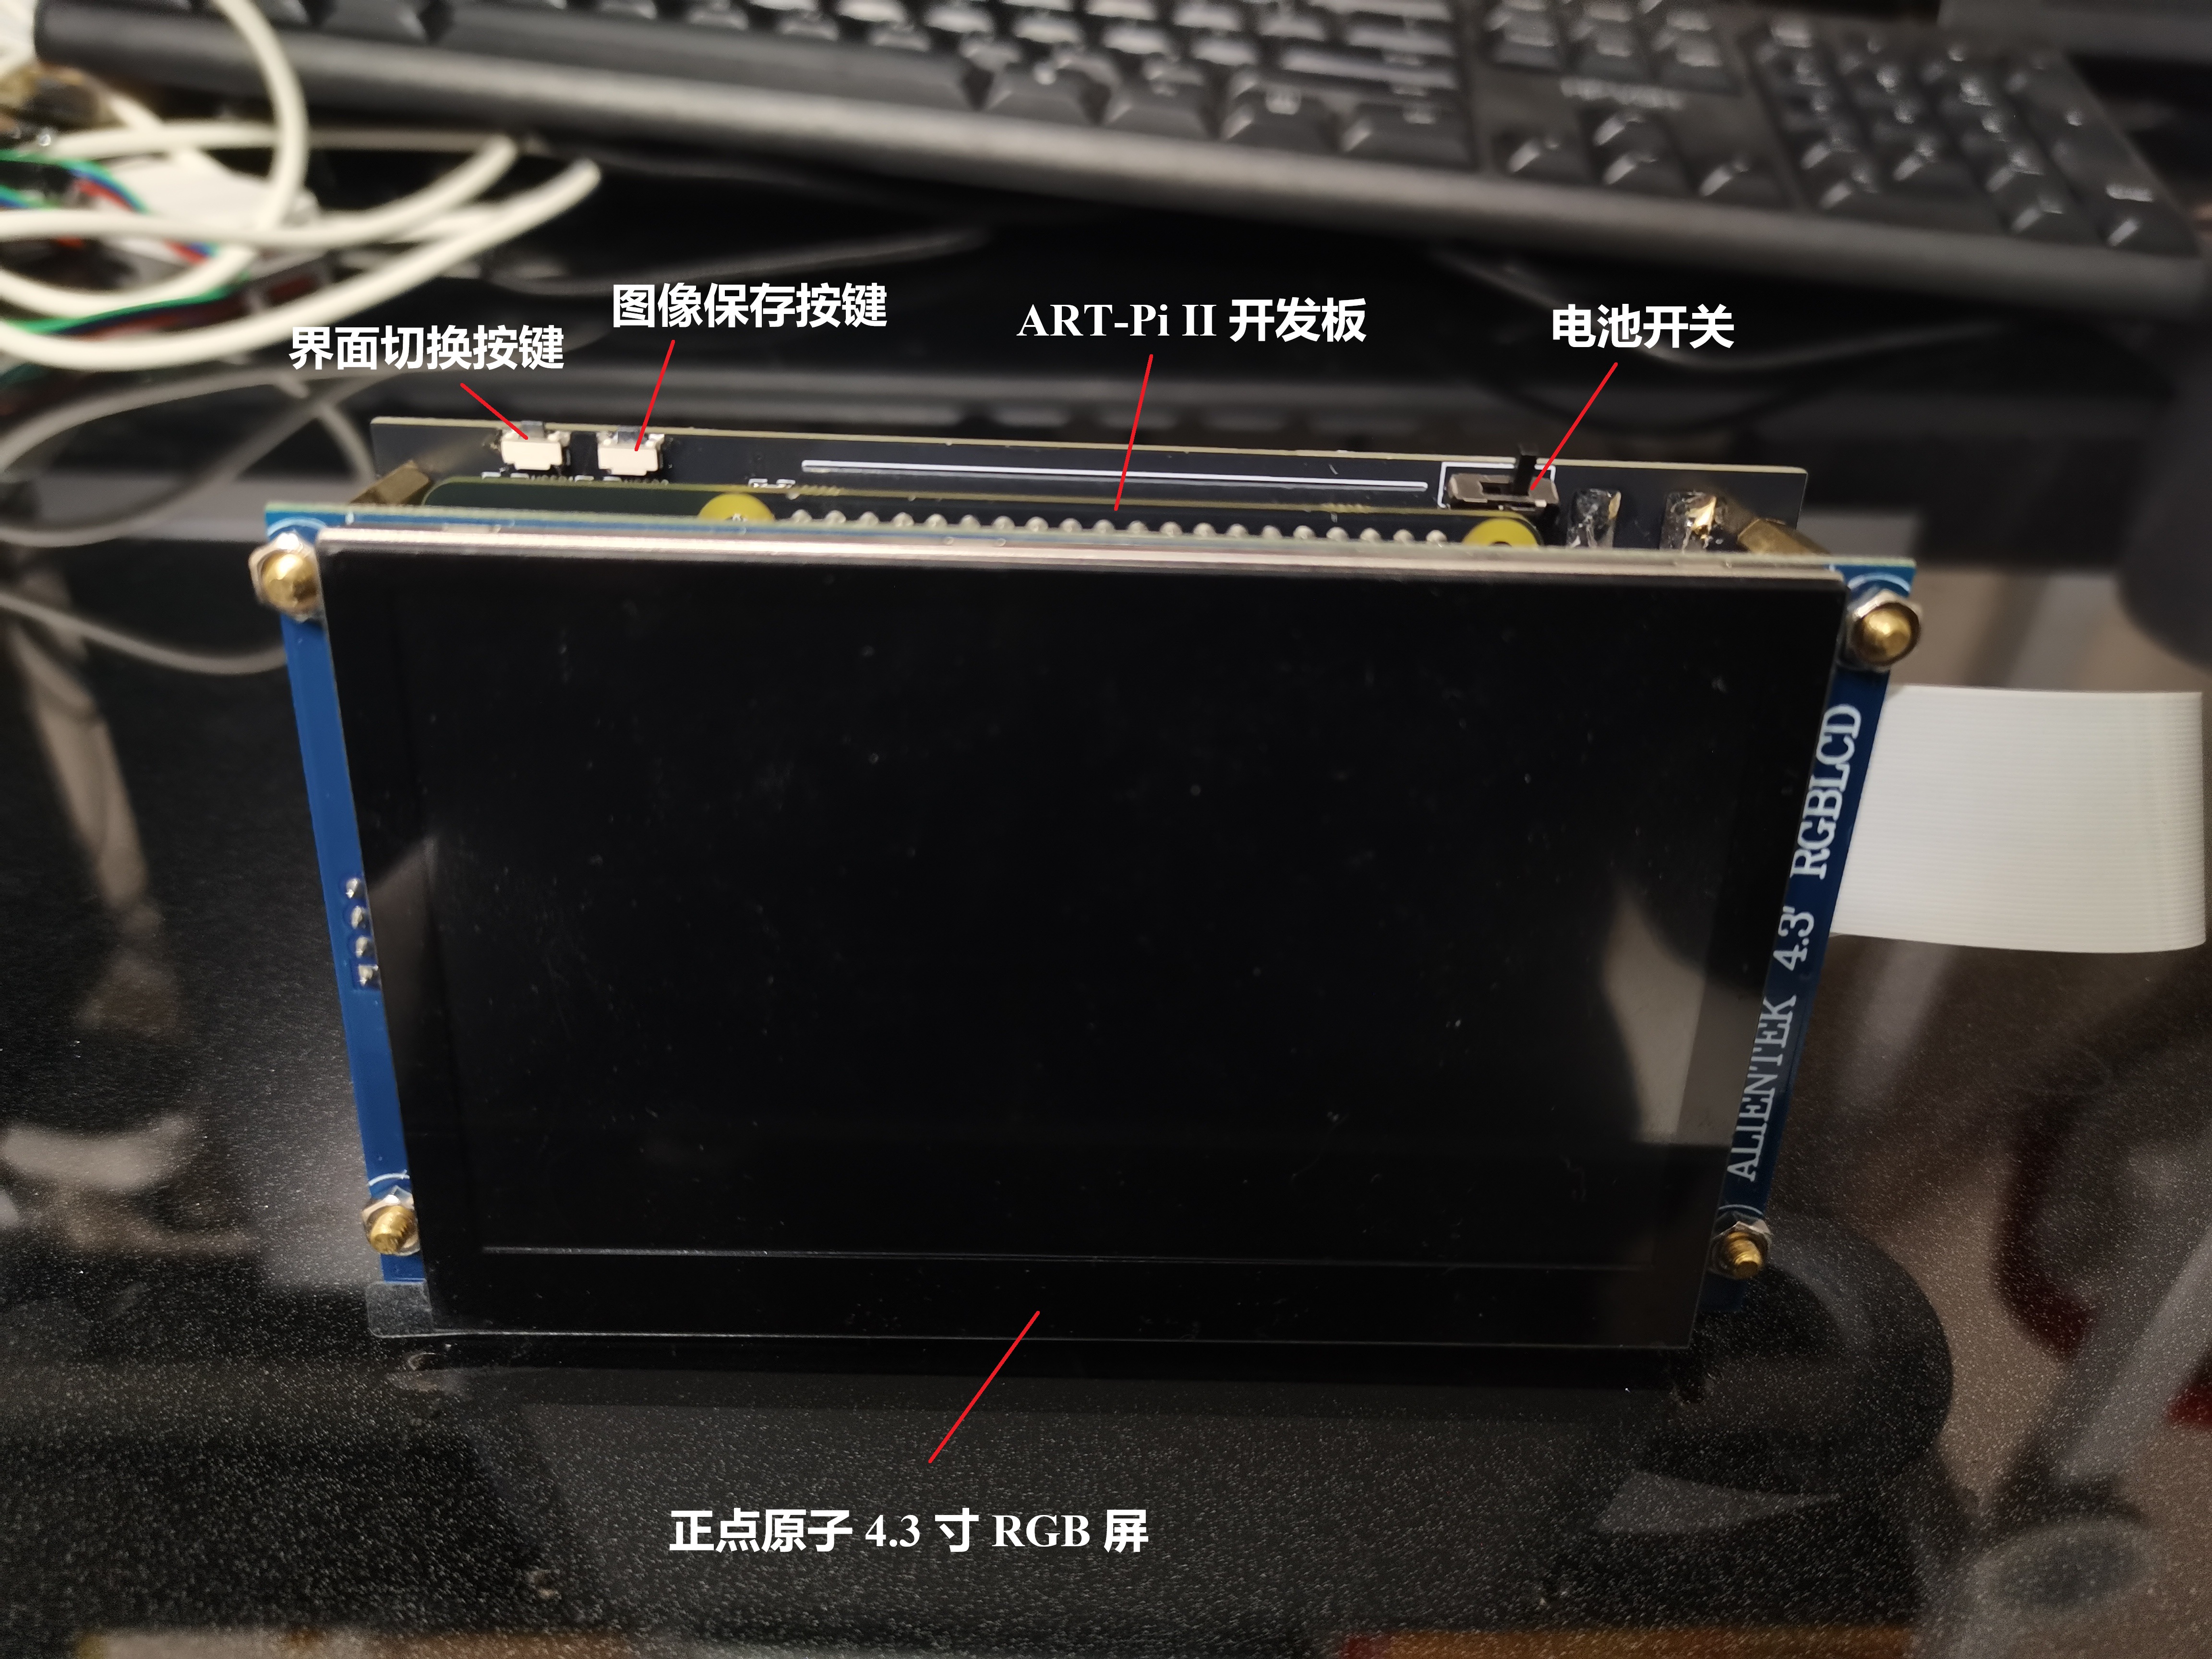
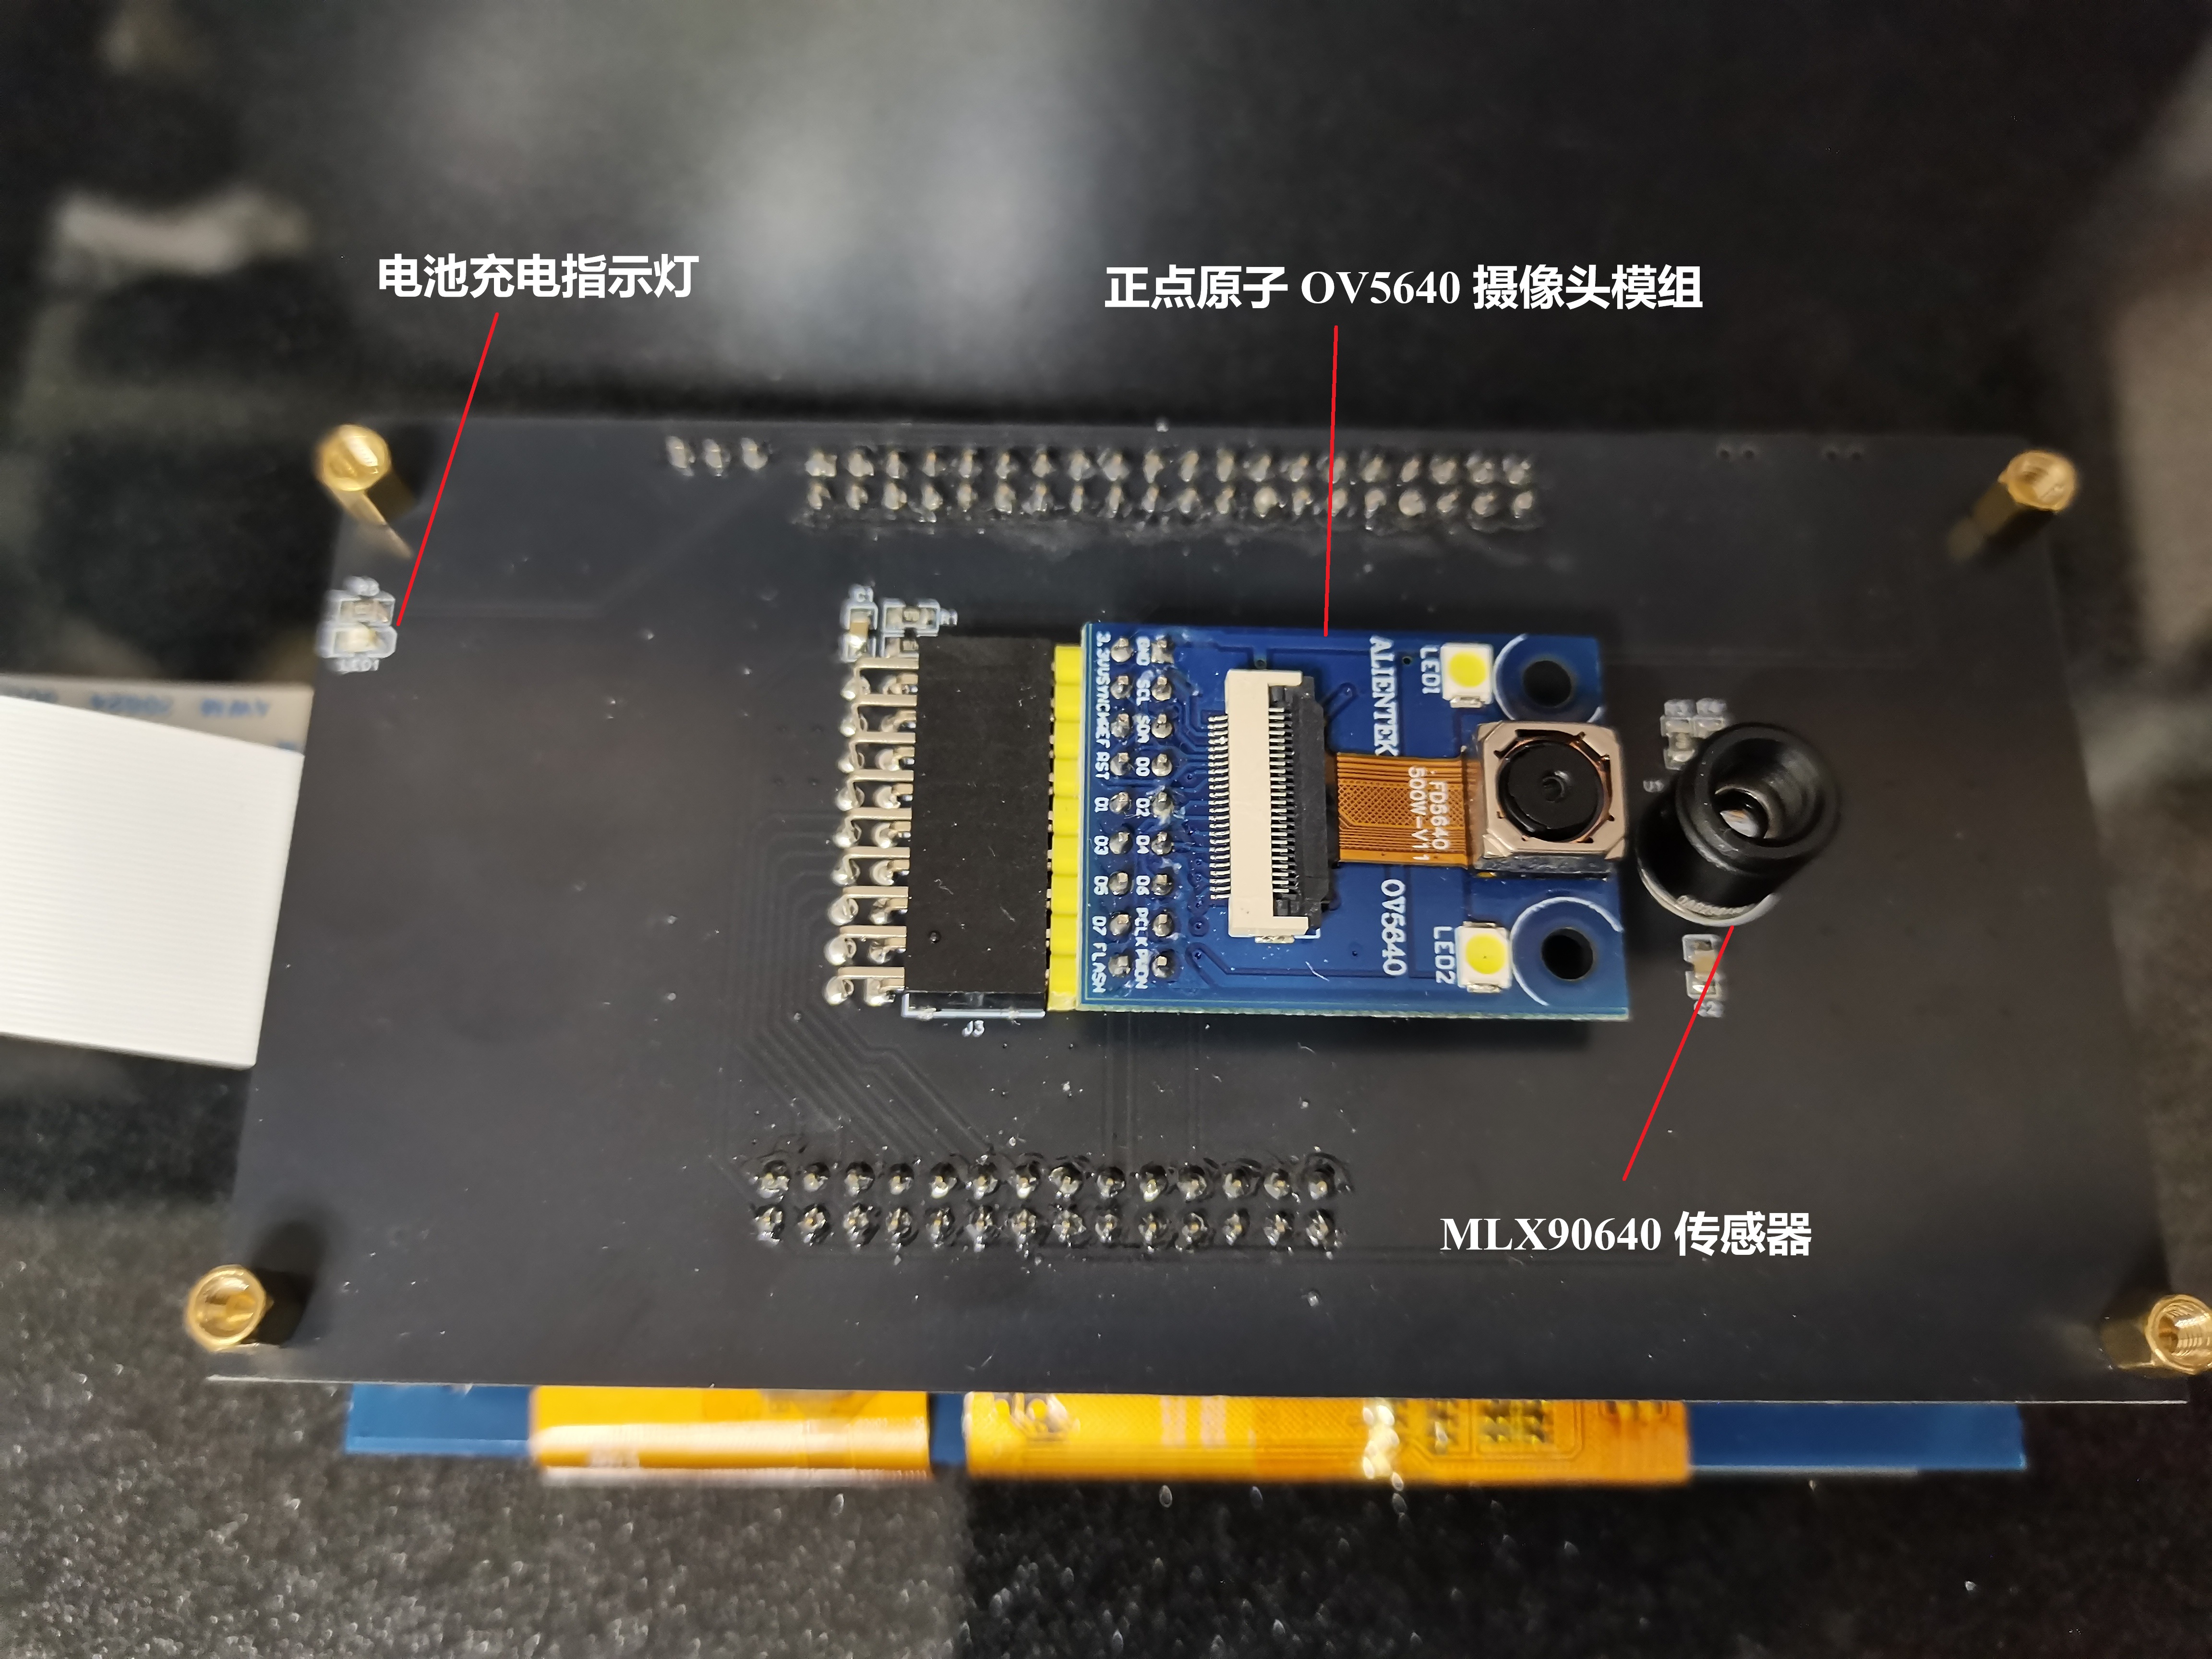
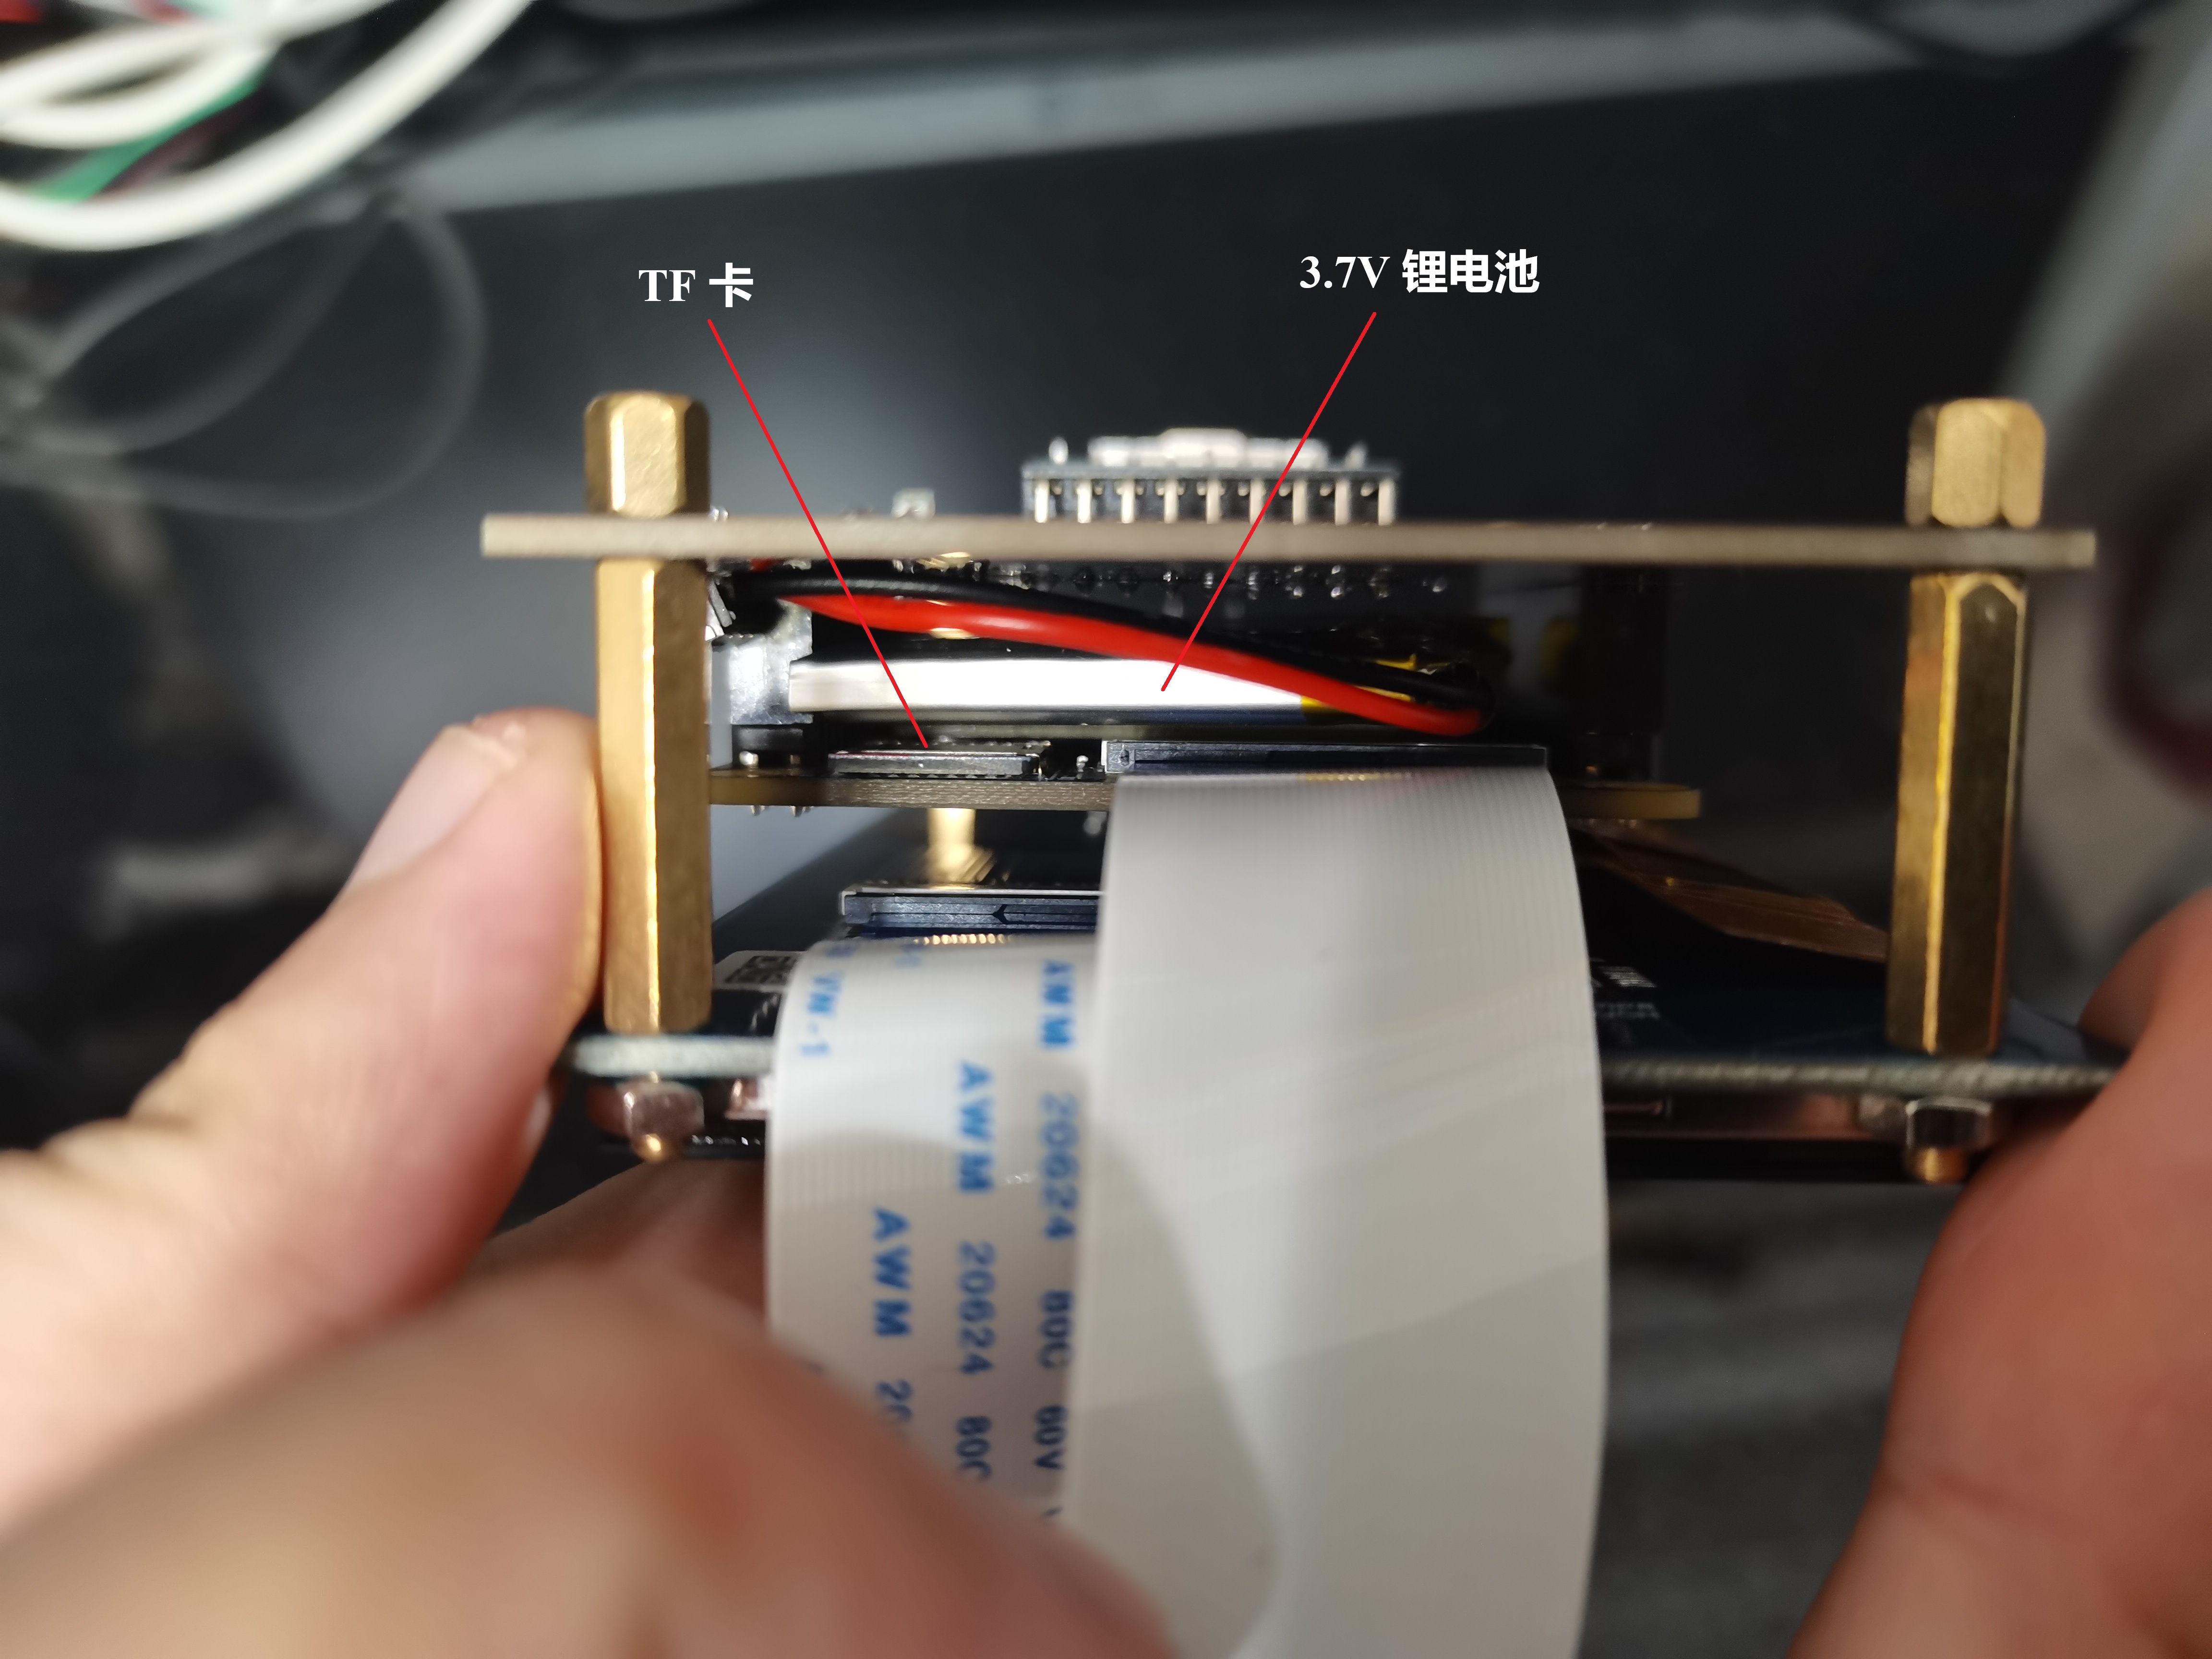
为了实现开发板-屏幕-采集模块的连接,我设计了一块扩展板,可以参见附件的 KiCad 工程文件。除了常规的信号采集和设备互联,我还增加了电池管理模块,实现该手持热成像仪可以依靠电池供电工作。
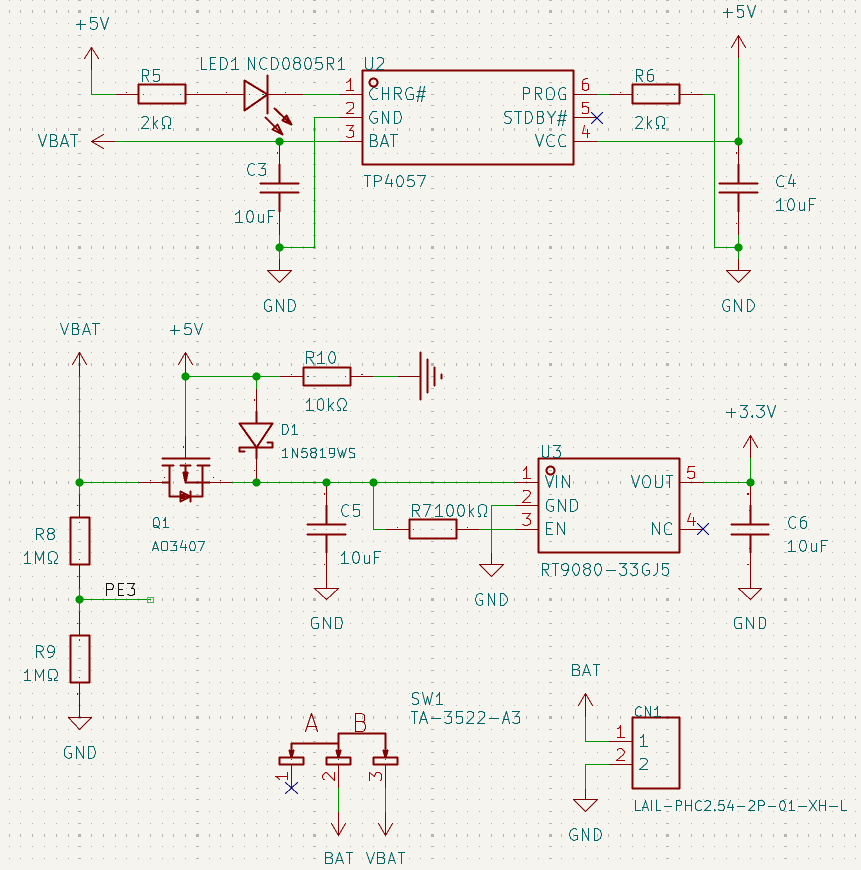
组装成果如下
正面
背面
侧面
软件配置和工程依赖
我是在官方 SDK 的基础上进行的开发RT-Thread-Studio/sdk-bsp-stm32h7r-realthread-artpi2,本项目基于的其中 LVGL 工程进行构建和开发。这样使用 lv_conf.h 可以将 LVGL 配成 RGB565、800×480,并在拍照使能时启用 LV_USE_SNAPSHOT;热成像依赖 Montserrat 20 字体。
编写 Kconfig,决定调用顺序,当前工程的调用顺序为
LVGL + 800×480 RGB LCD + PSRAM
└─ BSP_USING_OV5640       → 软件 i2c4
   └─ BSP_USING_MLX90640   → 软件 i2c5
      └─ BSP_USING_PHOTO_CAPTURE → FS + SDCARD_FS
最终我的 Kconfig 如下
mainmenu "RT-Thread Configuration"

config BSP_DIR
    string
    option env="BSP_ROOT"
    default "."

config RTT_DIR
    string
    option env="RTT_ROOT"
    default "rt-thread"

config PKGS_DIR
    string
    option env="PKGS_ROOT"
    default "packages"

source "$RTT_DIR/Kconfig"
source "$PKGS_DIR/Kconfig"
source "$RTT_DIR/../libraries/Kconfig"

config BSP_USING_OV5640
    bool "Enable OV5640 camera preview"
    depends on BSP_USING_LVGL && BSP_USING_LCD_800_RGB && BSP_USING_PSRAM
    select BSP_USING_I2C
    select BSP_USING_I2C4
    default y

config BSP_USING_MLX90640
    bool "Enable MLX90640 thermal preview and USER1 switching"
    depends on BSP_USING_OV5640
    select BSP_USING_I2C
    select BSP_USING_I2C5
    default y

config BSP_USING_PHOTO_CAPTURE
    bool "Enable USER2 paired snapshots to TF card"
    depends on BSP_USING_MLX90640
    select BSP_USING_FS
    select BSP_USING_SDCARD_FS
    default y

config RT_STUDIO_BUILT_IN
    bool
    select ARCH_ARM_CORTEX_M7
    select RT_USING_COMPONENTS_INIT
    select RT_USING_USER_MAIN
    default y
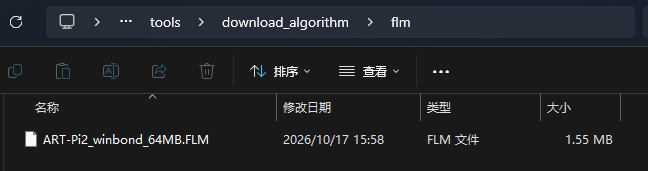
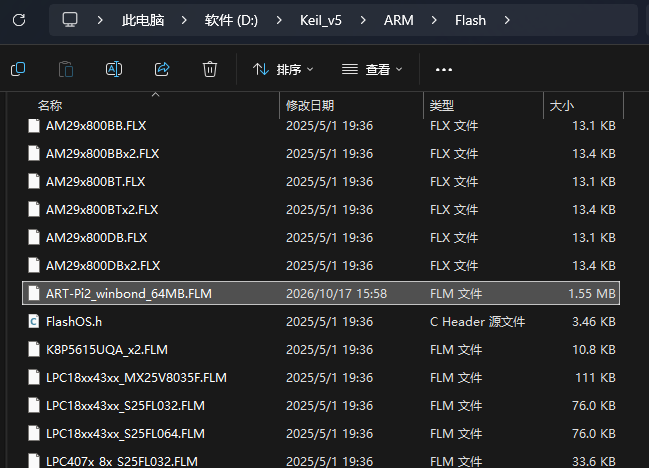
在 Keil 的配置中,由于 ART-Pi II 需要将程序烧录到外部 FLASH,因此需要将烧录算法放入 Keil 的烧录算法目录下
LVGL 的启动与显示
RT-Thread 组件初始化建立外设和内存环境,LVGL 的 RT-Thread 端口 通过 INIT_ENV_EXPORT 启动 LVGL 线程,再由线程初始化显示、输入设备和用户界面。
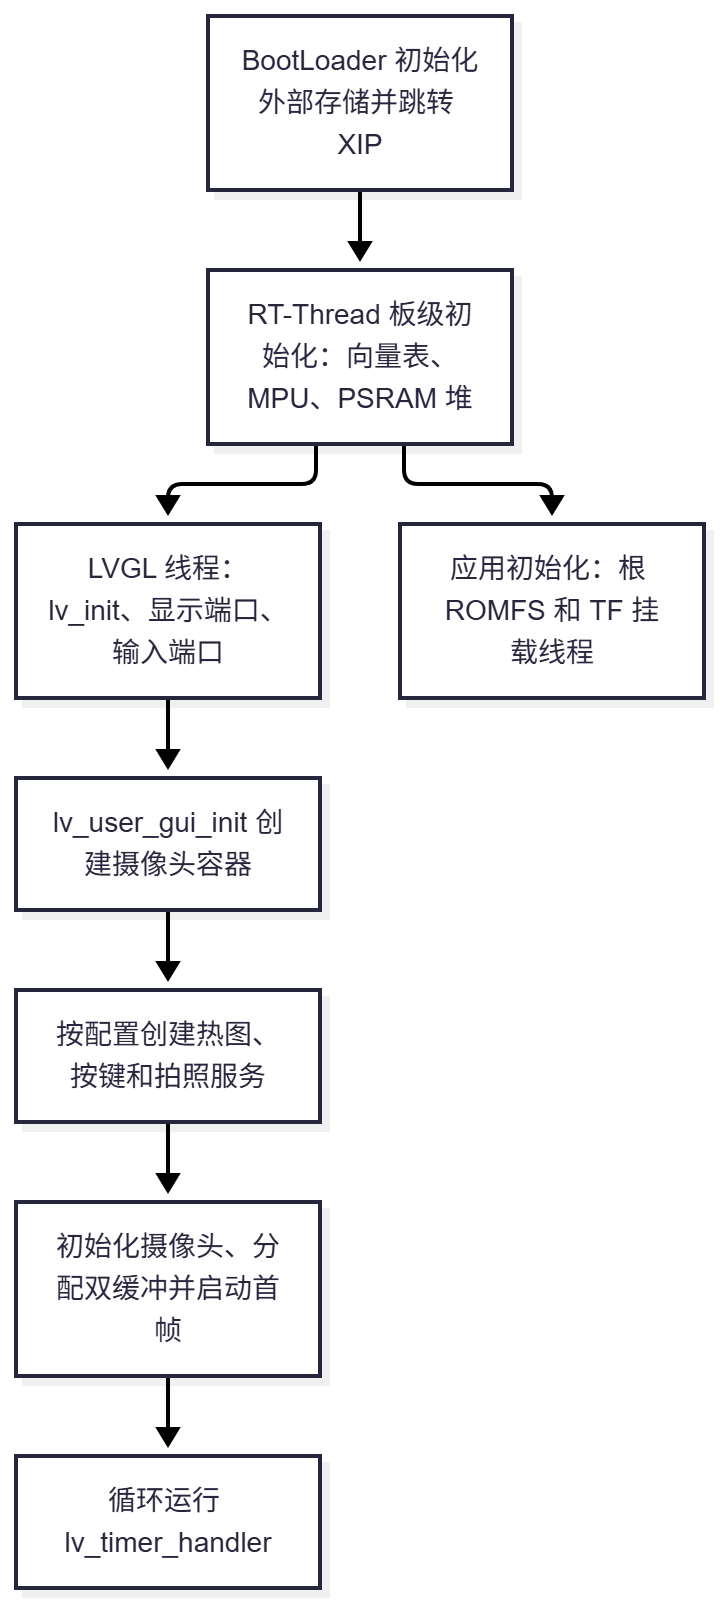
线程入口的核心调用如下。三个 20 ms 应用定时器都在这个 LVGL 调度上下文中执行,不是三个新线程,也不保证严格的 20 ms 硬实时周期。
lv_init();
lv_tick_set_cb(&rt_tick_get_millisecond);
lv_port_disp_init();
lv_port_indev_init();
lv_user_gui_init();
for (;;) {
    lv_timer_handler();
    rt_thread_mdelay(PKG_LVGL_DISP_REFR_PERIOD);
}
显示端口找到 LCD 设备,配置 LVGL partial 渲染缓冲和 lcd_fb_flush()。每次刷新的矩形要按屏幕 stride 写到 LTDC 帧缓冲对应位置,不能把子矩形当整屏连续复制:
DMA2D->FGMAR = (uint32_t)color_p;
DMA2D->FGOR = 0;
DMA2D->OMAR = hltdc.LayerCfg[0].FBStartAdress
             + 2 * (area->y1 * LV_HOR_RES_MAX + area->x1);
DMA2D->OOR = LV_HOR_RES_MAX - width;
DMA2D->NLR = (width << DMA2D_NLR_PL_Pos) | (height << DMA2D_NLR_NL_Pos);
DMA2D->IFCR = 0x3FU;
DMA2D->CR |= DMA2D_CR_TCIE | DMA2D_CR_START;
为什么原始和目标的行宽不同呢?在这段 RGB565 flush 中,源缓冲存的是待搬运的紧凑矩形,FGOR = 0 表示每行搬完不用跳过像素。目标却是一整张 800 像素宽的屏幕,OMAR 先定位到矩形左上角,再由 OOR 跳过每行未更新的部分。比如刷新从 (10,20) 开始的 3×2 区域,第一行从帧缓冲基址 +32020 B 开始,写 6 B;第二行起点应为 +33620 B,并非紧跟第一行。DMA2D 写完 3 像素再跳过 800 - 3 = 797 像素,正好到达下一行。
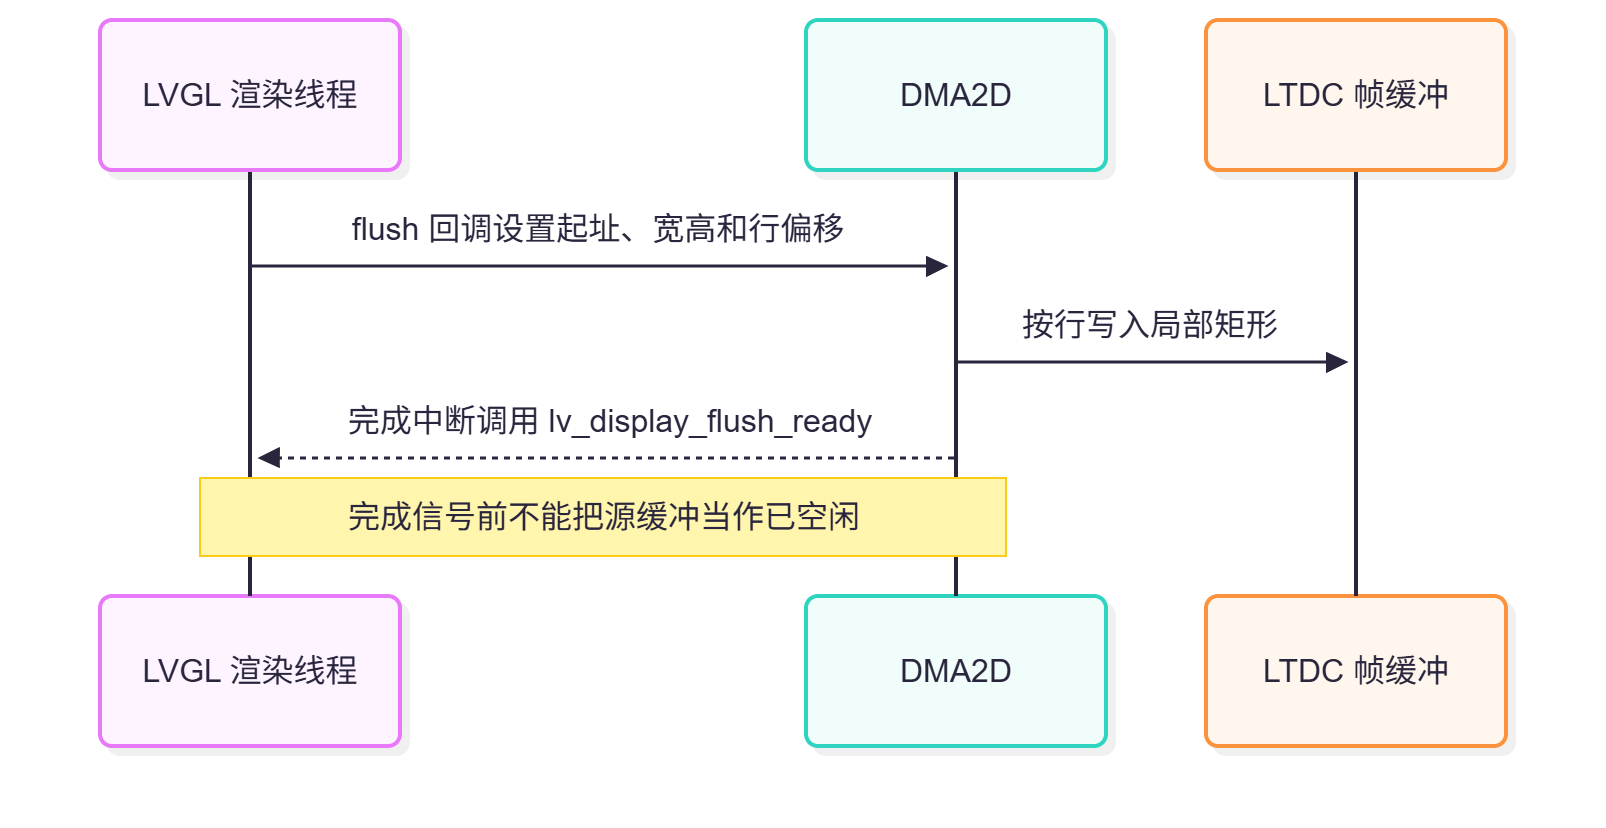
lv_display_flush_ready() 确认的是搬运结束,而非屏已把这帧扫完。LTDC 独立扫描输出,等待 DMA2D 完成也不等于等到了垂直消隐。DCMIPP 负责摄像头写内存,DMA2D 负责显示区域搬运,LTDC 负责输出像素时序,三者不能互相代替。
OV5640 驱动
实现可参见工程代码的 camera_preview.c。ST 的 OV5640 寄存器驱动负责传感器寄存器配置,应用负责板级通讯、采集、缓冲和显示。
配置通道
该功能实现的目的是确认使用的模块为 OV5640,其流程如下
先让 PWDN 为高、RESET 为低;约 10 ms 后释放 PWDN,再等约 10 ms 释放 RESET,约 20 ms 后开始读取 ID。
sensor.Mode = PARALLEL_MODE;通过 OV5640_RegisterBusIO() 绑定 RT-Thread 总线读写、地址和时基回调,再用 OV5640_ReadID() 核对 OV5640_ID。
调用 OV5640_Init(&sensor, OV5640_R800x480, OV5640_RGB565),最后用 OV5640_MirrorFlipConfig(&sensor, OV5640_FLIP) 配置传感器上下翻转。
驱动传来的地址是 0x78,RT-Thread 接收的是 7 位地址,所以在构造消息时右移一位。寄存器地址为 16 位,先发高字节再发低字节。
rt_uint8_t reg_addr[2] = {(rt_uint8_t)(reg >> 8), (rt_uint8_t)reg};
struct rt_i2c_msg messages[2] = {
    {address >> 1, RT_I2C_WR, sizeof(reg_addr), reg_addr},
    {address >> 1, RT_I2C_RD, length, data},
};
if (rt_i2c_transfer(camera_bus, messages, 2) != 2) {
    LOG_E("I2C read failed at register 0x%04x", reg);
    return OV5640_ERROR;
}
写寄存器时把地址和数据作为同一写事务发出,项目用 RT_I2C_NO_START 拼接第二段。
数据通道
DCMIPP 使用 8 位并口、PCLK 上升沿、HS/VS 高有效、硬件同步和 RGB565,禁止 SwapBits、启用 SwapCycles。8 位总线要用两个节拍承载一个 RGB565 像素,节拍次序不匹配会让图像颜色异常。Pipe 0 的写入上限按 32 位字计为 800 × 480 × 2 / 4 = 192000,硬件限制保留,正常写满时不依赖 limit 中断作为“完整帧”通知。
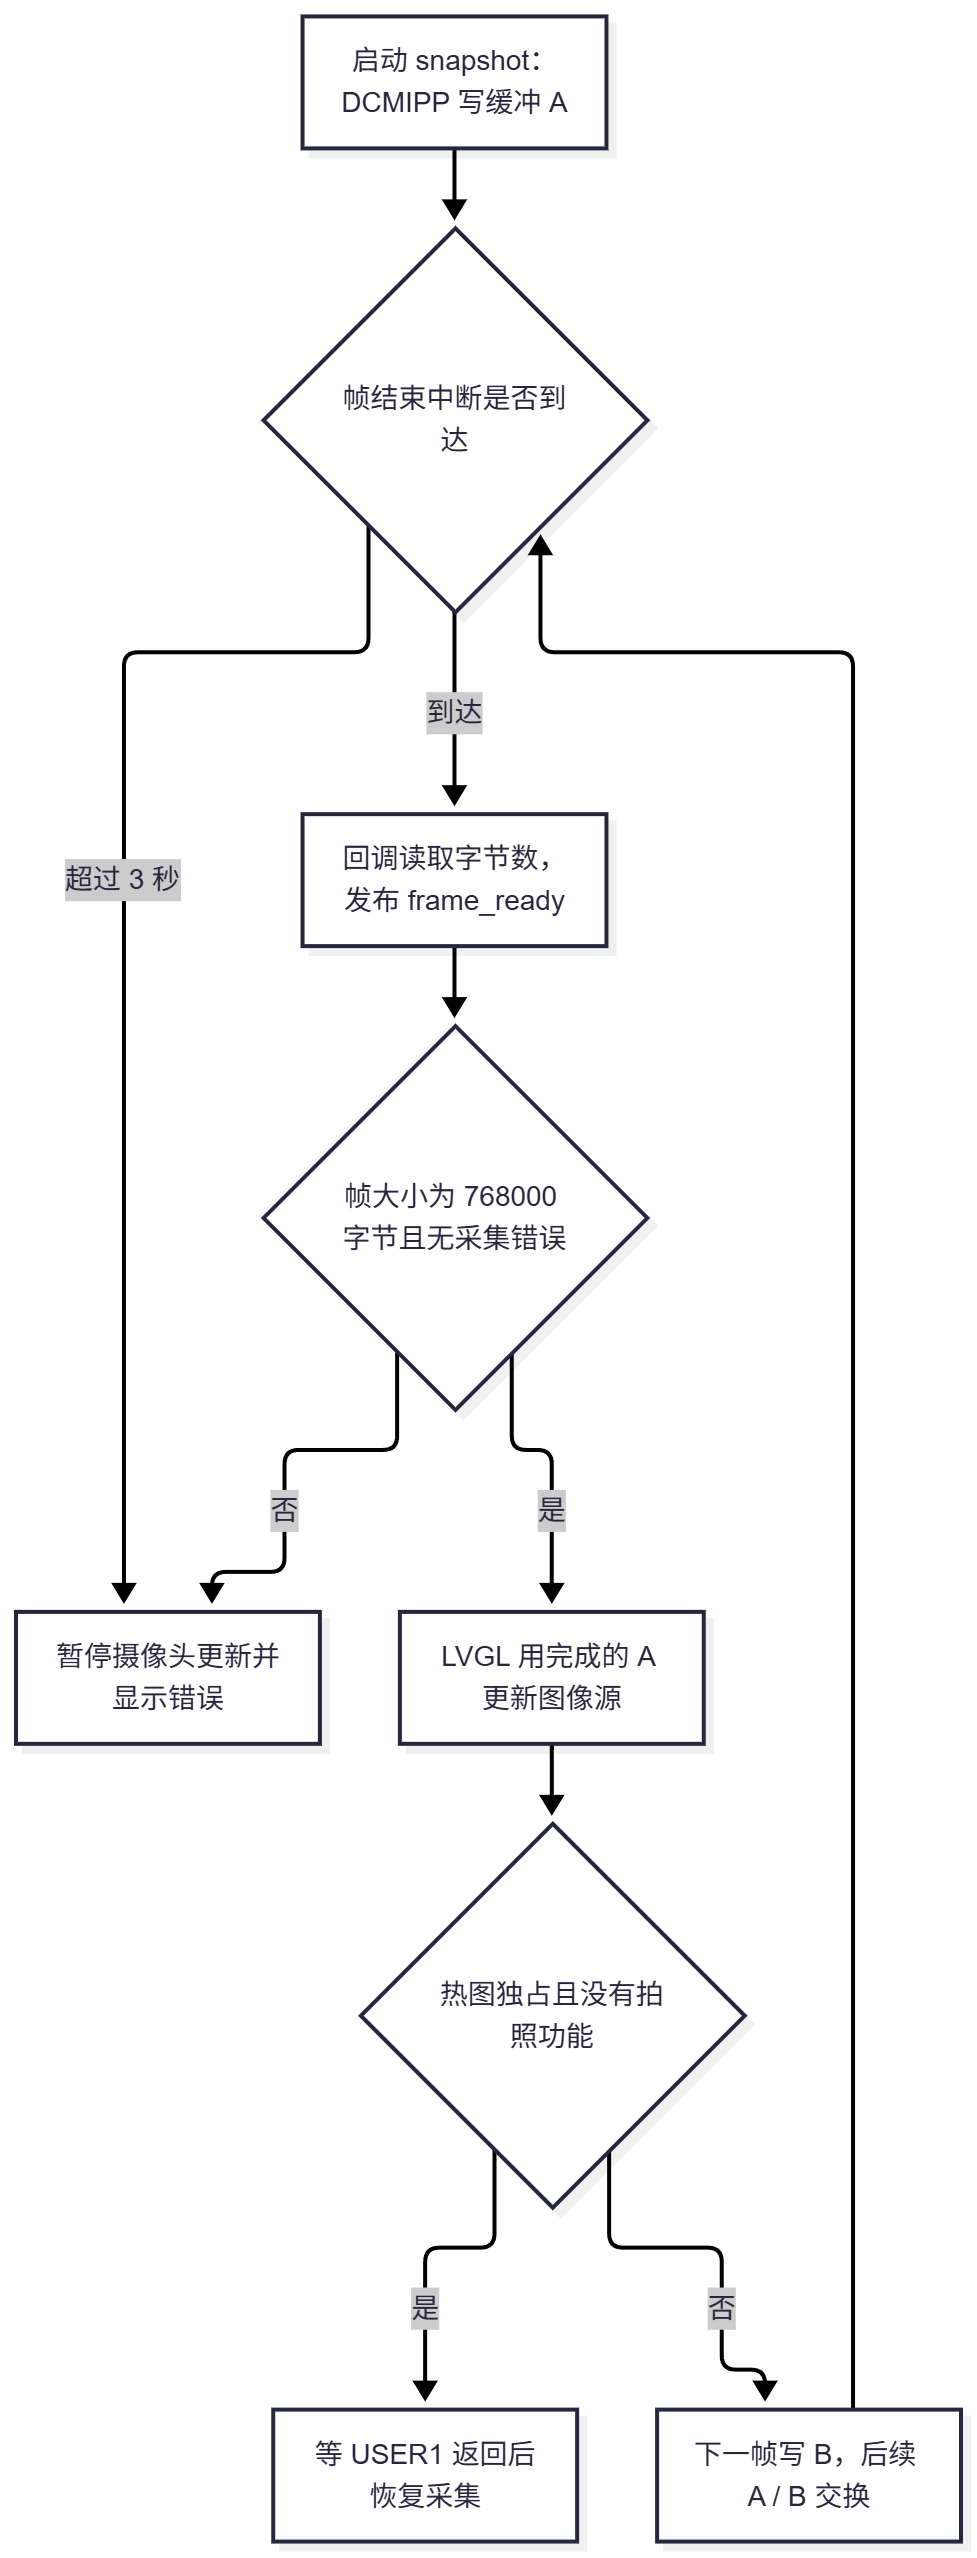
软件在每次帧结束后交替调用 HAL_DCMIPP_PIPE_Start(..., DCMIPP_MODE_SNAPSHOT),不是 HAL 硬件双缓冲模式。下面两段分别在不同上下文运行,不能合并到中断里:
/* 帧结束 ISR 回调的成功分支 */
completed_size = size;
__DMB();
frame_ready = RT_TRUE;

/* camera_preview_update() 中通过完整帧检查后的主路径 */
__DMB();
lv_image_cache_drop(&frames[finished]);
lv_image_set_src(preview_image, &frames[finished]);
image_displayed = RT_TRUE;
/* 此处省略页面分支和失败处理;正常情况下转采另一块 */
camera_start_capture((rt_uint8_t)(finished ^ 1U));
每帧 800 × 480 × 2 = 768000 B。两块数据在 PSRAM 分配并向上对齐到 32 B,原分配指针单独保留用于释放。正在采集的一块不拿去当显示源;切走旧图像源以后,下一帧才允许写旧缓冲。当前 MPU 配置 将摄像头所用 PSRAM 区设成非缓存;__DMB() 是内存顺序屏障,不是 D-Cache 维护。换到缓存区后,必须按 CPU 和外设各自的读写方向重新设计 cache clean/invalidate 和缓冲所有权。
从横向输入生成右侧竖图
采集内容仍为 800×480;传感器寄存器控制上下翻转,而界面旋转和缩放由 LVGL 实现:
lv_obj_center(preview_image);
lv_image_set_pivot(preview_image, CAMERA_WIDTH / 2, CAMERA_HEIGHT / 2);
lv_image_set_rotation(preview_image, 2700);
lv_image_set_scale(preview_image, LV_VER_RES_MAX * LV_SCALE_NONE / CAMERA_WIDTH);
旋转单位是顺时针 0.1°,2700 等价于逆时针 90°。旋转后竖图理论尺寸 480×800,为适配 480 高的屏,比例约为 480/800=0.6;LVGL 整数缩放量为 153/256,所以显示有效区域约 287×478,而不是强行拉伸成 400×480。黑边属于面板的一部分,拍照会保留。
MLX90640 热成像
涉及 mlx90640_port.c、MLX90640_API.c 和 thermal_preview.c。这里用 Melexis 的校准算法,不用原始 ADC 值直接当作摄氏温度。
总线端口与校准
mlx90640_port_init() 绑定 i2c5。读寄存器先写两个地址字节,再读 2 × n 个字节。寄存器字大端排列,在端口层统一重组,然后才把 uint16_t 数组交给算法。下面是端口中的关键转换:
for (i = 0; i < nMemAddressRead; i++) {
    data[i] = ((uint16_t)read_bytes[2U * i] << 8) | read_bytes[2U * i + 1U];
}
普通控制寄存器写入后读回确认;状态寄存器包含实时标志,例外处理,不做固定值比对。MLX90640_I2CFreqSet() 在本工程只记录警告,它不会改变软件 I²C 的速率。需要提速时请测量实际 SCL,再检查共享 软件 I²C 实现 的 bit-bang 延时和信号质量。
初始化顺序为 MLX90640_DumpEE() → MLX90640_ExtractParameters() → 验证非零的 kVdd、KtPTAT 和 gainEE → 设置棋盘模式和刷新寄存器 0x02(2 Hz 设置)。其中 2 Hz 是传感器刷新配置。
红外测温原理
红外阵列测到的是各像素视野内的辐射响应,不是直接读到物体温度。用不透明表面的简化模型理解:到达传感器的辐射包含物体自身发射和环境在物体表面的反射。发射率 ε 越低,反射项 (1−ε) 的相对影响越大。对于理想黑体的总辐射,可以用绝对温度的四次方理解变化趋势。工程中使用的相关参数含义以及作用如下
参数 | 含义 | 作用 |
|---|---|---|
Ta | MLX90640_GetTa() 依据辅助测量和校准参数求得的传感器温度 | 补偿传感器自身响应随温度的变化,不等于场景里被测物的温度 |
Tr | 应用传入的反射表观温度,当前取 Ta - 8°C | 估计反射辐射,不是每个像素单独实测出来的环境温度 |
To | MLX90640_CalculateTo() 输出的像素目标温度 | 用于着色、取最大值;MAX 取自它而非原始传感器字 |
Vdd | MLX90640_GetVdd() 用控制字分辨率、辅助数据和校准参数估算的供电电压 | 修正供电变化带来的测量偏移 |
在 MLX90640_API.c 中读 MLX90640_CalculateTo(),核心可以拆成下面三段。
/* 辐射背景项:先转换到开尔文,不能直接使用摄氏度的四次方 */
ta4 = (ta + 273.15);
ta4 *= ta4;
ta4 *= ta4;
tr4 = (tr + 273.15);
tr4 *= tr4;
tr4 *= tr4;
taTr = tr4 - (tr4 - ta4) / emissivity;

/* 原始像素字按有符号值解释,应用本次采样的增益和像素偏移 */
gain = (float)params->gainEE / (int16_t)frameData[778];
irData = (int16_t)frameData[pixelNumber] * gain;
irData -= params->offset[pixelNumber] *
          (1 + kta * (ta - 25)) * (1 + kv * (vdd - 3.3));
/* 完整驱动还可能在此补偿测量模式差异 */
irData -= params->tgc * irDataCP[subPage];
irData /= emissivity;
背景项:taTr 同时涉及传感器温度和反射温度。emissivity = 1 时,taTr 化简为 ta4,不再取决于 Tr;这一点可直接用公式验算。实际使用中,当表面光亮且发射率低时,不能靠把所有材料设成同一发射率来获得相同精度。
电信号修正:gainEE 来自 EEPROM,frameData[778] 是本次测量的增益相关辅助字;offset[]、kta[] 和 kv[] 提供逐像素修正。25°C 和 3.3 V 是公式里的参考点。irDataCP[subPage] 是校正后的补偿像素信号,用于驱动里的热梯度补偿。先修正电信号再做发射率归一化,原始字值高低不能直接拿来排名热点。
从修正响应求 To:驱动根据像素的 alpha 和 KsTa 得到 alphaCompensated,先估算一次温度;再用 ct[] 判定温区,用 ksTo[] 和 alphaCorrR[] 做第二次反演。两次 sqrt 在正值域相当于开四次方,减去 273.15 才回到摄氏度。这也解释了为什么应用要拒绝 NaN,而不是把它送进调色板。
子页读取、温度和坏点修正
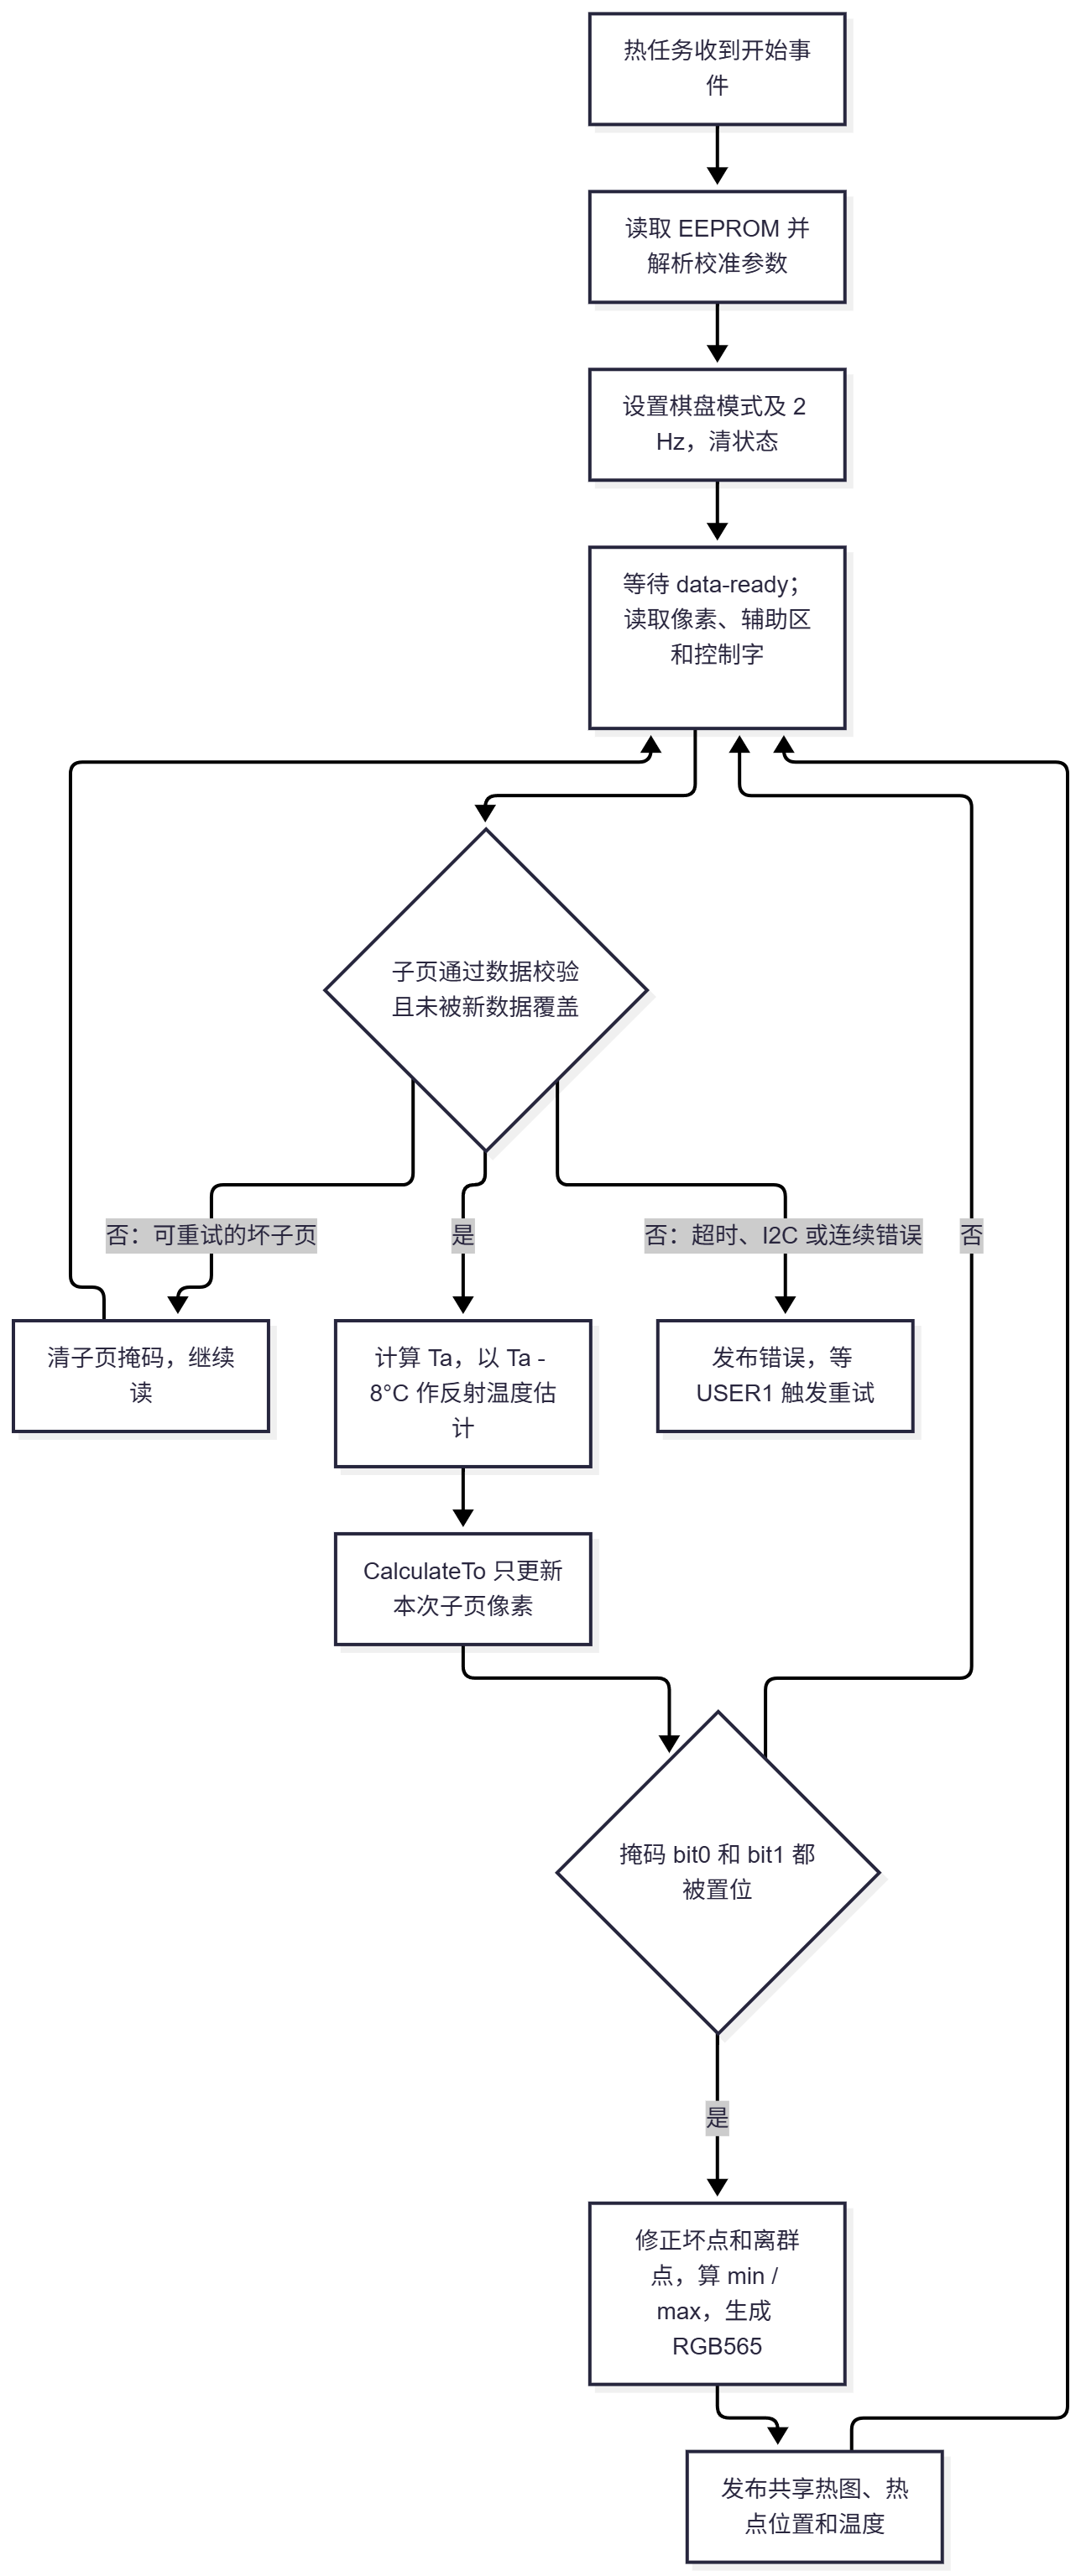
MLX90640_GetFrameData() 以 10 ms 的等待间隔轮询 data-ready,等待超过 2500 ms 时返回超时;它读取像素与辅助区、检查非法数据标记,并在末尾重查状态以识别读到一半被下一子页覆盖的情况。应用能容忍连续两次特定的 MLX90640_FRAME_DATA_ERROR,第三次进入错误态;重试时清除掩码,避免把失败前后的子页当作刚刚拼齐的一帧。其流程如下图所示
核心代码如下
/* thermal_worker() 中通过返回值检查后的关键路径 */
ambient = MLX90640_GetTa(sensor_frame, &calibration);
/* 完整实现先检查 ambient 是否为有限值 */
MLX90640_CalculateTo(sensor_frame, &calibration, 0.95f,
                     ambient - 8.0f, temperatures);
subpages |= (rt_uint8_t)(1U << (unsigned int)result);
if (subpages != 3U) {
    continue;
}
MLX90640_BadPixelsCorrection(calibration.brokenPixels, temperatures, 1, &calibration);
MLX90640_BadPixelsCorrection(calibration.outlierPixels, temperatures, 1, &calibration);
CalculateTo 根据子页编号更新对应像素,因此第一次发布必须等掩码等于 0b11。当前代码发布后不清掩码:首次集齐之后,每个有效子页都可用“这一子页 + 另一子页上次的结果”更新热图;这是一种滚动更新,不意味着所有像素同一时刻取得。面对快速移动目标,两个子页可能出现时间差。
温度到颜色映射
先遍历全部 768 个值,验证有限性与范围并找到 minimum、maximum 和最大值索引。再用动态温标做线性归一化:level ≈ round((T - minimum) × 1020 / (maximum - minimum)),限制在 [0,1020];跨度小于 0.01°C 时使用中间等级 512。色阶按蓝 → 青 → 绿 → 黄 → 红过渡,最终装入 RGB565。
/* thermal_color() 的最后一步:R5 + G6 + B5 */
return (rt_uint16_t)(((red >> 3) << 11) | ((green >> 2) << 5) | (blue >> 3));
动态温标让同一帧的相对冷热更清楚,但两帧的同一种颜色未必对应同一温度。热点标签使用实际最大值按 0.1°C 舍入后显示;若有相同最高值,遍历中最先出现的索引被保留。显示翻转和热点翻转使用同一个坐标公式:
display_index = (THERMAL_HEIGHT - 1U - sensor_index / THERMAL_WIDTH)
                * THERMAL_WIDTH + sensor_index % THERMAL_WIDTH;
实际扩图用整数倍最近邻:先把 32 个色块展开成一行,再把该行复制 scale 次。这样能清楚看出原始阵列的网格;显示到 640×480 不会产生新的温度采样点。热点圆心落在放大后色块中心,标签默认向右下偏移,越界则向左或向上放置。温度数据本身没有因为屏幕翻转而被重新排列。
USER1 按键实现页面切换
thermal_preview.c 的 thermal_ui_update() 和 camera_preview.c 的 camera_view_switched() 通过回调协作。默认是分屏,USER1 低有效。UI 定时器每次读 PC0,计数连续三次相同电平才确认新状态;只有确认稳定的高→低变化才切页,长按不会重复触发。其流程图如下
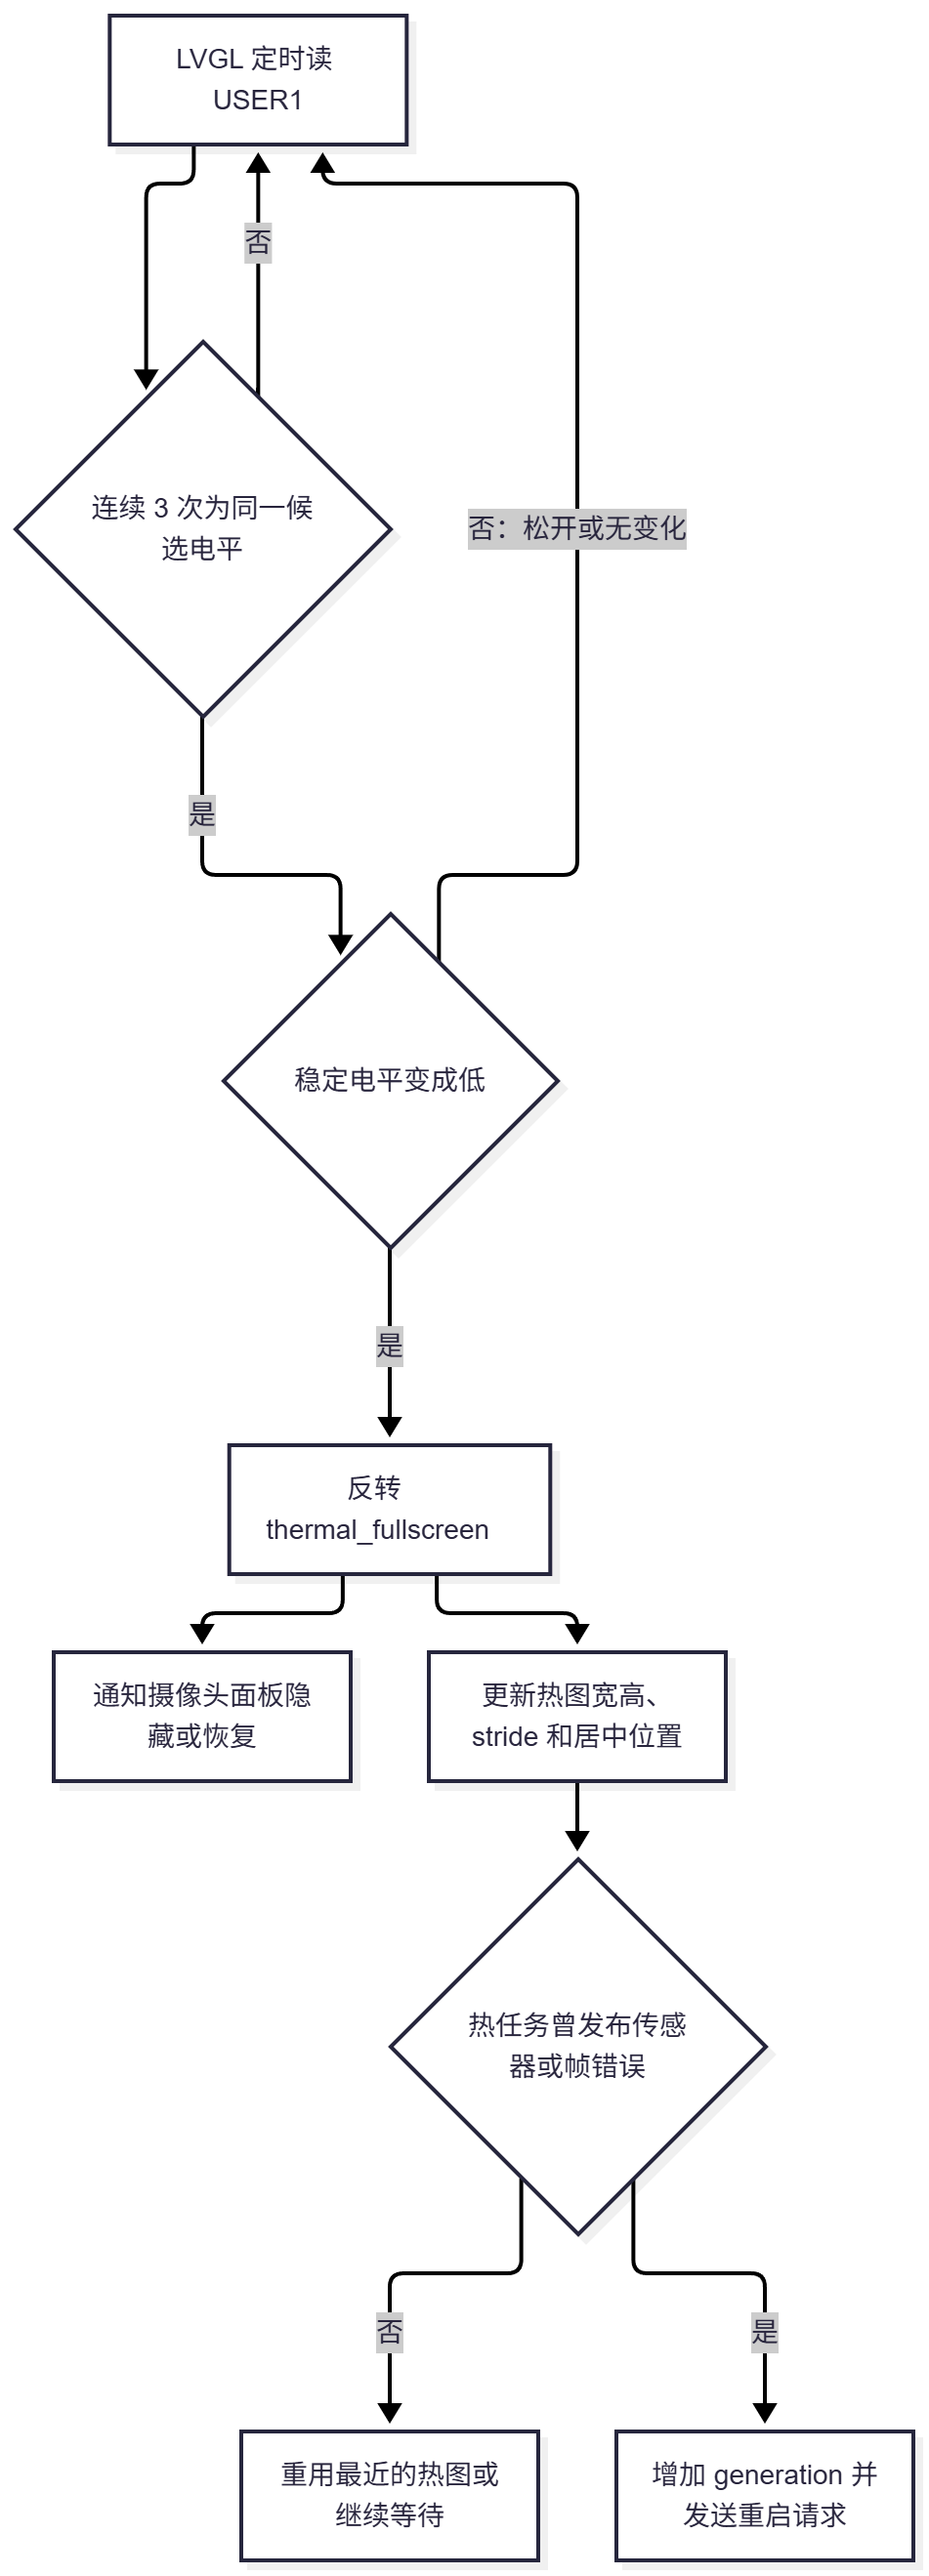
读消抖代码时注意三个变量是不同的:pin 是本轮读数,button_candidate 是正在确认的候选,button_stable 是已确认的状态。例如从稳定高电平收到 低、高、低、低、低、低,候选计数依次为 1、1、1、2、3、3,仅第 5 次采样确认低并触发。持续低只保持计数上限;回到稳定高电平后才允许下一次低电平变化触发。USER2 也是同样的机制,但按下后会额外检查任务是否空闲。
确认切页后,缩放来自下面这段布局计算:
thermal_scale = LV_MIN(view_width / THERMAL_WIDTH, LV_VER_RES_MAX / THERMAL_HEIGHT);
width = THERMAL_WIDTH * thermal_scale;
height = THERMAL_HEIGHT * thermal_scale;
thermal_left = (view_width - width) / 2U;
thermal_top = (LV_VER_RES_MAX - height) / 2U;
分屏 min(400/32, 480/24) = 12,边距 (8,96);全屏 min(800/32, 480/24) = 20,边距 (80,0)。thermal_layout_dirty 令 UI 即使没有读到新序号也重绘最近成功的序列。热任务只在错误时借切页触发新请求;正常切页不会重新读取 EEPROM。假如摄像头已进入错误态,切页不会自动重新初始化摄像头,排除接线问题后需复位。
USER2 按键实现面板快照保存至 TF 卡
文件系统挂载
filesystem.c 先把 ROMFS 挂载到 /,提供 /sdcard 挂载点。sd_mount 线程等待并轮询 PN7:当前实现高电平视为有卡,查找 sd0;没找到时触发 MMC/SD 检测并等待至多约 3 秒,再尝试查找。找到后用 ELM/FatFs 挂载。

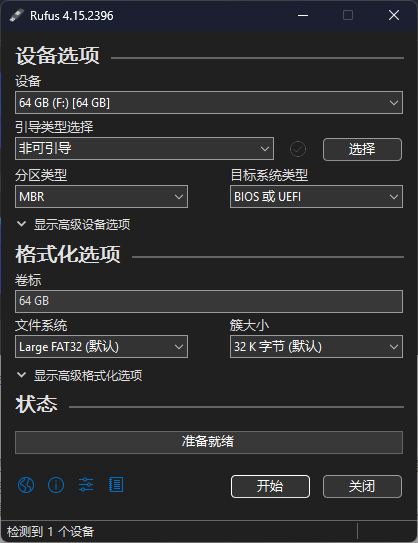
需要特别注意的是,TF 卡的格式需为 FAT32 或 large FAT32,才能被识别,若识别成功,则在串口可以看到 sd card mount to '/sdcard'
快照与写卡线程
photo_capture.c 对 PE14 使用同样的三采样消抖,并用 PHOTO_IDLE、PHOTO_SAVING、PHOTO_FINISHED 管理一项在途任务。使用两个回调分别调用 LVGL snapshot,保存对象是 thermal_root 和 camera_root,不是活动屏幕整体,也不直接搬 DCMIPP 数据。热图的热点、标签和黑边因此能保留,而屏幕顶层的保存提示不在快照里。全屏时摄像头容器不在屏上显示,但快照回调以该容器为根重绘后台最新画面,保存的 BMP 仍采用摄像头面板的 400×480 布局。
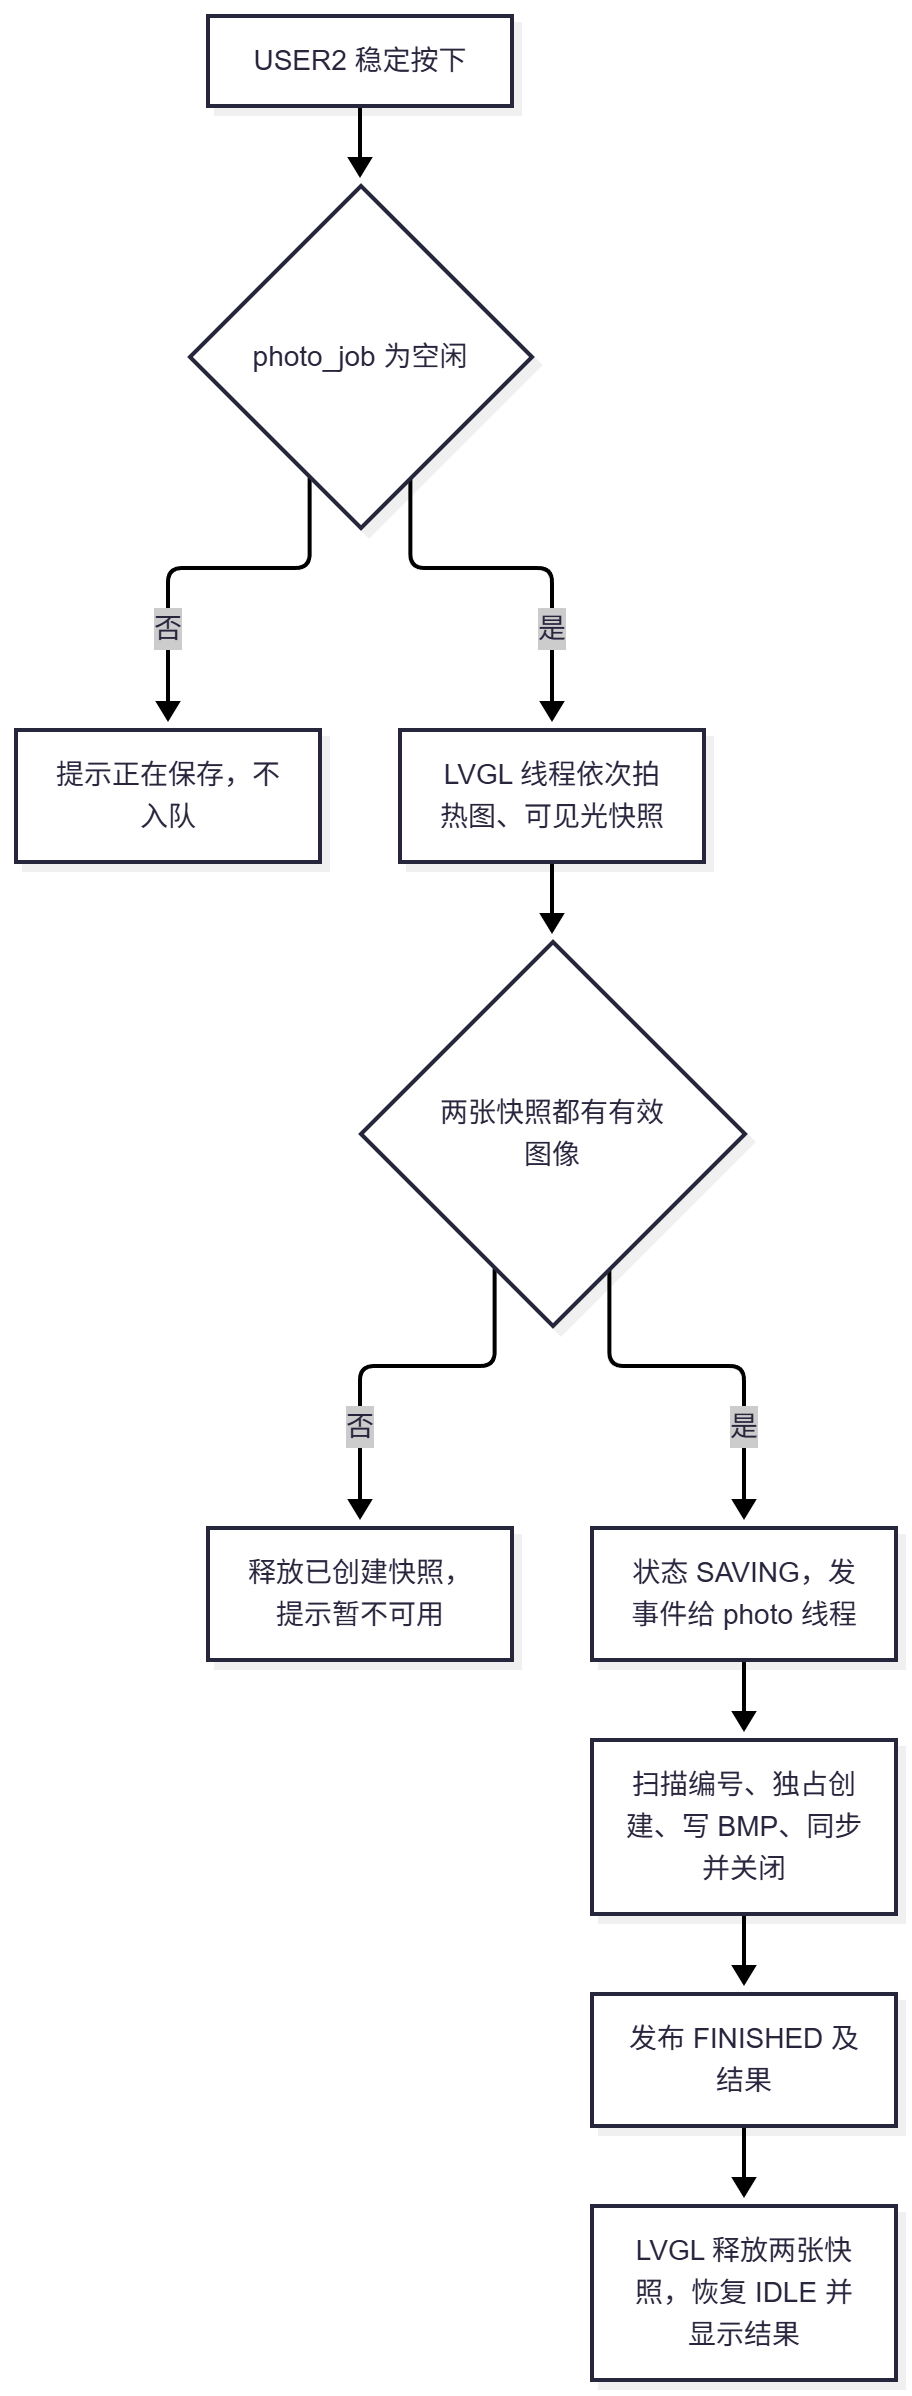
快照对象由 LVGL 线程创建、最后也由 LVGL 线程销毁;写卡线程只是临时读取这两块不会再被摄像头/热图更新的快照。渲染快照本身仍占用 LVGL 时间,异步化的是后续 BMP 编码和磁盘 I/O,不保证按键时零卡顿。
BMP 编码与文件保护
写入的是无压缩 24 位 BMP:54 字节头,BM 签名、40 字节 DIB、1 plane、24 bpp;正高度表示文件里的第一行是图像的底行。读取源行用 LVGL 快照提供的 header.stride。每个源像素读两个字节组成 RGB565,再扩展成 BMP 所需的 B、G、R 字节。
rt_uint16_t pixel = (rt_uint16_t)source[2U * x] |
                    ((rt_uint16_t)source[2U * x + 1U] << 8);
rt_uint8_t red = (pixel >> 11) & 31U;
rt_uint8_t green = (pixel >> 5) & 63U;
rt_uint8_t blue = pixel & 31U;
bmp_row[3U * x]      = (rt_uint8_t)((blue << 3) | (blue >> 2));
bmp_row[3U * x + 1] = (rt_uint8_t)((green << 2) | (green >> 4));
bmp_row[3U * x + 2] = (rt_uint8_t)((red << 3) | (red >> 2));
项目展示
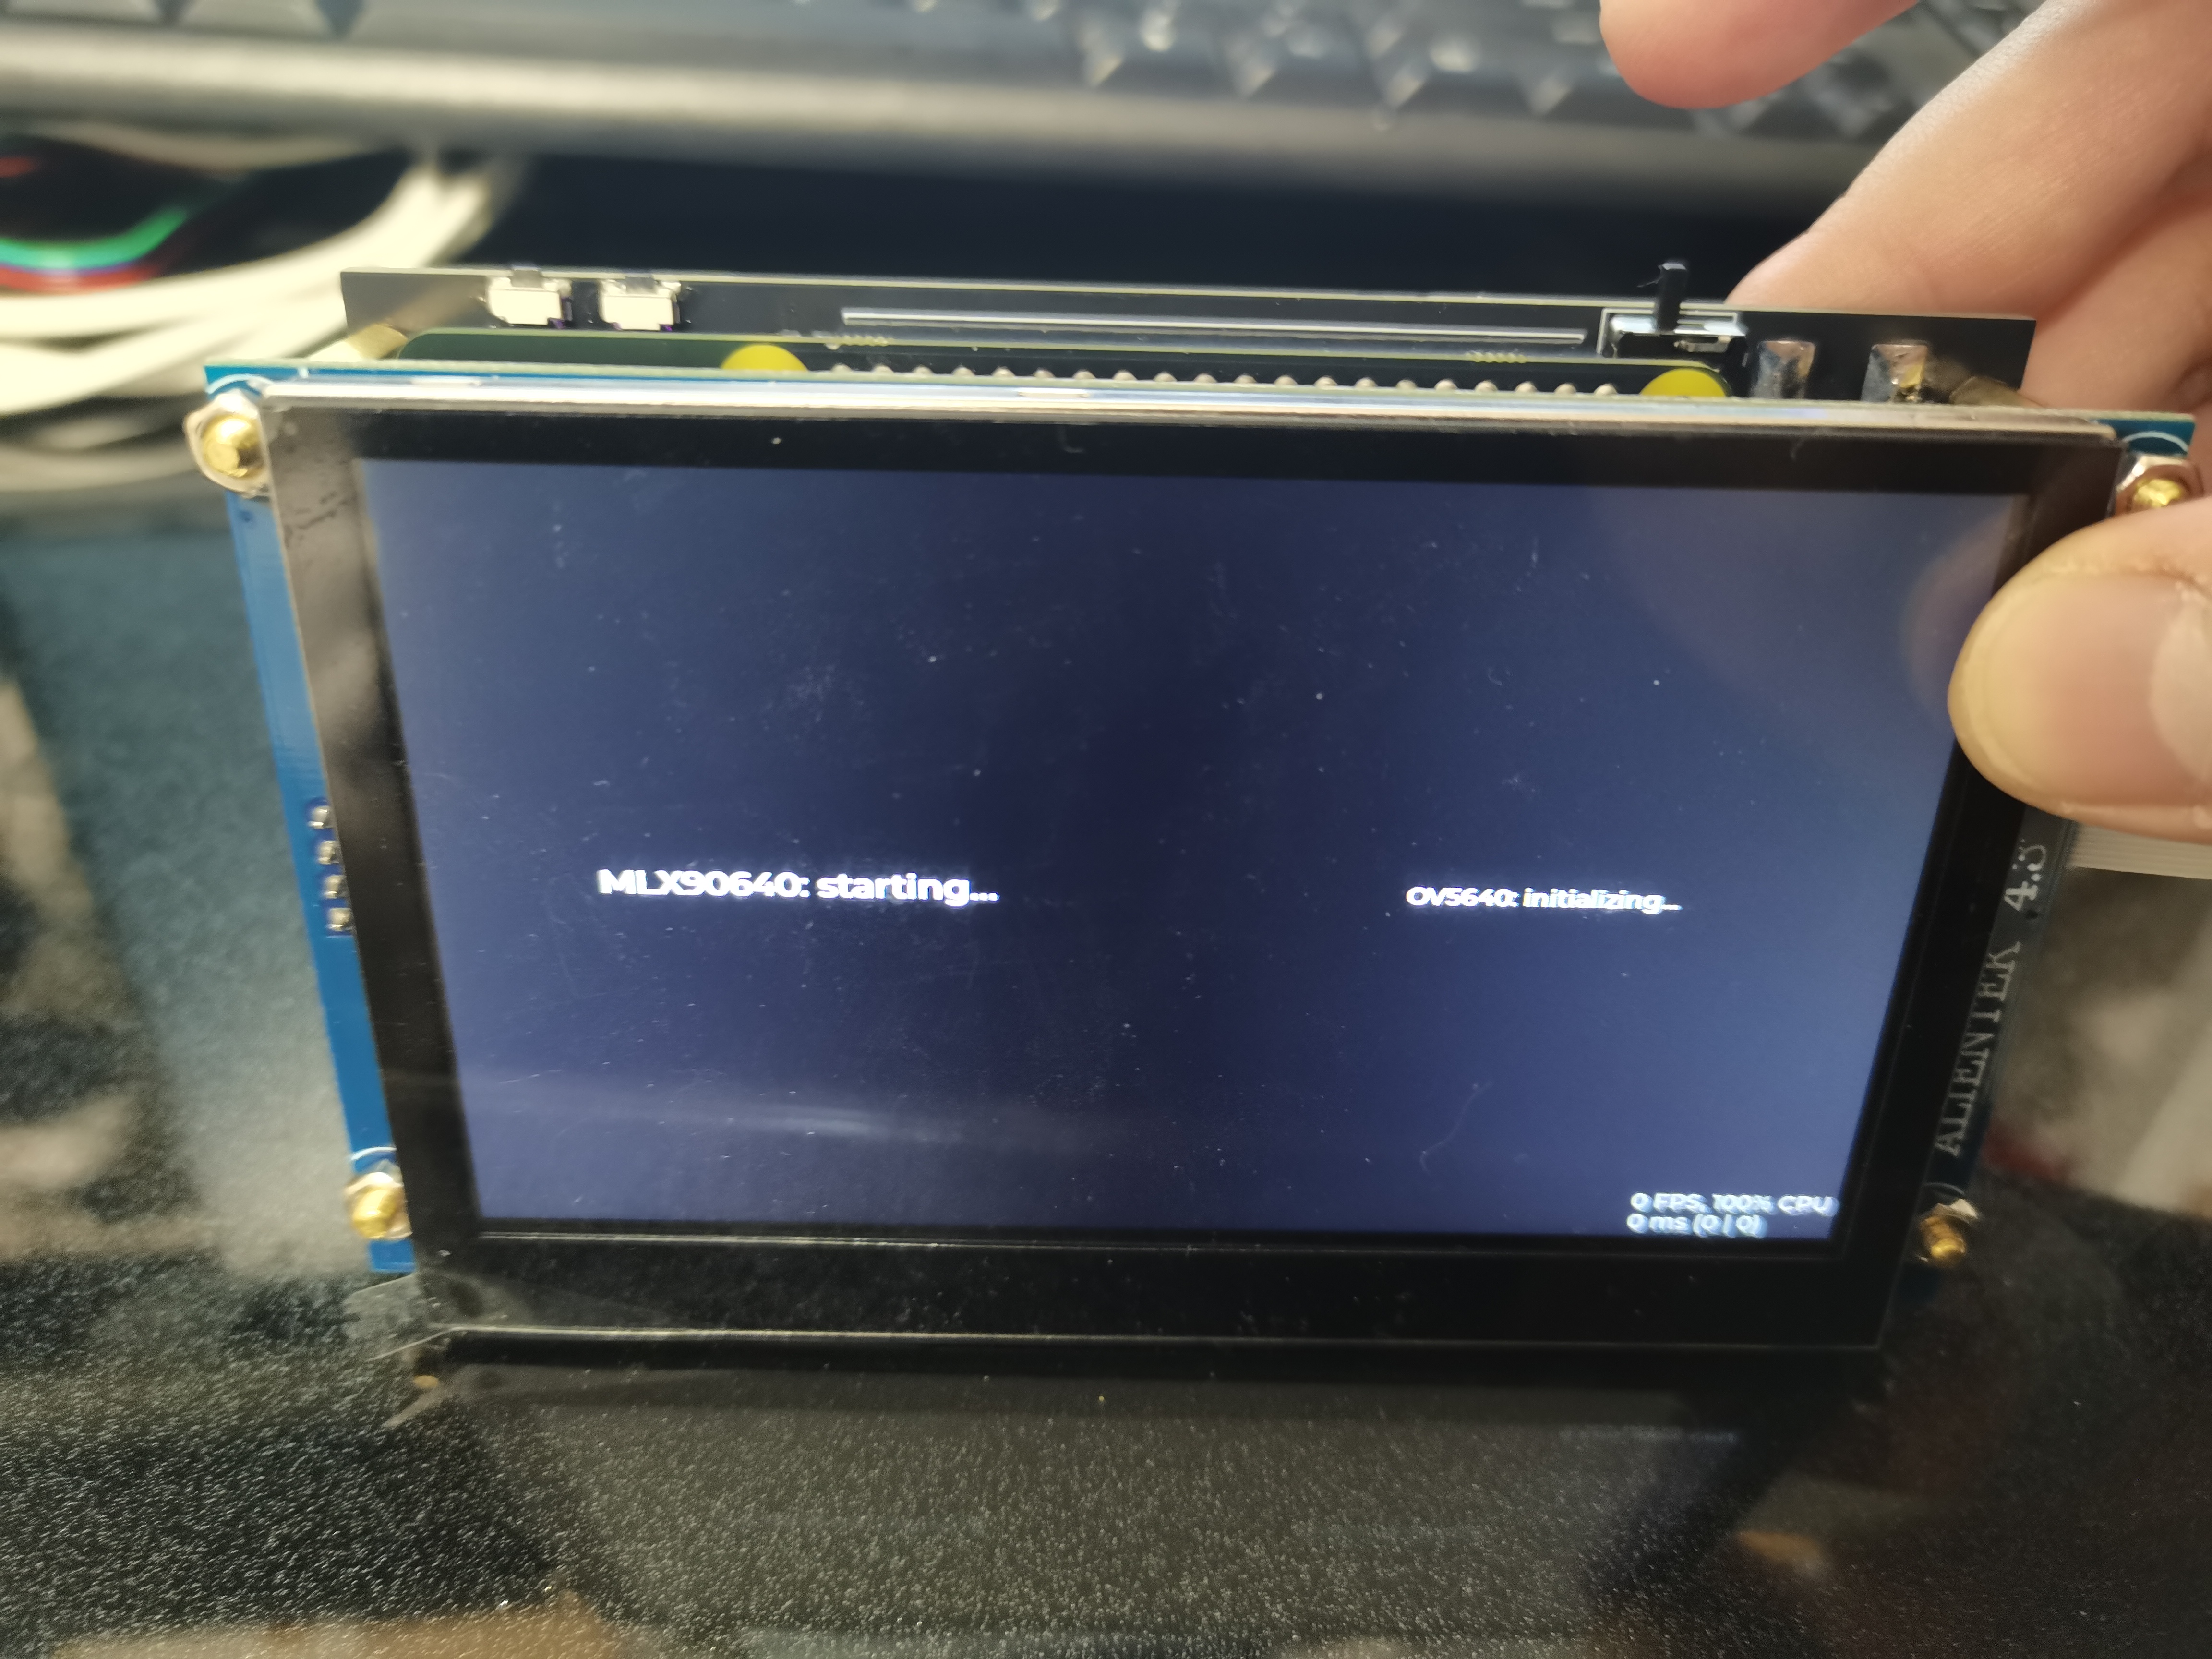
机器开机,初始化 OV5640 摄像头和 MLX90640 热成像传感器
默认模式下,屏幕左侧显示热成像画面,右侧显示摄像头画面
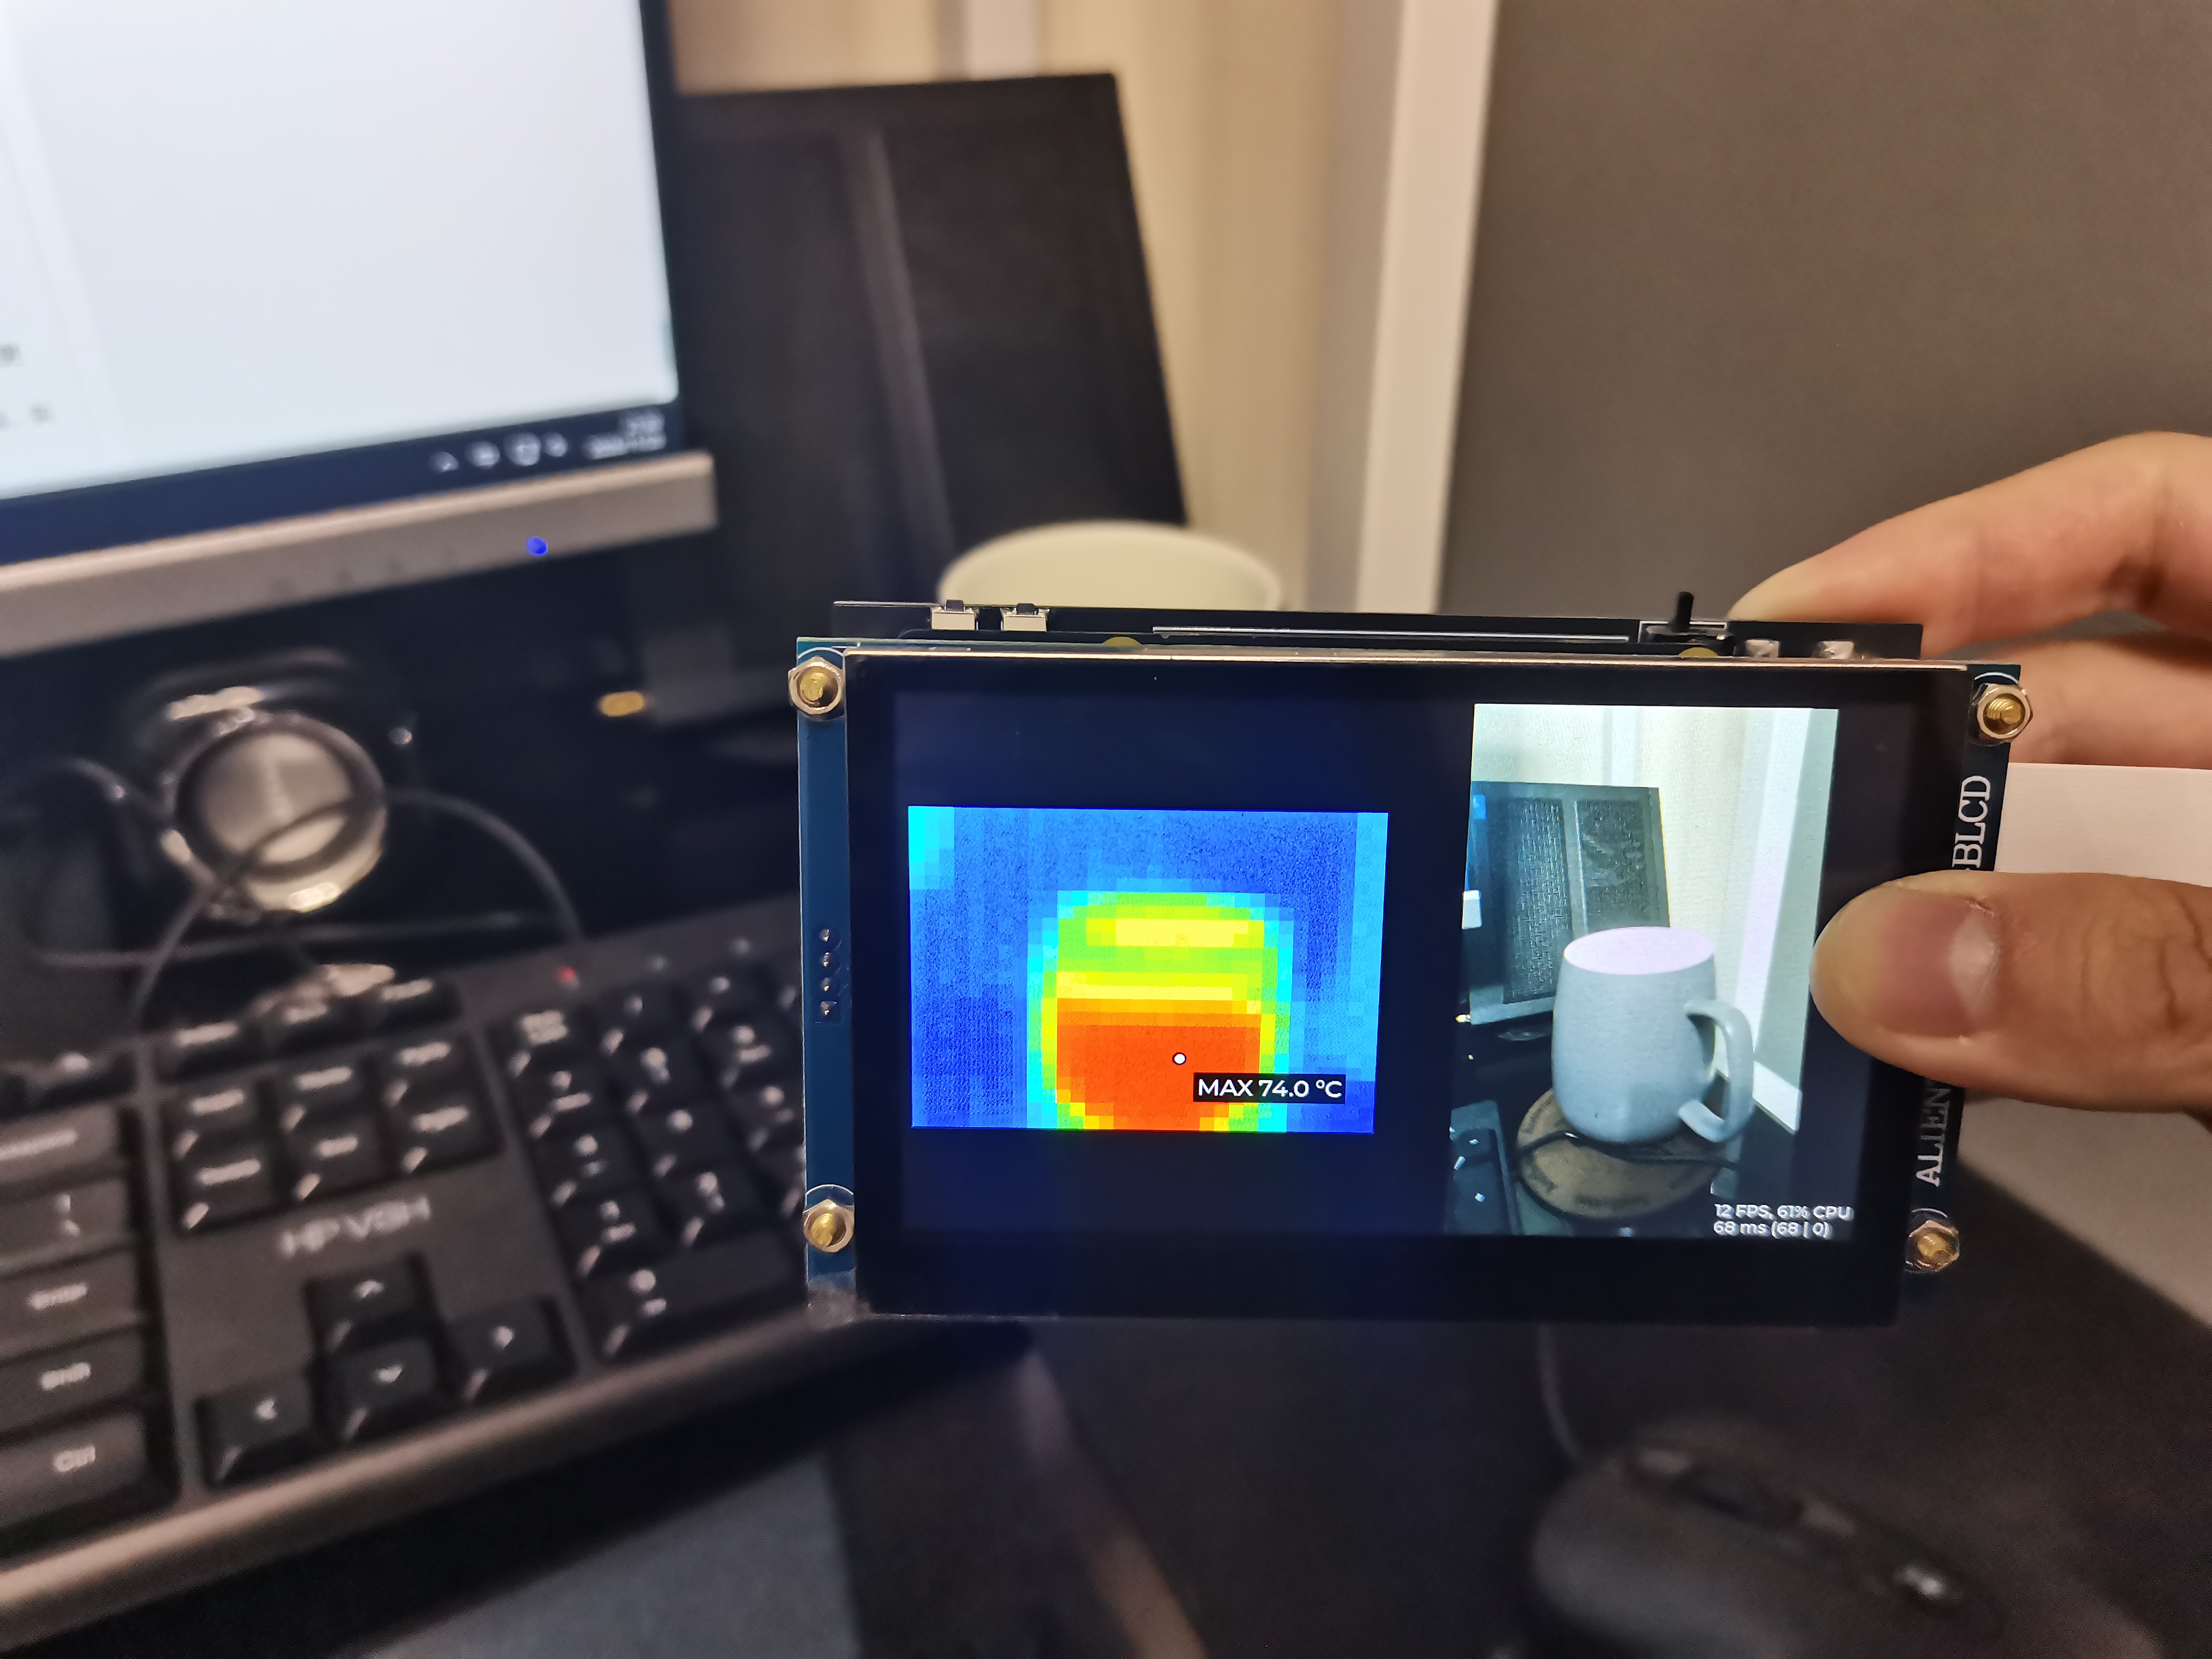
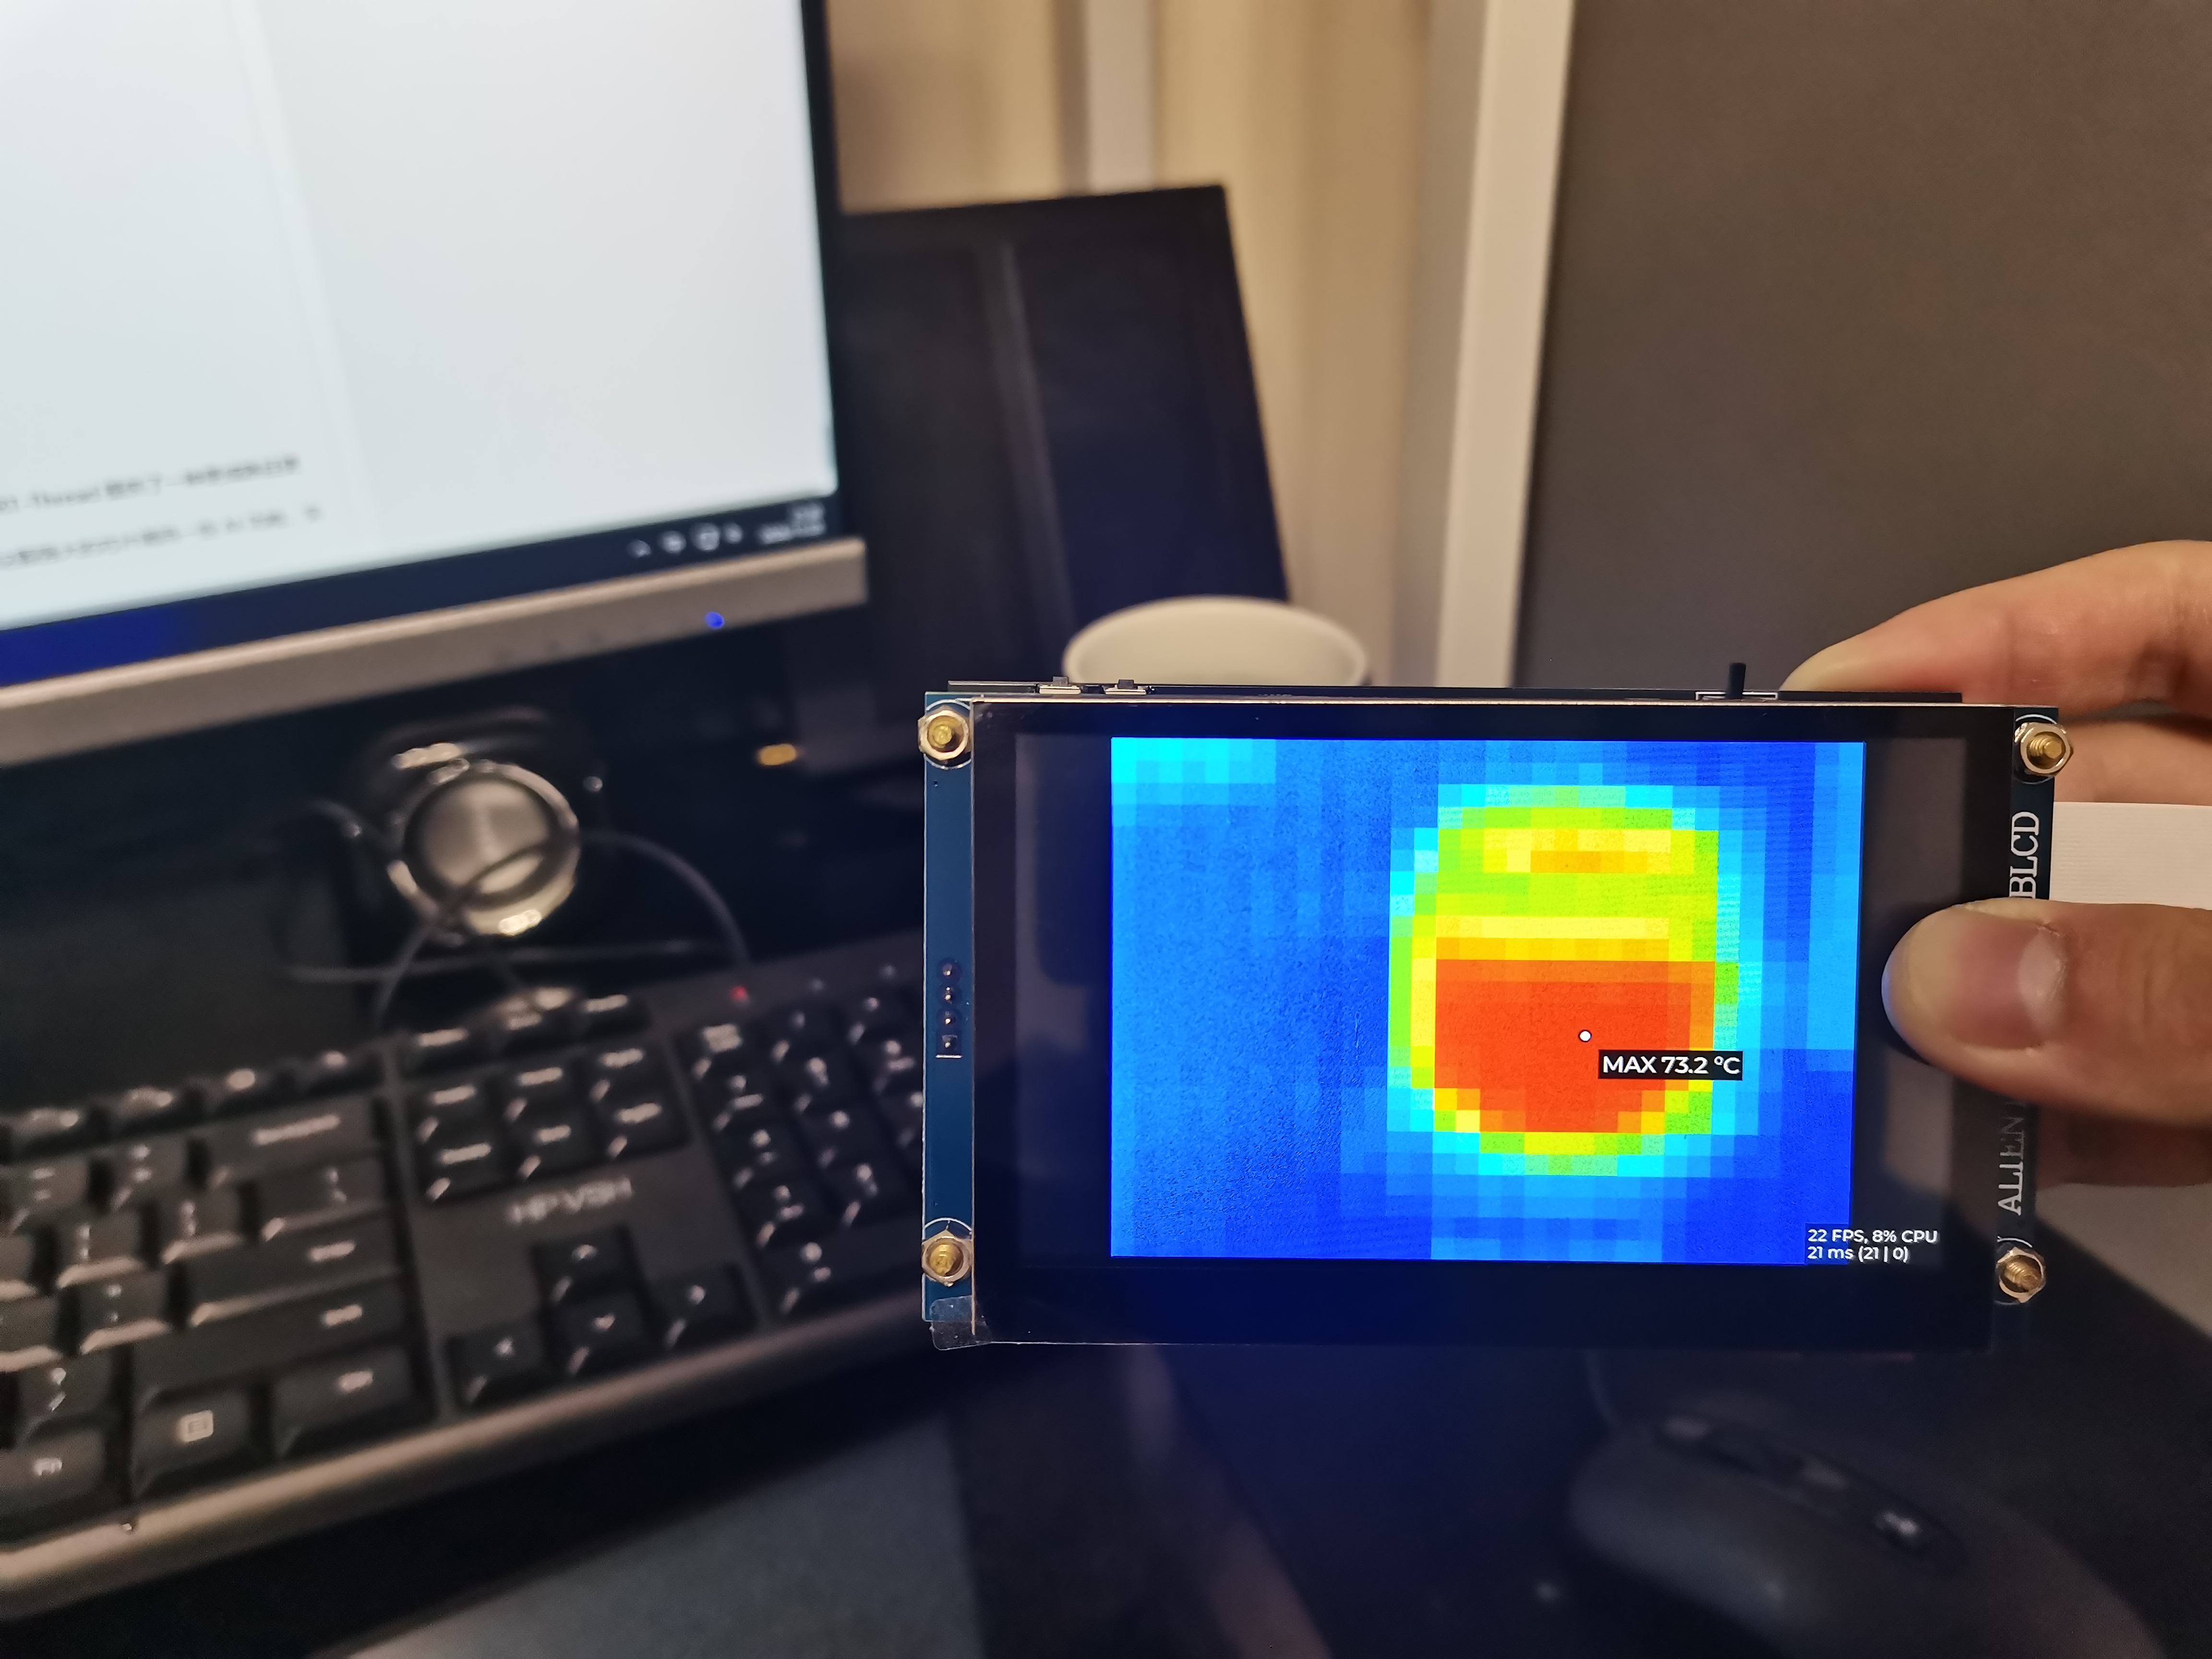
按下 USER1,左右屏与全屏热成像画面进行切换
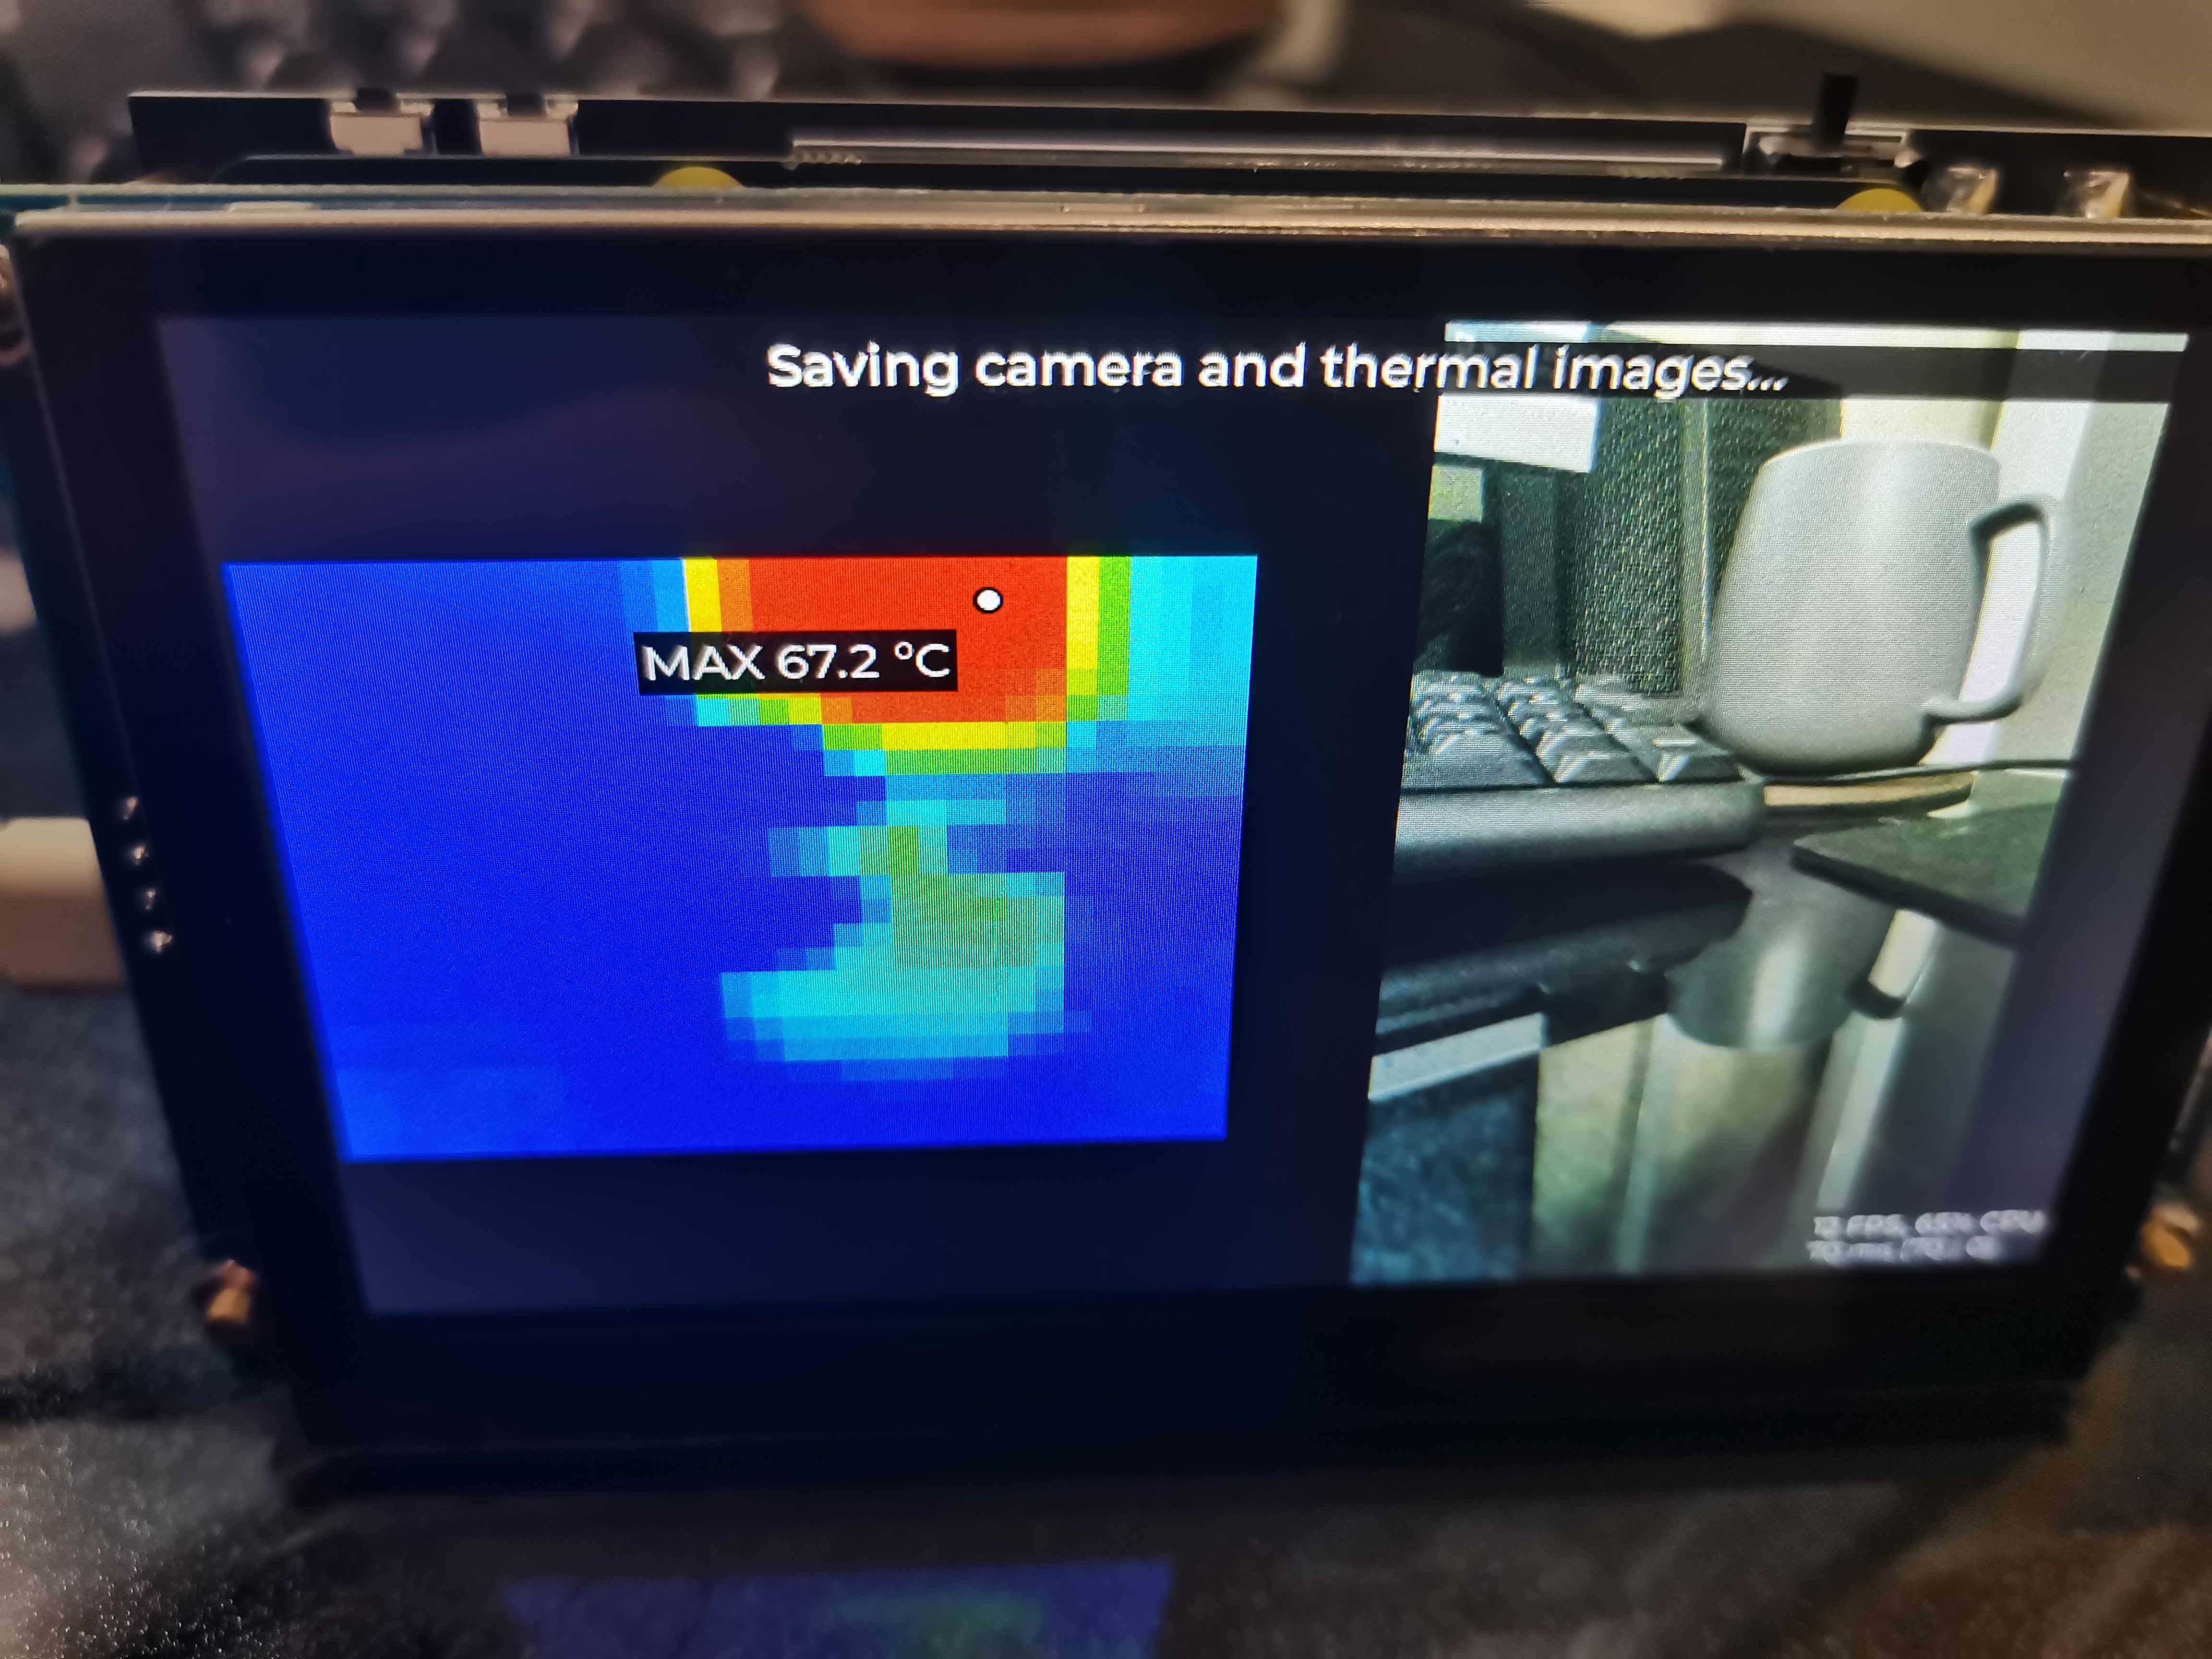
按下 USER2,保存热成像和摄像头的 BMP 画面至 TF 卡
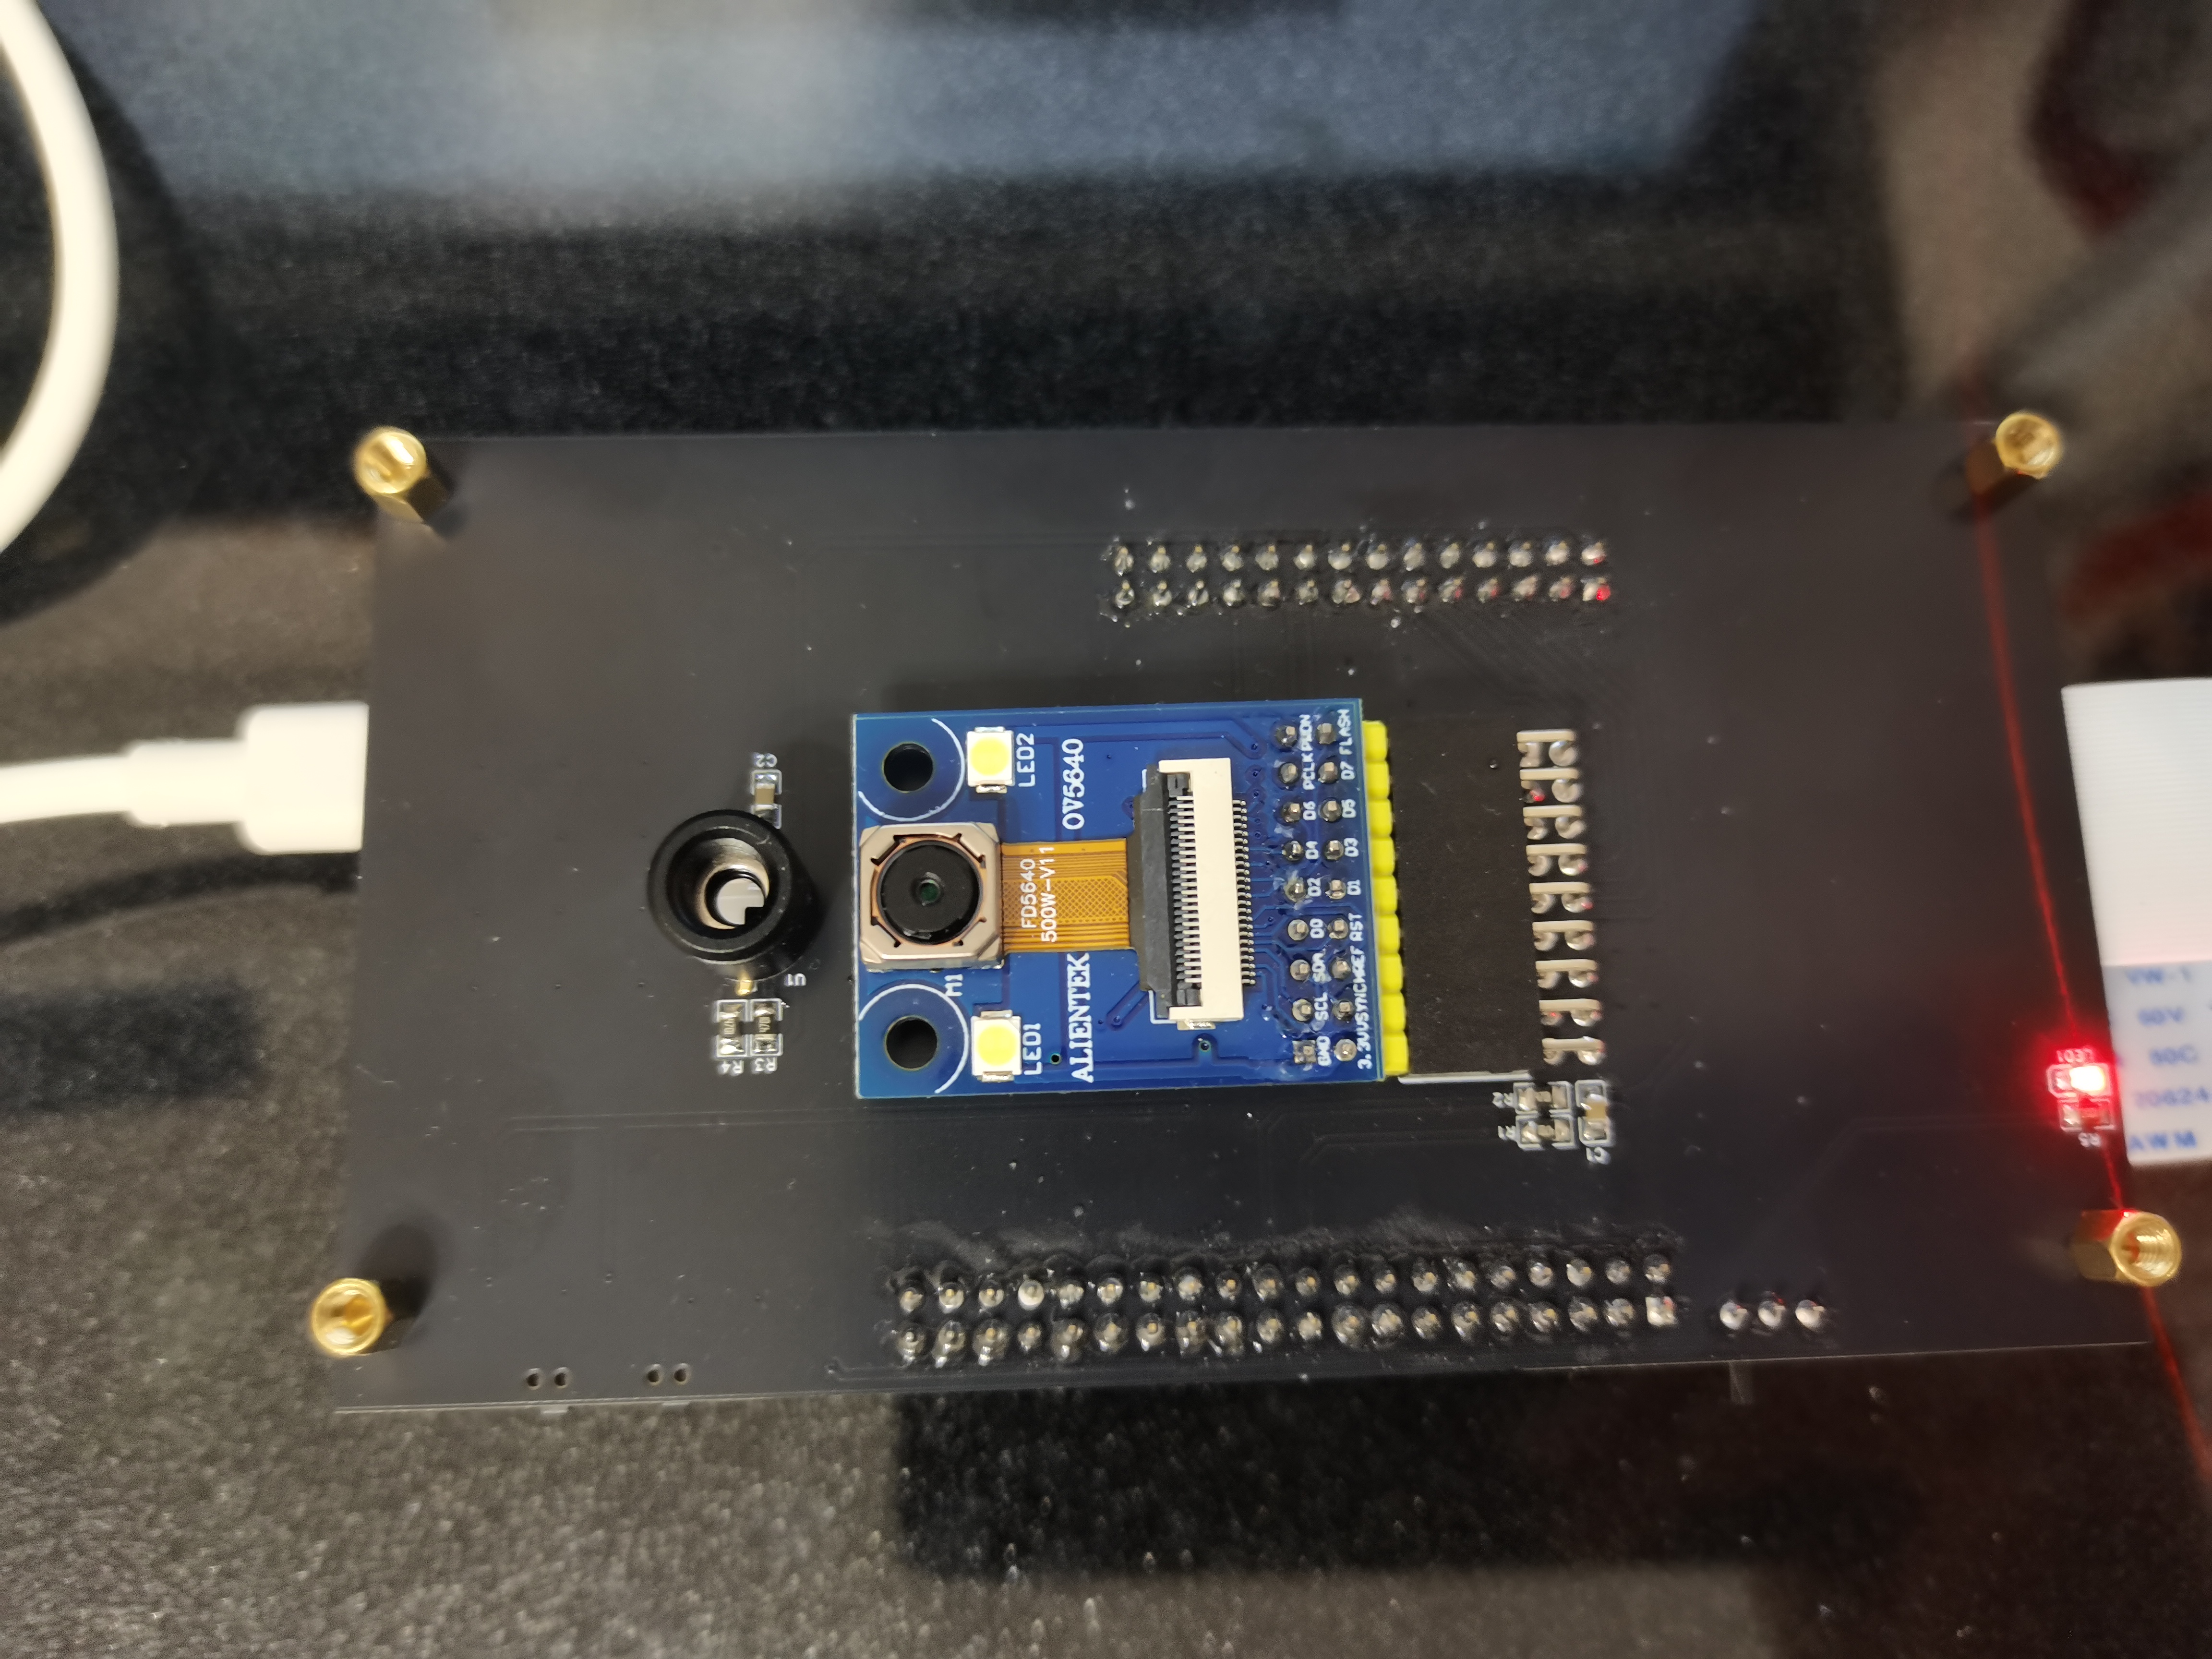
将电池开关打开后,如果外接电源,那么电池充电指示灯将会亮起
将 TF 卡取出拿到读卡器上查看,可以看到其中的热成像和摄像头画面文件
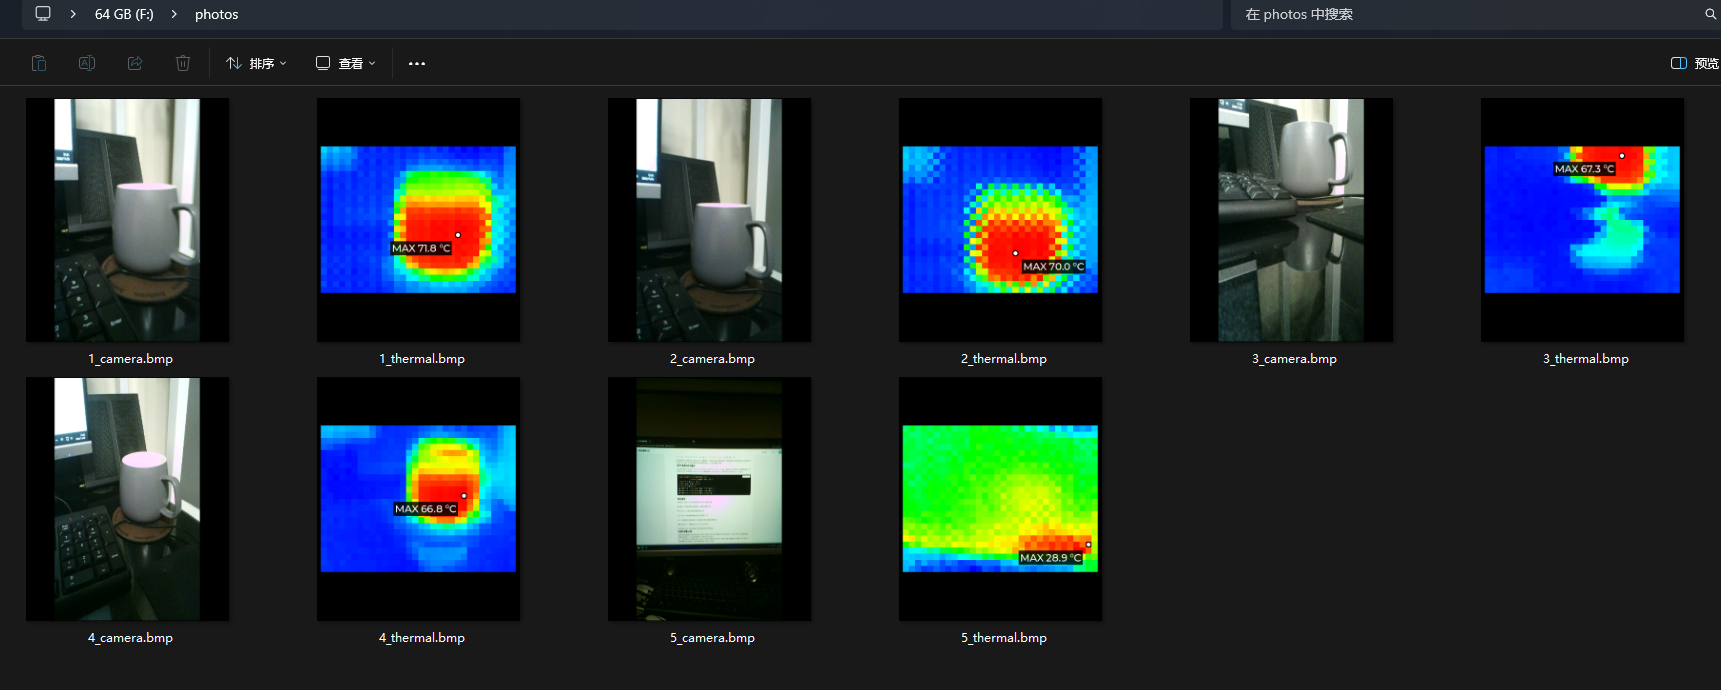
需要注意的是,TF 卡需要格式化为 FAT32 或 large FAT32
回顾与项目心得
该项目最大的挑战是如何实现多线程任务,相较于之前学习 STM32 使用中断的方式实现任务切换,RT-Thread 提供了一种更成熟且更优雅的进程切换方式,也让我在其中学到了不少有关 RTOS 的知识。
此外,该项目还有不少可以增加的功能,ART-Pi II 上的 WiFi 模块可以派上用场,后续也可以基于这颗强大的芯片调用一些 AI 功能,实现画面图像的更多处理功能,我也会继续更新我在 GitHub 上的项目。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")