


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
一、项目简介
如果你每天伏案超过6小时,大概率对头部前倾、高低肩、驼背这些词不陌生。市面上有坐得端正的提醒App,有带压力传感器的坐垫,也有把画面传上云端做推理的摄像头方案——前两者要么靠自律,要么得换硬件;后者有延迟,还让人对隐私不太放心。
项目目标:不联网、不上传、不依赖任何外部算力,在一块信用卡大小的板子上把整套坐姿检测跑通。最终方案选了MUSE Pi Pro这块板子,搭配一个USB摄像头,系统能力如下:
本地采集:USB摄像头,640×480 MJPG;
本地推理:YOLOv6p5-n检测人体,RTMPose-t估计17个关键点;
本地规则:五类坐姿指标全部在CPU上计算;
本地查看:板端HTTP服务,浏览器打开网页即可看到MJPEG画面、指标和告警;
不依赖云端:断网也能运行。
最核心的一点是:神经网络跑在SoC的AI计算单元上,而不是普通CPU核心上。
K1系列SoC提供约2.0 TOPS@INT8的AI算力——严格说它是Cluster 0的CPU AI扩展指令,并非外挂独立NPU,但社区习惯叫"NPU",本文沿用这个说法。配合Bianbu AI的ONNX Runtime + SpacemiT Execution Provider,检测和姿态两段模型都能交给AI核心执行。
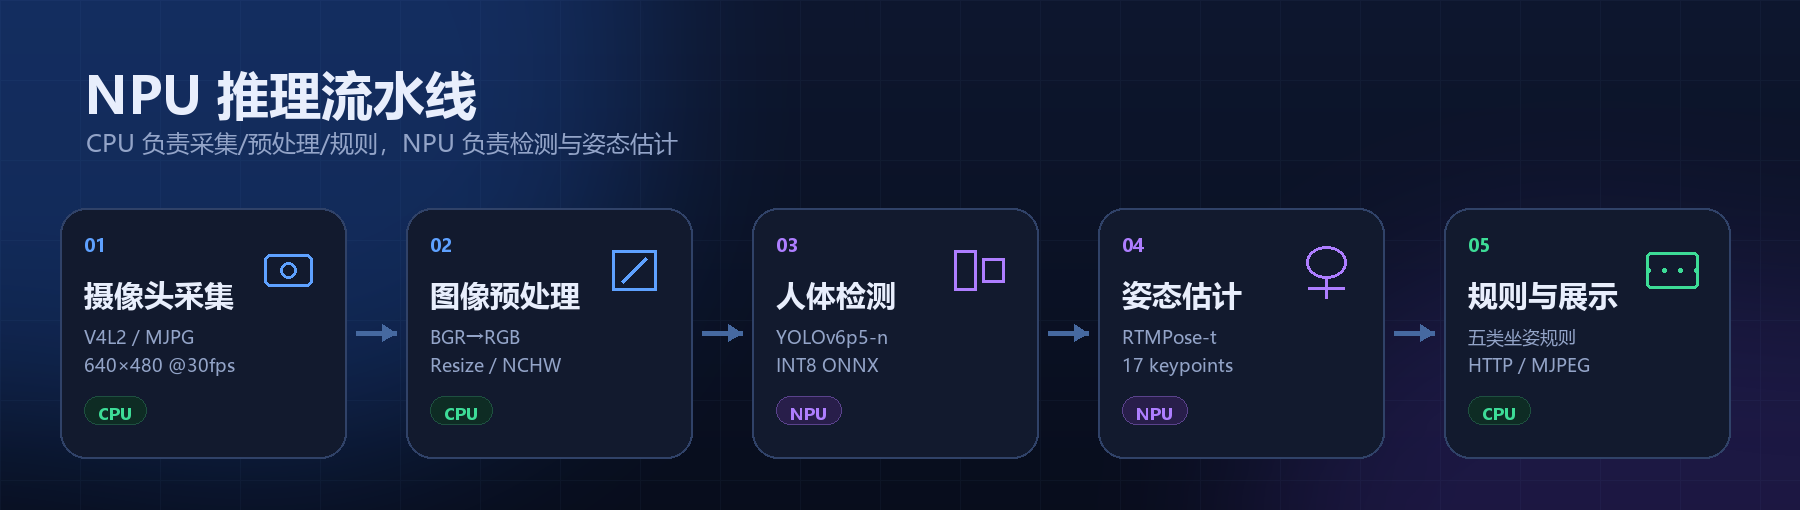
图1:从摄像头到浏览器的完整流水线
普通CPU核心负责采集、预处理、规则和HTTP;Cluster 0的AI核心(口语称NPU)负责两段神经网络。
二、硬件与环境
1. 硬件
项目硬件很精简,就一块板子加一个摄像头:
部件 | 型号 / 说明 |
|---|---|
开发板 | MUSE Pi Pro,SpacemiT K1系列AI SoC |
CPU | 8核64位RISC-V,最高1.8GHz |
NPU / AI核心 | 2.0 TOPS@INT8(Cluster 0,NPU) |
内存 | 8GB LPDDR4X |
存储 | 64GB eMMC 5.1 |
摄像头 | USB HIK 720P,UVC免驱 |
网络 | 千兆以太网 / WiFi 6 |
系统 | Bianbu 2.3.5,Linux riscv64 |
板卡只有85mm×56mm,比信用卡还小一圈,接口倒是不含糊——4个USB 3.0、千兆网口、HDMI、MIPI CSI/DSI、40Pin GPIO和M.2扩展都有。不过对这个项目来说,只需要一个USB口接摄像头、一个网口进局域网就够了。
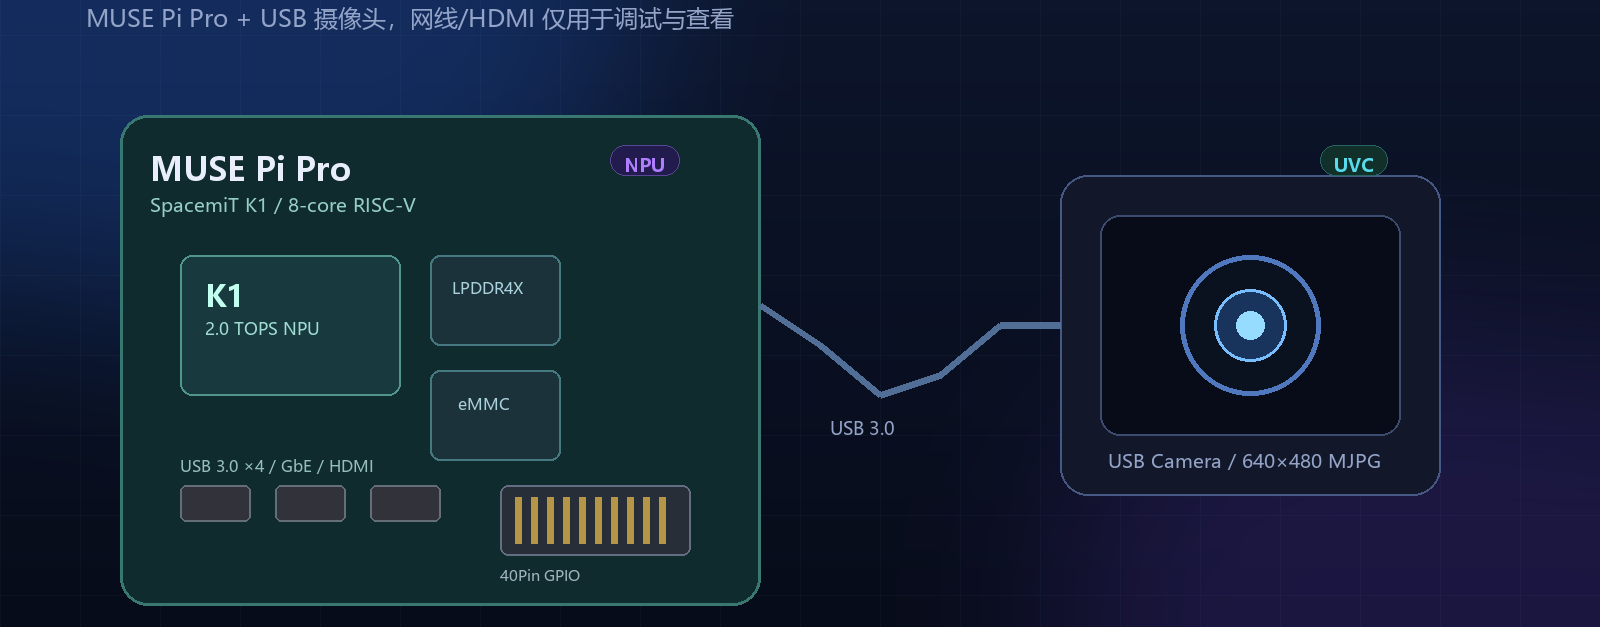
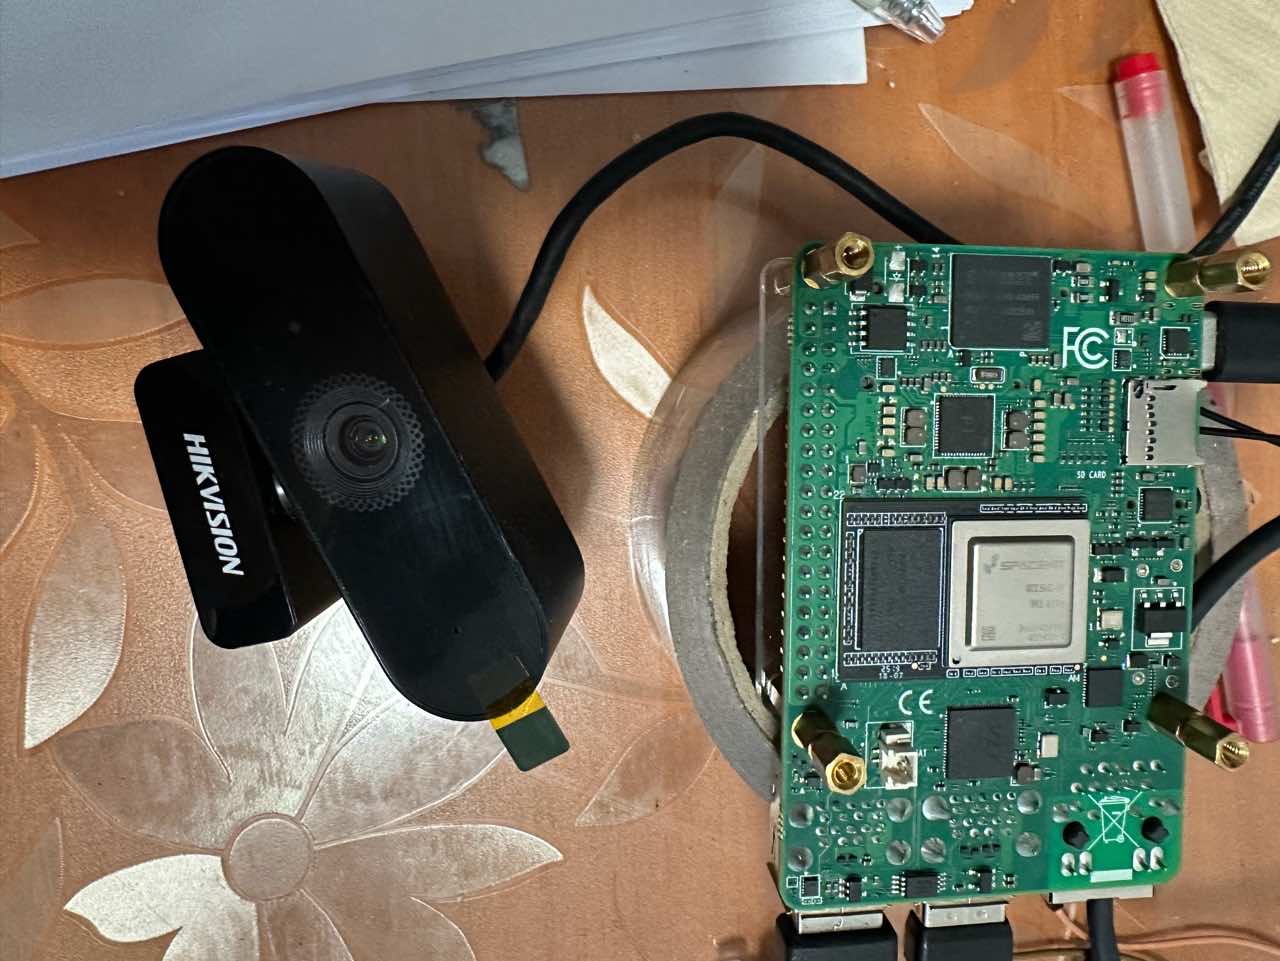
图2:MUSE Pi Pro与USB摄像头连接。
2. 软件环境
板端系统已经自带了本项目需要的运行时,不需要额外安装:
Bianbu 2.3.5 (riscv64)
g++
OpenCV 4(libopencv-dev)
libbianbuai
libspacemit_ep.so.1
模型文件预装在系统路径下:
/usr/share/ai-support/models/yolov6p5_n.q.onnx    # 人体检测
/usr/share/ai-support/models/coco.txt             # 标签
/usr/share/ai-support/models/rtmpose-t.q.onnx     # 姿态估计
其中 .q.onnx 是量化后的ONNX模型。ONNX Runtime + SpacemiT EP 路线——模型仍然是ONNX,由执行提供者(Execution Provider)把可支持的算子调度到AI核心。省掉了模型转换这一步,但也意味着对算子兼容性更敏感。
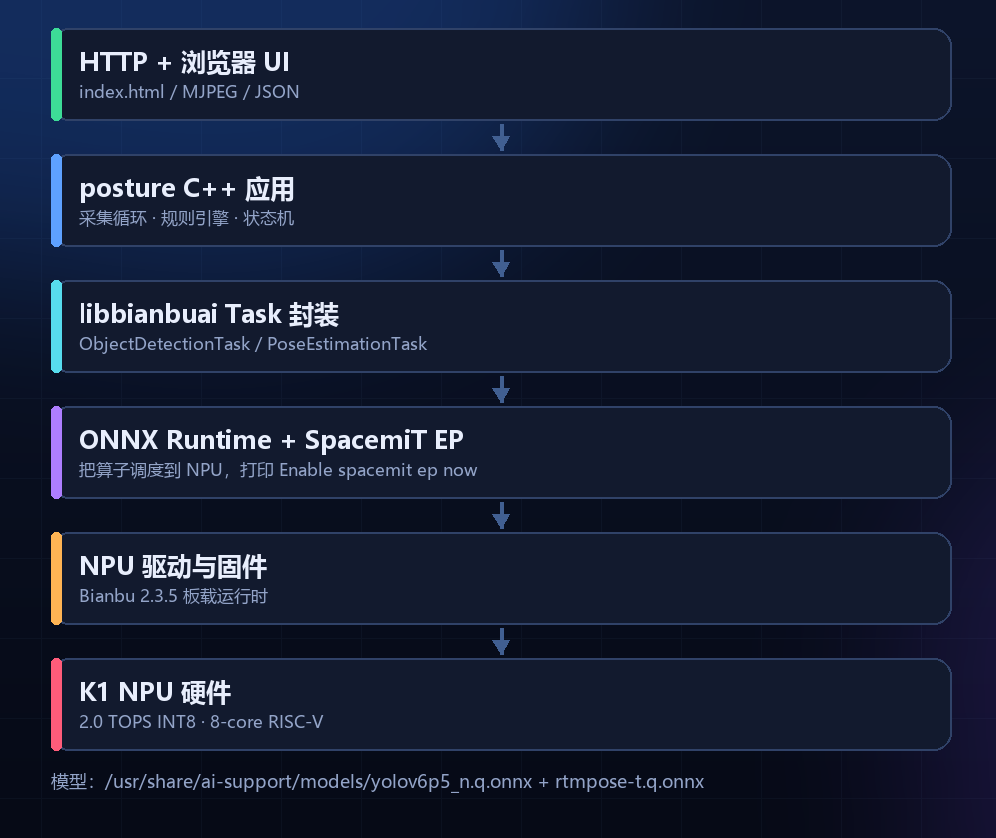
图3:软件栈
应用通过libbianbuai的Task封装使用ONNX Runtime,最终由SpacemiT EP把网络交给K1的AI核心。
三、功能设计
K1的AI核心只负责它擅长的神经网络算子,采集、图像缩放、NMS、规则判断、HTTP服务仍然由普通CPU核心承担。
1. AI功能
NPU/CPU分工如下:
普通CPU核心:摄像头采集 → 颜色转换/缩放 → 结果后处理 → 五类规则 → 绘制/HTTP
AI核心(Cluster 0):YOLOv6检测网络 → RTMPose姿态网络
AI核心的典型工作是卷积、矩阵乘、激活等NN算子。K1的2.0 TOPS是INT8峰值算力,实际能跑多快取决于模型结构、算子支持程度、输入分辨率、内存带宽和散热。
遇到AI核心不支持的算子,ONNX Runtime会回退到CPU。
2. 模型选择
人体姿态估计有两种常见做法:单阶段模型直接输出所有人的关键点(如YOLO11n-pose),或者先检测人体框、再在框内做姿态估计的两阶段方案。
本项目选了后者,原因很实际:K1的系统模型库里现成就有YOLOv6检测和RTMPose姿态估计这两个量化好的ONNX,拿来就能用,不需要自己转换模型。两阶段的好处是姿态模型只关注人体区域,输入更聚焦,精度和速度都更可控;代价是多了一次模型调用。
3. 用C++调用AI推理
板端没有用Python的 spacemit_ort,而是用 libbianbuai 提供的C++ Task封装。这个选择是踩了N次坑后得出的血泪经验:Python跑RTMPose会段错误,而C++路径稳定。
4. 接入AI推理的
以检测任务为例,核心代码只有几行:
#include "task/vision/object_detection_task.h"
#include "task/vision/pose_estimation_task.h"

constexpr const char* kDetModel =
    "/usr/share/ai-support/models/yolov6p5_n.q.onnx";
constexpr const char* kLabelPath =
    "/usr/share/ai-support/models/coco.txt";
constexpr const char* kPoseModel =
    "/usr/share/ai-support/models/rtmpose-t.q.onnx";
第一步:配置模型路径和线程数。
ObjectDetectionOption det_option;
det_option.model_path = kDetModel;
det_option.label_path = kLabelPath;
det_option.intra_threads_num = 4;
det_option.inter_threads_num = 1;
det_option.score_threshold = 0.30f;
det_option.nms_threshold = 0.45f;
det_option.class_name_whitelist = {0};   // 只保留person
class_name_whitelist = {0} 很关键:COCO里person的类别id是0,只保留这一类可以跳过其余79个类别的后处理,省不少CPU时间。
第二步:创建Task并检查初始化结果。
ObjectDetectionTask detector(det_option);
if (detector.getInitFlag() != 0) {
  std::cerr << "detector init failed\n";
  return 1;
}
初始化失败通常就三类原因:模型路径不对、ONNX Runtime找不到EP,或者模型算子不兼容。先看终端日志,再排查。
第三步:配置姿态Task。
PoseEstimationOption pose_option;
pose_option.model_path = kPoseModel;
pose_option.intra_threads_num = 4;
pose_option.inter_threads_num = 1;

PoseEstimationTask pose(pose_option);
if (pose.getInitFlag() != 0) {
  std::cerr << "pose init failed\n";
  return 1;
}
第四步:在循环里调用 Detect 和 Estimate。
const auto det_result = detector.Detect(frame);

// 选面积最大、置信度足够的person框
bool person = false;
Boxi best;
for (const auto& b : det_result.result_bboxes) {
  if (b.label != 0 || b.score < 0.25f) continue;
  // 裁剪到图像范围内,略
  if (!person || b.area() > best.area()) {
    best = b;
    person = true;
  }
}

if (person && (frame_idx % pose_every == 0)) {
  const auto pose_result = pose.Estimate(frame, best);
  // pose_result.result_points即17个关键点
}
选面积最大的框是个简单但有效的策略——坐在摄像头前的人通常就是画面中最大的目标。
第五步:确认SpacemiT EP打开。
# 不要这样做
export SUPPORT_DISABLE_SPACEMIT_EP=1
这个宏关闭的话会让ONNX Runtime禁用SpacemiT EP,模型静默回退到CPU,表现为"能跑但变慢"。看到 Enable spacemit ep now 才说明EP路径生效。
5. 编译
板端 Makefile 的核心是链接 libbianbuai 和OpenCV:
CXX ?= g++
CXXFLAGS ?= -O2 -std=c++17 -Wall -Wextra -I/usr/include/bianbuai

posture: posture.cpp posture_rules.h
	$(CXX) $(CXXFLAGS) $(shell pkg-config --cflags opencv4) \
	  posture.cpp -o posture \
	  -lbianbuai $(shell pkg-config --libs opencv4) -lpthread
编译:
make -j4四、SpacemiT EP使用
SpacemiT EP作为K1的ONNX Runtime AI后端。ONNX Runtime负责"怎么执行一张ONNX图",SpacemiT EP负责"哪些节点能在K1的AI计算单元上执行、怎么执行";libbianbuai 则把预处理、Session调用和后处理封装成 Detect / Estimate 两个Task。
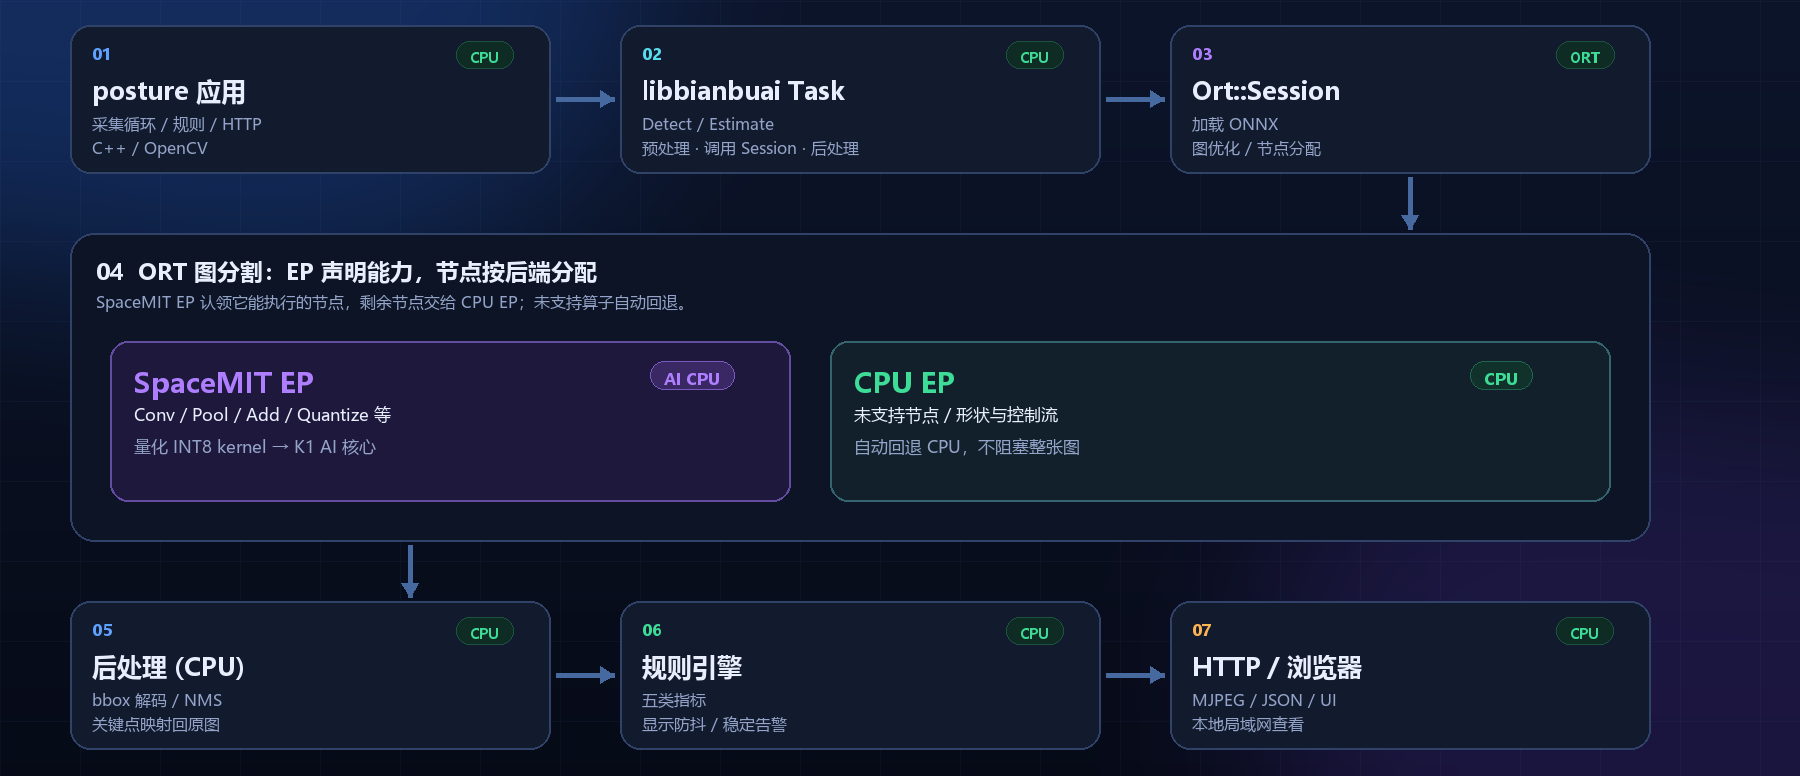
其分工如下:
层 | 主要职责 | 本项目中的对应文件 |
|---|---|---|
应用层 | 采集、业务规则、HTTP/UI |
|
Task封装层 | 预处理、创建Session、调用推理、后处理 |
|
推理引擎 | 加载ONNX、建图、节点分配、执行kernel |
|
执行后端 | 认领可执行节点,把子图编译/调度到AI核心 |
|
硬件 | 执行卷积、矩阵乘等NN算子 | K1 Cluster 0 AI核心(core 0–3) |
应用并不直接写AI指令,也不直接调用驱动,它只调用Task;Task再通过ONNX Runtime的C++ API创建会话并执行模型。
板端 ldd ./posture 可以看到相关动态库:
libbianbuai.so.1
libonnxruntime.so.1
libspacemit_ep.so.1
libspacemit_mpp.so.0
五、坐姿检测实现
姿态模型输出COCO顺序的17个关键点:
0鼻1左眼2右眼3左耳4右耳
5左肩6右肩7左肘8右肘
9左腕10右腕11左髋12右髋
13左膝14右膝15左踝16右踝
置信度低于0.2的关键点视为无效。只有参与某条规则的关键点都有效,这条指标才参与判断,否则显示 n/a。
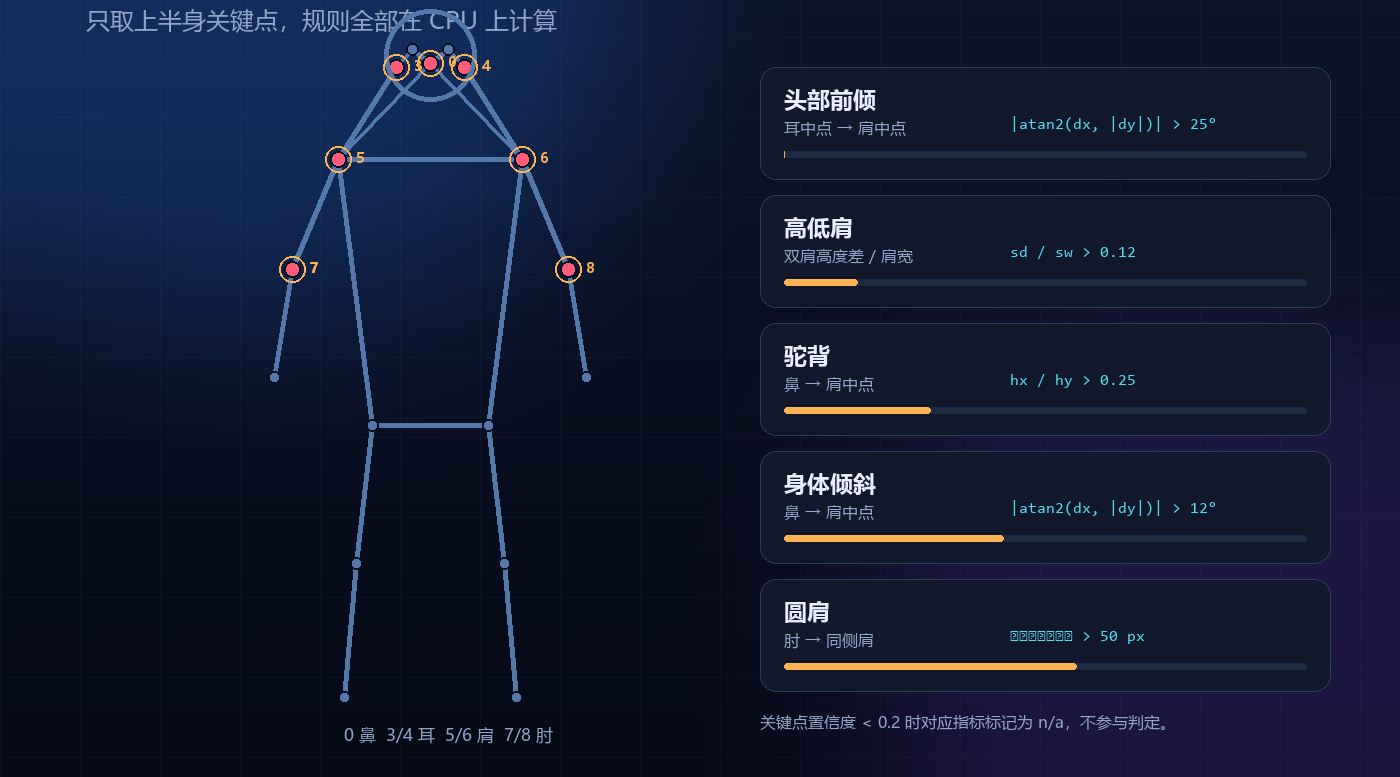
图5:上半身关键点与五类规则的几何关系。
本项目用RTMPose输出同样的COCO 17点,规则和几何量完全一致。五类规则的公式和阈值如下:
指标 | 几何量 | 判定 |
|---|---|---|
头部前倾 | 双耳中点 → 双肩中点,与竖直方向夹角 |
|
高低肩 | 双肩高度差 / 肩宽 |
|
驼背 | 鼻 → 肩中点,水平偏移 / 垂直距离 |
|
身体倾斜 | 鼻 → 肩中点,与竖直方向夹角 |
|
圆肩 | 手肘相对同侧肩的水平偏移 | 肘在肩前且 |
核心实现放在 posture_rules.h,不依赖OpenCV:
// 头部前倾:双耳中点到双肩中点的向量与竖直方向的夹角
const float ear_mx = (kps[3].x + kps[4].x) / 2.0f;
const float ear_my = (kps[3].y + kps[4].y) / 2.0f;
const float cx = (kps[5].x + kps[6].x) / 2.0f;
const float cy = (kps[5].y + kps[6].y) / 2.0f;
m.head_angle = angle_from_vertical(ear_mx - cx, ear_my - cy);
m.head = m.head_angle > 25.0f;

// 高低肩:双肩高度差与肩宽的比值
const float sw = std::hypot(kps[5].x - kps[6].x,
                            kps[5].y - kps[6].y);
const float sd = std::abs(kps[5].y - kps[6].y);
m.shoulder = sw > 10.0f && sd / sw > 0.12f;
防抖设计
逐帧判断如果关键点轻微抖动,红色/绿色状态就来回闪,短暂异常画面切换很快导致画面不稳。
本项目做了两层时间处理:
显示防抖
display:异常状态持续 0.4s 才变红,恢复正常持续 0.8s 才变绿;稳定告警
stable:异常持续 3s 才进入stable_alerts,用于真正的"久坐提醒"。
constexpr float kDisplayOnSec = 0.4f;
constexpr float kDisplayOffSec = 0.8f;

update_display(df_head, metrics.head, kDisplayOnSec, kDisplayOffSec);
六、测试运行
1. 启动
连上开发板和摄像头,上电。
cd ~/posture
./posture 20 5000 --pose-every 2
参数说明:
20摄像头编号(/dev/video20)
5000               HTTP端口
--pose-every 2每2帧做一次姿态估计
如果不确定摄像头编号,省略即可——程序会自动查找名称里带 hik 或 usb 的UVC设备。
启动成功后会看到:
camera index: 20
http port: 5000
capture: 640x480 @ 30fps
Enable spacemit ep now
Enable spacemit ep now
两行 Enable spacemit ep now 分别对应检测模型和姿态模型,说明两个Session都走上了AI核心。
2. 浏览器访问
同一局域网内打开:
http://<板卡IP>:5000/页面左侧是MJPEG实时画面,右侧是五类指标、当前告警和稳定告警。颜色使用 display 防抖状态,不会因为一两帧关键点抖动而疯狂闪烁。FPS保持在10+,说明性能还是不错的。
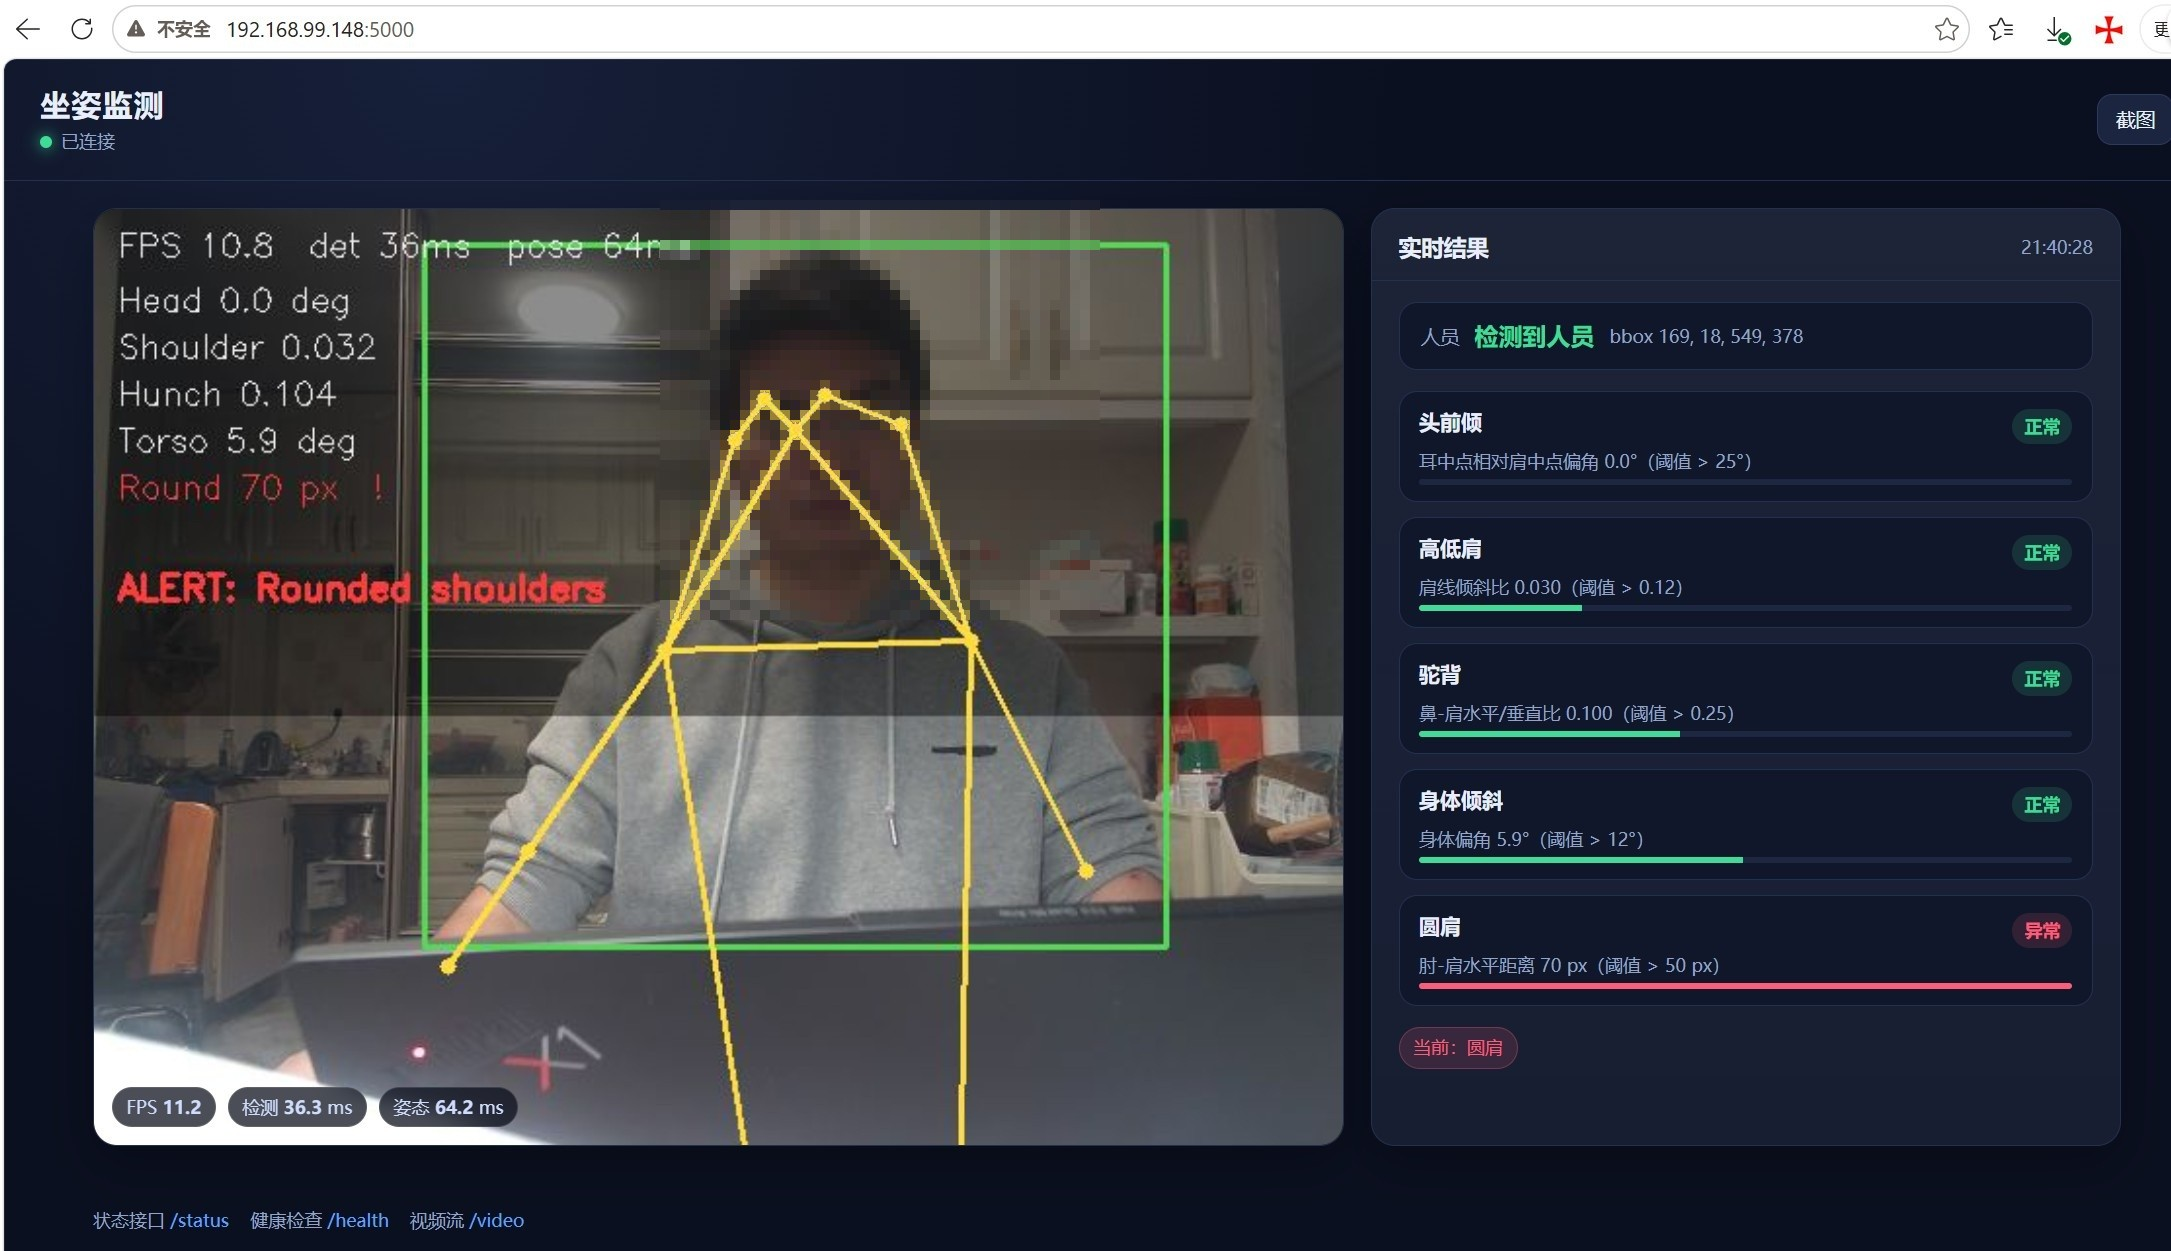
图6:坐姿检测
3. 接口
路径 | 作用 |
|---|---|
| 中文监测页面 |
| MJPEG视频流 |
| JSON状态 |
| 最近一帧标注图 |
| 健康检查 |
/status 的关键字段:
{
  "ok": true,
  "person": true,
  "fps": 11.4,
  "det_ms": 35.9,
  "pose_ms": 58.3,
  "metrics": {
    "head_angle": 10.87,
    "shoulder_ratio": 0.11,
    "hunch_ratio": 0.26,
    "body_tilt": 14.56,
    "rounded_px": 57.0
  },
  "valid": {
    "head": true,
    "shoulder": true,
    "hunch": true,
    "tilt": true,
    "round": true
  },
  "display": {
    "head_forward": false,
    "shoulder_tilt": false,
    "hunchback": true,
    "body_tilt": true,
    "rounded_shoulders": true
  },
  "flags": {
    "head_forward": false,
    "shoulder_tilt": false,
    "hunchback": true,
    "body_tilt": true,
    "rounded_shoulders": true
  },
  "stable_alerts": []
}
七、性能
测试条件:MUSE Pi Pro,640×480 MJPG,USB摄像头,4线程,室内普通光照。
模式 | 整条流水线FPS | 检测耗时 | 姿态耗时 |
|---|---|---|---|
| 7.6–7.7 | 35–40ms | 43–65ms |
| 10.5–11.4 | 36–38ms | 58–64ms |
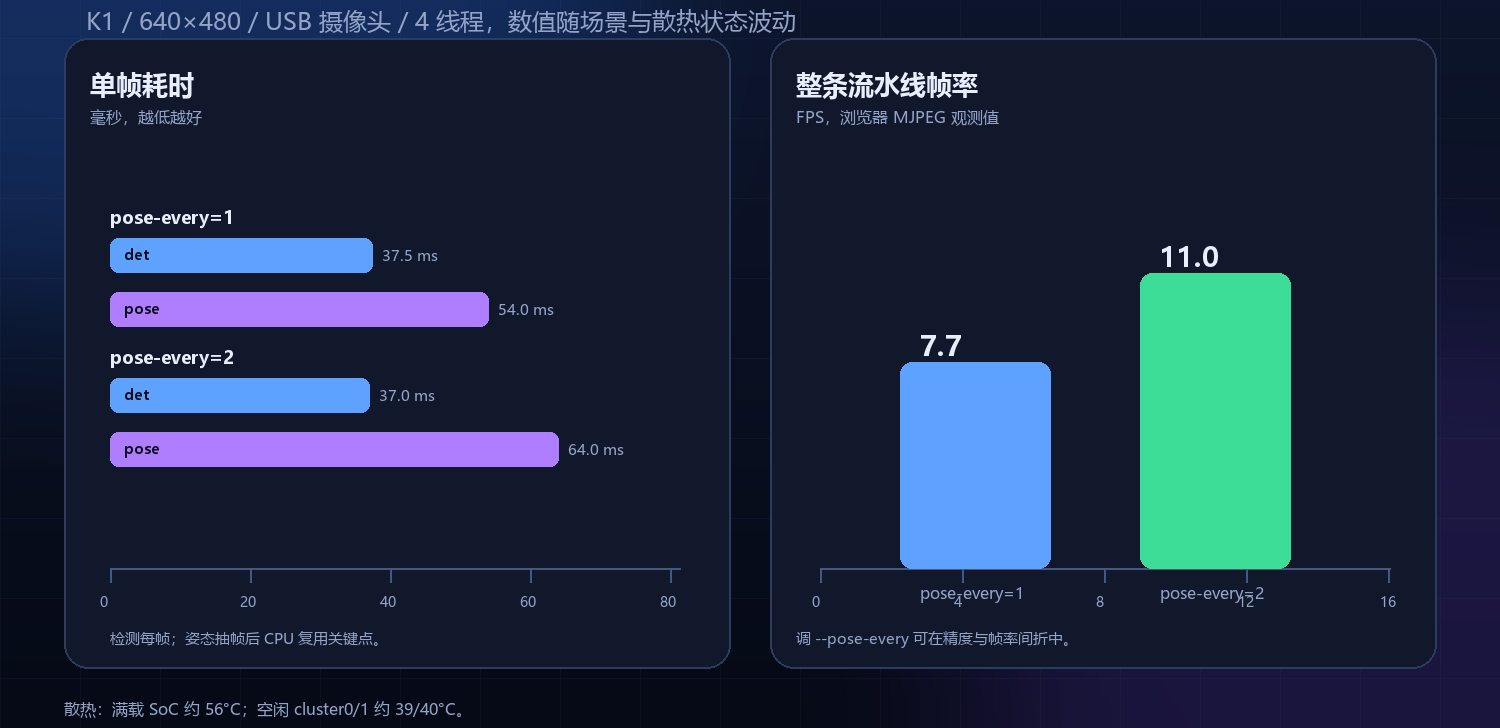
图7:两种姿态抽帧策略的实测对比
几个观察结果:
检测不是瓶颈:YOLOv6p5-n在AI核心上约36ms,跑得很稳;
姿态更吃时间:RTMPose-t约58–64ms,所以
--pose-every 2对帧率提升明显——从7.6跳到11 FPS,几乎翻倍;温度可控:持续推理后SoC约56°C,空闲时cluster0/cluster1约39/40°C,没有降频迹象;
数值会波动:场景复杂度、人体框大小、散热条件都会影响结果,表里是实测范围。
本项目用C++ 裸HTTP服务把CPU开销压得更低。说明2 TOPS级别的端侧AI算力,对于单路坐姿检测绰绰有余。
八、踩坑记录
1. Python的 spacemit_ort 跑姿态会崩
最开始尝试Python路线(from rknnlite2 import RKNNLite ),结果 spacemit_ort 跑RTMPose直接段错误。换成C++ 的 libbianbuai Task封装后稳定。如果要在K1上做姿态估计,建议直接走C++ 路径,别在Python上耗时间。
2. 不要禁用SpacemiT EP
export SUPPORT_DISABLE_SPACEMIT_EP=1 # 错误示范设置后模型静默回退CPU,FPS明显下降,而且日志里不再出现 Enable spacemit ep now。排查性能问题时,先确认这一项没有被误设。
3. 关键点置信度不足
画面里人太小、背对镜头、下半身出框,都会让关键点置信度下降。此时 /status 里 person 可能还是 true,但部分 valid 字段为 false,叠加层显示 n/a。规则只用上半身关键点,所以取景时至少保证头、肩、肘清晰可见。
九、汇总
MUSE Pi Pro / K1 | |
|---|---|
SoC | SpacemiT K1,2.0 TOPS AI CPU扩展 |
模型格式 | 量化ONNX(YOLOv6 + RTMPose),直接给ORT |
推理框架 | ONNX Runtime + SpacemiT EP |
应用语言 | C++ + OpenCV |
显示方式 | 自建HTTP + MJPEG + JSON API |
防抖 |
|
十、总结
这个项目验证了一件事:一块信用卡大小的RISC-V板卡,完全可以本地跑通"人体检测 + 姿态估计 + 规则判断 + Web展示"的完整链路。K1的AI核心不是噱头,只要模型格式、运行时和执行提供者匹配,检测和姿态两段网络都能稳定跑在Cluster 0上。普通CPU核心则负责它更擅长的采集、后处理和业务逻辑。和Python路线相比,C++ 在K1上更稳、响应更快,但调试门槛也更高——好在 libbianbuai 的Task封装已经把大部分细节藏好了。
后续可以继续做的方向:
用真实坐姿数据微调检测/姿态模型,减少误检;
增加久坐提醒和历史曲线统计;
支持多人检测和主目标跟踪;
加蜂鸣器/语音提醒,做成独立桌面设备;
优化外壳、散热和摄像头支架,做成完整产品原型。
最后感谢华秋开源硬件社区组织的活动!
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")