


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
一、项目背景:
煤矿井下环境极其复杂,瓦斯(甲烷)以及其他可燃、有毒气体的泄漏是引发矿难的主要源头。传统矿井监测体系多依赖固定式传感器阵列,虽然覆盖面较广,但在巷道拐角、采空区边缘、回风隅角等位置存在明显的空间盲区,且无法对泄漏源进行动态追踪与近距离核实;人工巡检不仅效率低下,更将一线作业人员长期置于高风险环境之中。随着边缘人工智能、精密运动控制与工业物联网技术的成熟,研制一种具备自主移动能力、能够深入矿井死角进行实时监测与应急联动的智能装备,已成为智慧矿山建设的迫切需求。 本项目旨在构建一套“端—边—云”协同的矿井可燃气分布式智慧监测平台。
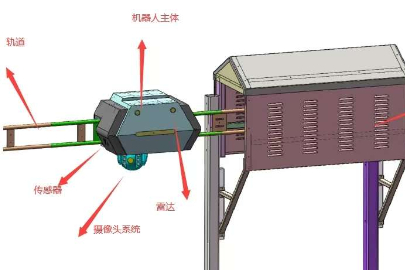
平台以智能巡检车为移动载体,采用先进的异构计算架构:利用地瓜机器人RDK X5 Module强大的AI算力处理视觉与环境融合数据,利用NXP MCXA156微控制器实现高可靠性的底层运动控制与传感器采集,并通过CAN总线驱动48V伺服电机,以适应架空轨道爬坡或复杂底面路况。系统结合4G CAT1物联网通信与微信小程序终端,实现对井下环境的无死角监控、数据的实时云端分析以及设备的远程精准管控,从而大幅提升矿井安全预警能力与应急响应速度。
二、系统总体架构
系统遵循“算力分层、控制分离、端云协同”的设计原则,自下而上划分为感知执行层、边缘计算层、网络传输层与云端应用层四个层次。感知执行层由分布式的可燃气体传感器、声光电报警器、排风扇联动继电器、车载摄像头及伺服驱动系统构成,负责井下环境数据的采集与现场应急动作的执行。边缘计算层由RDK X5与MCXA156双核组成,前者承担视觉AI与数据网关职能,后者承担电机运动控制与RS485传感器轮询职能,两者通过内部串口总线交换指令与状态。网络传输层依托4G CAT1模组打通井上井下的信息壁垒,采用MQTT协议实现低带宽下的高可靠数据上报与指令下发。云端应用层负责数据持久化、阈值逻辑分析、报警推送与历史趋势建模,并以微信小程序作为统一的可视化与远程操控入口。
三、核心硬件与开发板介绍 :
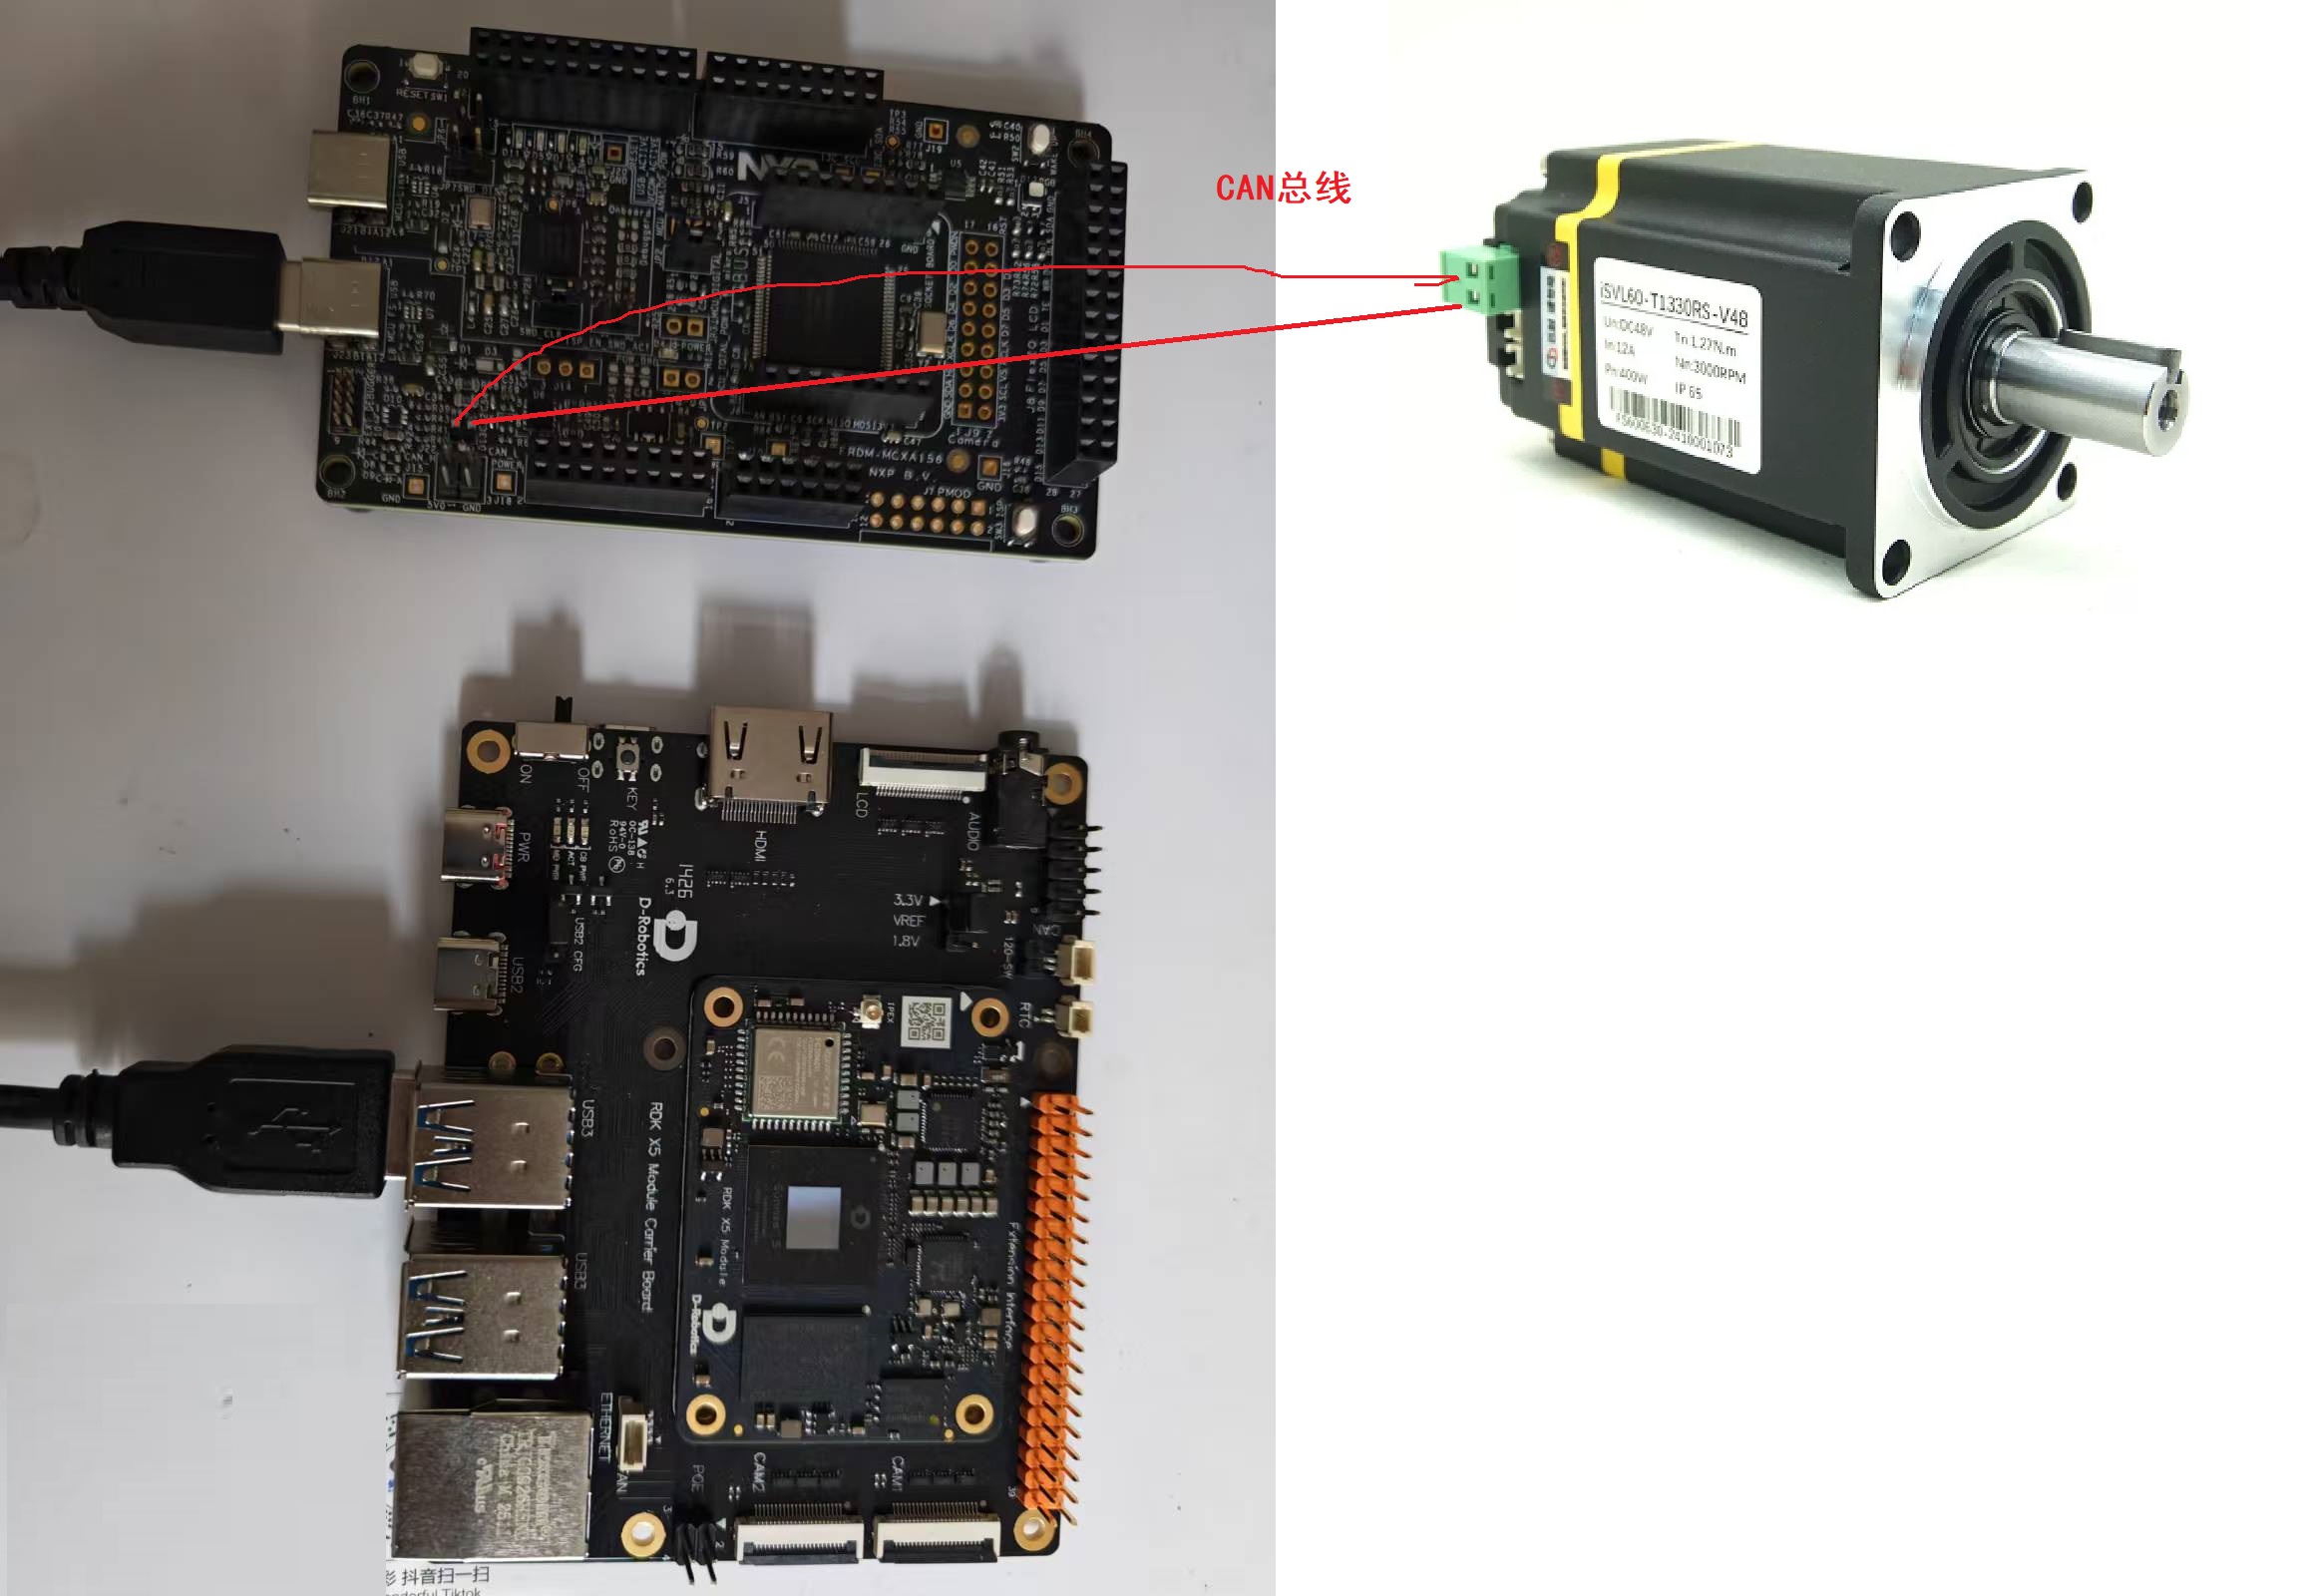
硬件平台是整个智能巡检车的物理基础,直接决定了系统的算力上限、控制精度与井下适应性。本方案在核心处理单元上采用“一主一从、异构协同”的双芯片架构:以地瓜机器人RDK X5 Module作为视觉智能与边缘计算的“大脑”,以NXP MCXA156微控制器作为运动控制与实时采集的“小脑”,两者各司其职、互为补充,再配合48V CAN总线伺服电机系统提供平稳强劲的动力,共同构成一套专为矿井恶劣环境设计的嵌入式硬件体系。
以下对三大核心硬件逐一进行详细阐述。
3.1 视觉与边缘计算核心:地瓜机器人 RDK X5 Module RDK X5 Module是地瓜机器人(D-Robotics)面向边缘人工智能应用推出的一款高性能模组,其核心搭载了地平线征程系列车规级AI处理器,片上集成了专用的AI加速引擎BPU(Brain Processing Unit),可提供高达数十TOPS的INT8算力,能够在极低功耗下实时运行卷积神经网络、Transformer等主流深度学习模型,是整台智能车的“大脑”与“感知中枢”。模组还集成了多核ARM Cortex-A系列应用处理器、大容量LPDDR内存与板载存储,能够流畅运行基于Linux的完整嵌入式操作系统,为上层Python、C++业务程序提供充裕的调度空间,相比传统仅有数百兆内存、无独立AI加速单元的嵌入式开发板,其处理能力存在数量级上的差距。 在接口资源方面,RDK X5 Module展现出极强的外设扩展能力,非常契合本项目的多传感器融合需求。它提供多路MIPI CSI摄像头接口,可同时接入前置巡检摄像头、云台补光摄像头与近距侦察摄像头,为井下昏暗、高粉尘环境下的图像增强、轨道裂缝识别、路面障碍物检测以及人员入侵预警提供充足的视觉输入;板载PCIe通道可用于扩展高速通信或存储设备;丰富的GPIO、I2C、SPI与多路UART串口,则使其能够便捷地与MCXA156运动控制板、4G CAT1通信模组以及各种数字传感器进行数据交互。借助其板载的以太网与USB接口,开发人员在地面调试阶段还可以直接接入键盘、显示器与U盘,大幅缩短开发周期。
在本系统中,RDK X5承担三方面关键职责。其一是视觉AI处理:模组对摄像头采集的原始视频流进行实时推理,完成低照度图像增强、轨道与路况识别、异物与人员检测,并将结构化结果叠加到上报数据中,为小车的路径规划与安全避障提供视觉依据,这是单纯依赖气体传感器的传统监测设备所不具备的能力。其二是数据汇聚与边缘网关:它通过串口接收来自MCXA156汇总的各路气体浓度、设备状态与电池电量信息,在本地进行协议封装、时间戳对齐与初步阈值判断,形成结构化的JSON数据包。其三是云端通信与指令解析:RDK X5驱动CAT1模组,以MQTT协议将关键数据加密上传至云服务器,同时下行解析来自微信小程序的远程操控指令,并将其转发至MCXA156执行。此外,RDK X5开放的算法工具链支持模型的量化、剪枝与部署优化,使得团队可以在有限的算力预算内,将自训练的矿井专用检测模型压缩到模组可流畅运行的规模,体现出边缘AI“就近计算、低时延、省带宽”的显著优势。
3.2 运动控制核心——NXP MCXA156 微控制器 如果让RDK X5这一类运行复杂操作系统的处理器同时承担电机闭环控制,将难以保证毫秒级的控制实时性与确定性。因此本方案引入NXP MCXA156微控制器作为专用的实时控制核心。MCXA156隶属于NXP基于Arm Cortex-M33内核的MCU,主频高、外设专业,原生面向电机控制与工业实时控制场景设计,具备硬件浮点单元、专用电机控制PWM定时器、高分辨率ADC以及增量编码器接口等专为伺服驱动优化的片上资源,是驱动伺服电机、实现精准运动控制的理想芯片,扮演整车的“小脑”与“执行中枢”。
大脑小脑通信,本系统采用USB CDC虚拟串口实现RDK X5与FRDM-MCXA156点对点通信,MCXA156配置为USB Device,RDK X5作为USB Host,使用A-C数据线连接MCXA156原生USB口,RDK识别设备为/dev/ttyACM0。在USB底层CDC基础上,自定义二进制数据包协议,解决字节流粘包问题。通信帧依次包含2字节帧头0xAA、0x55,1字节命令码,1字节载荷长度,0~240字节业务载荷,1字节累加和校验,2字节帧尾0x55、0xAA。命令码区分双向报文,RDK下发小车运动指令、报警阈值、状态查询指令;MCXA156定时主动上传瓦斯、CO、定位数据,气体超标时即时推送报警事件,双方每500ms互发心跳包检测链路状态。接收端循环检索帧头、帧尾,校验错误则丢弃数据包。该协议作为系统备用通信通道,用于参数配置、日志传输;小车运动控制主通道采用CAN总线,提升井下复杂电磁环境下通信可靠性。
X5:USB CDC 收发解析代码
 import serial
import threading

# 串口配置
ser = serial.Serial("/dev/ttyACM0", baudrate=115200, timeout=0.1)
buffer = bytearray()

# 发送数据包函数
def send_packet(cmd, payload: bytes):
    frame = bytearray()
    frame.extend([0xAA, 0x55])  # 帧头
    frame.append(cmd)
    L = len(payload)
    frame.append(L)
    frame.extend(payload)
    # 和校验
    chksum = sum(frame[2:]) & 0xFF
    frame.append(chksum)
    frame.extend([0x55, 0xAA]) # 帧尾
    ser.write(frame)

# 接收解析线程
def recv_task():
    global buffer
    while True:
        data = ser.read(32)
        if len(data) == 0:
            continue
        buffer.extend(data)
        # 查找帧头 AA 55
        idx = buffer.find(b"\xAA\x55")
        if idx == -1:
            buffer.clear()
            continue
        buffer = buffer[idx:]
        # 最小包长度 2+1+1+1+2 =7
        if len(buffer) <7:
            continue
        cmd = buffer[2]
        plen = buffer[3]
        total_len = 2 + 1 + 1 + plen + 1 + 2
        if len(buffer) >= total_len:
            pkg = buffer[:total_len]
            buffer = buffer[total_len:]
            # 校验
            cs_calc = sum(pkg[2:2+1+1+plen]) &0xFF
            cs_recv = pkg[2+1+1+plen]
            if cs_calc == cs_recv:
                print("收到有效包, cmd=",hex(cmd))
                # 在此处处理收到的数据payload=pkg[4:4+plen]

threading.Thread(target=recv_task, daemon=True).start()

# 示例:下发小车停止指令 cmd=0x01
# payload:方向0停止,速度0,位置0
send_packet(0x01, bytes([0,0,0,0,0,0,0]))

while True:
    pass
    #define HEAD1 0xAA
#define HEAD2 0x55
#define TAIL1 0x55
#define TAIL2 0xAA

uint8_t rx_buf[256];
uint16_t rx_idx = 0;

//USB CDC接收回调,每次收到1字节进入
void usb_cdc_rx_callback(uint8_t ch)
{
    rx_buf[rx_idx++] = ch;
    if(rx_idx>250) rx_idx=0;

    //查找帧头
    if(rx_idx>=2 && rx_buf[rx_idx-2]==HEAD1 && rx_buf[rx_idx-1]==HEAD2)
    {
        //找到包头,等待剩余字节
    }
    //检测帧尾
    if(rx_idx>=2 && rx_buf[rx_idx-2]==TAIL1 && rx_buf[rx_idx-1]==TAIL2)
    {
        //提取命令、长度、payload、校验和校验
        uint8_t cmd = rx_buf[2];
        uint8_t len = rx_buf[3];
        uint8_t checksum=0;
        for(int i=2;i<4+len;i++){
            checksum += rx_buf[i];
        }
        checksum &=0xFF;
        if(checksum == rx_buf[4+len]){
            //校验成功,执行对应cmd业务函数
            switch(cmd)
            {
                case 0x01: //小车运动指令
                    car_ctrl(rx_buf+4, len);
                    break;
                case 0x02: //设置阈值
                    set_threshold(rx_buf+4, len);
                    break;
                default:break;
            }
        }
        rx_idx=0; //清空,准备下一帧
    }
}
MCXA156片上集成FlexCAN控制器与多路低功耗UART。它通过CAN总线与48V伺服驱动器建立高可靠通信链路:相比传统的PWM脉宽控制方式,CAN总线采用差分信号传输,具有极强的抗共模干扰能力,能够在矿井下变频器、大功率设备密集的强电磁环境中稳定工作,杜绝因线路干扰导致的电机失控;通过CAN总线,MCXA156可以向驱动器下发位置、速度、扭矩三闭环指令,同时实时读取电机的转速、相电流、温度与负载率等状态参数,实现闭环精准控制与预测性维护。
与此同时,MCXA156还以主站身份通过RS485总线,以Modbus RTU协议定时轮询挂载于车身及轨道沿线各固定监测点的瓦斯、一氧化碳、温度、湿度传感器,确保底层数据采集不丢包、不串扰,为上层提供确定性的数据时延。 MCXA156还承担整车的安全兜底逻辑。其内部运行轻量级实时RTOS操作系统,内置硬件看门狗与急停逻辑。一旦检测到电机过流、通信链路中断或气体浓度瞬间爆表,MCU可在毫秒级时间内直接切断动力输出、触发本地高分贝蜂鸣器与爆闪灯,并通过继电器接口接通排风扇进行现场稀释,整个过程无需等待RDK X5乃至云端的任何指令。这种“安全功能下沉到实时核”的设计,有效避免了操作系统偶发卡死对安全动作的影响,是矿井这类对可靠性要求极高的场景所必需。得益于Cortex-M33内核在低功耗与高性能之间的良好平衡,MCXA156还可在巡检间隙进入深度休眠,延长车载电池的整体续航。
3.3 动力执行单元——48V CAN 总线伺服电机系统 动力系统的选型直接关系到智能车能否适应底面泥泞路况与架空轨道爬坡的双重工况。本方案采用48V低压交流伺服电机配合伺服驱动器,构成车载动力单元。伺服电机内置高精度光电或磁电编码器,配合驱动器内部的电流环、速度环、位置环三环控制,能够实现远优于普通直流电机与步进电机的启停平稳性、低速大扭矩输出与位置定位精度,使小车在架空轨道爬坡时不打滑、下坡时不溜车、低速精确对位时不抖动。电机尾端配有机械抱闸,可在停车或急停瞬间锁死轴端,防止小车在倾斜轨道上因重力滑落,构成机械层面的最后一道安全防线。 该伺服系统以CAN总线作为控制通信介质,与前述MCXA156的FlexCAN外设天然匹配。48V的供电电压在提供充足功率的同时仍处于工业安全特低电压范围之内,有利于整车的防爆设计与人员安全。CAN总线不仅承载运动指令,还能以极低的时延反馈电机温度、母线电压、过载与故障代码,使控制系统能够据此进行预测性维护——在电机或电池出现劣化趋势时提前预警,而非等到故障停机。配合大容量车载锂电池组,整车可支撑长时间的连续巡检作业,未来还可拓展自动回充功能,进一步提升无人化运维水平。
核心代码 :
/**
 * @file    can_servo_driver.c
 * @brief   NXP MCXA156 驱动 48V CAN总线伺服电机底层代码 (CANopen协议)
 */

#include "fsl_flexcan.h"
#include "fsl_clock.h"
#include <string.h>

/*============================================================================
 * 1. 核心宏定义与帧 ID 映射
 *============================================================================*/
// CANopen 核心 COB-ID 定义
#define NMT_COB_ID          0x000U  // 网络管理命令 (主机 -> 所有从站)
#define SDO_TX_COB_ID_BASE  0x600U  // SDO 发送基地址 (主机 -> 从站)
#define SDO_RX_COB_ID_BASE  0x580U  // SDO 接收基地址 (从站 -> 主机)
#define PDO_TX_COB_ID_BASE  0x200U  // RxPDO 基地址 (主机 -> 从站,发送控制指令)
#define PDO_RX_COB_ID_BASE  0x180U  // TxPDO 基地址 (从站 -> 主机,接收状态反馈)

// 电机节点 ID (假设当前控制的是1号电机)
#define MOTOR_NODE_ID       0x01U

// 电机运行状态结构体
typedef struct {
    uint16_t status_word;       // 状态字
    int16_t  actual_velocity;   // 实际速度
    int32_t  actual_position;   // 实际位置
    uint32_t timestamp;         // 接收时间戳
    bool     is_online;         // 在线状态
} Motor_Status_t;

// 全局电机状态变量
volatile Motor_Status_t g_motor_status = {0};

/*============================================================================
 * 2. 基础 CAN 帧发送函数
 *============================================================================*/
static void CAN_SendFrame(uint32_t id, uint8_t *data, uint8_t len) {
    flexcan_frame_t frame;
    memset(&frame, 0, sizeof(frame));

    frame.format = (uint8_t)kFLEXCAN_FrameFormatStandard;
    frame.type   = (uint8_t)kFLEXCAN_FrameTypeData;
    frame.id     = FLEXCAN_ID_STD(id);
    frame.length = len;

    if (len > 0 && data != NULL) {
        memcpy(frame.dataByte, data, len);
    }

    // 阻塞等待发送完成 (实际工程建议改用非阻塞或DMA)
    while (FLEXCAN_WriteTxMb(CAN0, 1, &frame) != kStatus_Success) {
        // 可在此处添加发送超时退出机制
    }
}

/*============================================================================
 * 3. FlexCAN 硬件初始化与过滤器配置
 *============================================================================*/
void CAN_Motor_Init(void) {
    flexcan_config_t flexcanConfig;
    flexcan_rx_mb_config_t mbConfig;

    // 1. 基础配置 (波特率 1Mbps)
    FLEXCAN_GetDefaultConfig(&flexcanConfig);
    flexcanConfig.baudRate = 1000000U;
    FLEXCAN_Init(CAN0, &flexcanConfig, CLOCK_GetFreq(kCLOCK_CoreSysClk));

    // 2. 配置接收 Mailbox 过滤器 (仅接收目标电机的 TxPDO 反馈帧)
    mbConfig.format = kFLEXCAN_FrameFormatStandard;
    mbConfig.type   = kFLEXCAN_FrameTypeData;
    mbConfig.id     = FLEXCAN_ID_STD(PDO_RX_COB_ID_BASE + MOTOR_NODE_ID);
    FLEXCAN_SetRxMbConfig(CAN0, 0, &mbConfig, true);

    // 3. 开启接收中断
    FLEXCAN_EnableMbInterrupts(CAN0, kFLEXCAN_RxMbInterruptEnable);
    EnableIRQ(CAN0_IRQn);

    // 4. 退出冻结模式,进入正常工作模式
    FLEXCAN_EnterFreezeMode(CAN0);
    FLEXCAN_ExitFreezeMode(CAN0);
}

/*============================================================================
 * 4. 网络管理与 SDO 参数配置
 *============================================================================*/
// 发送 NMT 启动命令,使电机进入 Operational 状态
void CAN_Send_NMT_Start(void) {
    uint8_t data[2] = {0x01, 0x00}; // 0x01: 启动远程节点, 0x00: 所有节点
    CAN_SendFrame(NMT_COB_ID, data, 2);
}

// 通过 SDO 设置电机为速度模式 (索引 0x6060, 子索引 0x00, 值 0x03)
void CAN_Set_Velocity_Mode(void) {
    uint8_t data[8] = {0x2B, 0x60, 0x60, 0x00, 0x03, 0x00, 0x00, 0x00};
    CAN_SendFrame(SDO_TX_COB_ID_BASE + MOTOR_NODE_ID, data, 8);
}

/*============================================================================
 * 5. PDO 实时运动控制 (核心业务)
 *============================================================================*/
// 发送速度控制指令 (RxPDO)
// 数据映射: Data[0-1]=控制字, Data[2-3]=目标速度
void CAN_Set_Motor_Velocity(int16_t target_velocity) {
    uint8_t data[4];
    uint16_t control_word = 0x000F; // 使能并启动电机 (具体控制字需参考伺服手册)

    data[0] = control_word & 0xFF;
    data[1] = (control_word >> 8) & 0xFF;
    data[2] = target_velocity & 0xFF;
    data[3] = (target_velocity >> 8) & 0xFF;
四、通信与网络架构
系统采用分层的混合通信架构以适配矿井狭长、多岔道的空间特征。在车体内部及轨道沿线,RS485总线承担气体与环境传感器的现场组网,其差分传输抗干扰能力强、单总线可挂载多节点、传输距离远,是工业现场最具性价比的组网方式;CAN总线则专职承载运动控制的高实时性指令与反馈,二者物理隔离、互不干扰。在井上与井下之间,4G CAT1模组承担数据回传:CAT1在速率、功耗与覆盖之间取得了良好平衡,虽不足以承载高清视频流的持续传输,但对于以文本数值、状态码与图片抓拍为主的监测上报场景完全够用,且成本与功耗显著低于Cat.4与5G方案。数据传输统一采用MQTT协议,借助其发布/订阅模型与遗嘱消息机制,天然适配海量设备的弱网连接与在线状态监测。
五、软件功能与业务逻辑
系统软件自下而上包括嵌入式端侧软件、云端服务平台与微信小程序三部分,形成从感知到决策的完整数据闭环。
5.1 端侧嵌入式软件 RDK X5侧运行Linux系统,部署摄像头驱动、视觉AI推理框架、CAT1拨号管理以及MQTT客户端,负责视频抓拍、数据打包与协议上报;MCXA156侧运行实时控制程序,实现CANopen或自定义CAN协议栈以驱动伺服电机、Modbus RTU主站协议以读取传感器、以及PID运动控制算法,保证小车在轨道上的平滑加减速与安全联动。
5.2 云端服务平台 云端服务器接收CAT1上报的数据包,将时序量写入时序数据库以支撑历史曲线查询,将设备档案与报警事件写入关系型数据库以支撑管理统计。平台内置多级阈值判断引擎,当某监测点浓度超过预警、报警或危险阈值时,自动记录报警事件并向关联用户推送;同时解析小程序下发的运动指令,经MQTT透传至小车RDK X5,再转发MCXA156执行,实现远程接管。
5.3 微信小程序交互端 小程序是管理人员与系统交互的统一入口。实时监控看板以数字卡片与仪表盘展示各监测点瓦斯浓度、设备在线状态、电池电量及现场抓拍画面;数据分析模块调用ECharts图表库生成气体浓度随时间变化的动态曲线,支持缩放查看历史趋势,辅助研判气体积聚规律;报警中心实时刷新报警记录,显示报警时间、地点、数值与处理状态;远程遥控页提供虚拟摇杆与急停按钮,授权人员可在紧急情况下接管小车进行近距离侦察或应急撤离。
六、典型业务流程 正常巡检模式下,智能车按预设轨迹行驶,MCXA156经RS485采集各监测点气体数据,RDK X5叠加摄像头视觉信息与定位信息后打包,通过CAT1上传云端,小程序呈现正常曲线。异常应急模式下,传感器检测到瓦斯超标,MCXA156立即触发本地声光报警并启动排风扇,同时上报RDK X5,RDK X5联动摄像头拍摄现场画面,将高清报警信息一并上传云端,小程序推送紧急警报,管理员可远程遥控小车深入侦察或安全撤离,实现从被动监测到主动处置的闭环。
七、面向矿井环境的特殊设计 井下应用对可靠性提出苛刻要求。其一是防爆合规:整车电子部件、电池与传感器需符合煤矿防爆标准,杜绝电火花引爆瓦斯。其二是轨道与路况适应:底面行驶需采用防滑轮组或履带应对积水泥泞,架空轨道悬挂运行则对电机扭矩提出更高要求并配备防掉落机械锁扣。其三是通信冗余:井下存在信号盲区,可在关键节点部署Wi-Fi或LoRa作为CAT1的补充,形成局部自组网,确保数据不丢失、指令不中断。其四是续航保障:采用大容量防爆电池组并支持自动回充,满足长时间连续巡检需求。
八、总结与展望 本方案充分发挥了地瓜机器人RDK X5的边缘AI视觉算力与NXP MCXA156的精密实时控制能力,结合48V CAN总线伺服驱动的高可靠动力,辅以CAT1通信与完善的云端、小程序生态,构建了一套集智能化、可视化、远程化于一体的矿井可燃气分布式智慧监测平台。它不仅突破了传统固定监测的空间盲区,更通过端云协同实现了从被动报警到主动预警、从人工巡检到智能运维的跨越。未来平台可进一步融合SLAM技术实现井下全自主导航,并接入矿井现有综合自动化系统,成为智慧矿山安全生产中不可或缺的一环。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")