


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%23bababa;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='14'%20height='14'%20transform='translate(336%20411)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-336%20-411)'%3e%3cpath%20class='c'%20d='M70.34,76.84a6.5,6.5,0,1,1,6.5-6.5A6.507,6.507,0,0,1,70.34,76.84Zm0-12.235a5.735,5.735,0,1,0,5.735,5.735A5.742,5.742,0,0,0,70.34,64.6Zm1.485,7.745-.036-.052-.113-.05h-.052a.78.78,0,0,0-.334.118l-.332.224a1.464,1.464,0,0,1-.3.144,2.348,2.348,0,0,1-.358.1.946.946,0,0,1-.227.023c-.1-.012-.132-.053-.143-.068a.355.355,0,0,1-.031-.228,4.391,4.391,0,0,1,.129-.622q.107-.4.207-.693t.236-.614a4.77,4.77,0,0,1,.213-.456,1.546,1.546,0,0,1,.214-.28c.089-.1.3-.326.178-.546a.407.407,0,0,0-.361-.2.912.912,0,0,0-.3.058,1.714,1.714,0,0,0-.22.088,2.154,2.154,0,0,0-.281.214,1.076,1.076,0,0,0-.291.29.861.861,0,0,0-.069.336,2.289,2.289,0,0,1-.139.519l-.295.943-.237.651a1.71,1.71,0,0,0-.071.588,1.659,1.659,0,0,0,.1.467.984.984,0,0,0,.245.379.745.745,0,0,0,.405.192.781.781,0,0,0,.138.012,1.606,1.606,0,0,0,.45-.078,4.223,4.223,0,0,0,.552-.2,2.824,2.824,0,0,0,.428-.238q.179-.123.369-.265a.867.867,0,0,0,.315-.383A.389.389,0,0,0,71.825,72.349Zm-1.9-4.013a.472.472,0,0,0,.284.105.918.918,0,0,0,.553-.239c.235-.173.36-.31.373-.413a1.115,1.115,0,0,0-.1-.478A1.071,1.071,0,0,0,70.8,66.9a.446.446,0,0,0-.259-.1.638.638,0,0,0-.518.263,1.821,1.821,0,0,0-.294.438.753.753,0,0,0-.064.234.9.9,0,0,0,.263.6Z'%20transform='translate(273.16%20348.16)'/%3e%3c/g%3e%3c/svg%3e) 该项目存在多块PCBA,可切换查看

;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%23dbdbdb;}.d{fill:none;stroke:%23333;stroke-linecap:round;stroke-linejoin:round;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='22'%20height='22'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%3e%3cg%20transform='translate(1.375%202.251)'%3e%3cpath%20class='c'%20d='M7.563,9.224A20.661,20.661,0,0,1,18.8,8.265l-7.088,7.329-.922-.373-.023-3.312-1.389-.741-2.555.389-3.56,2.989-2,1.7s-.1-4.771,6.3-7.021'%20transform='translate(-0.5%200.249)'/%3e%3cpath%20class='d'%20d='M12.174.745l7.332,7.332a.834.834,0,0,1-.017,1.195L12.157,16.2a.833.833,0,0,1-1.405-.606V12.679a.844.844,0,0,0-.931-.832A11.108,11.108,0,0,0,2,16.74a.834.834,0,0,1-1.5-.576C1.132,9.59,3.786,5.4,9.942,5.066a.841.841,0,0,0,.81-.829v-2.9A.833.833,0,0,1,12.174.745Z'%20transform='translate(-0.5%20-0.5)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
一、项目概述
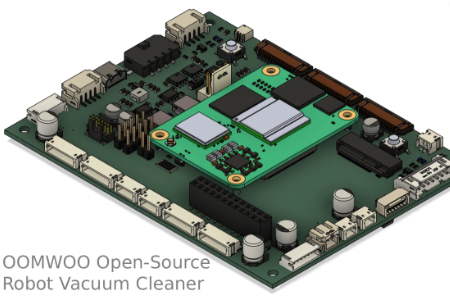
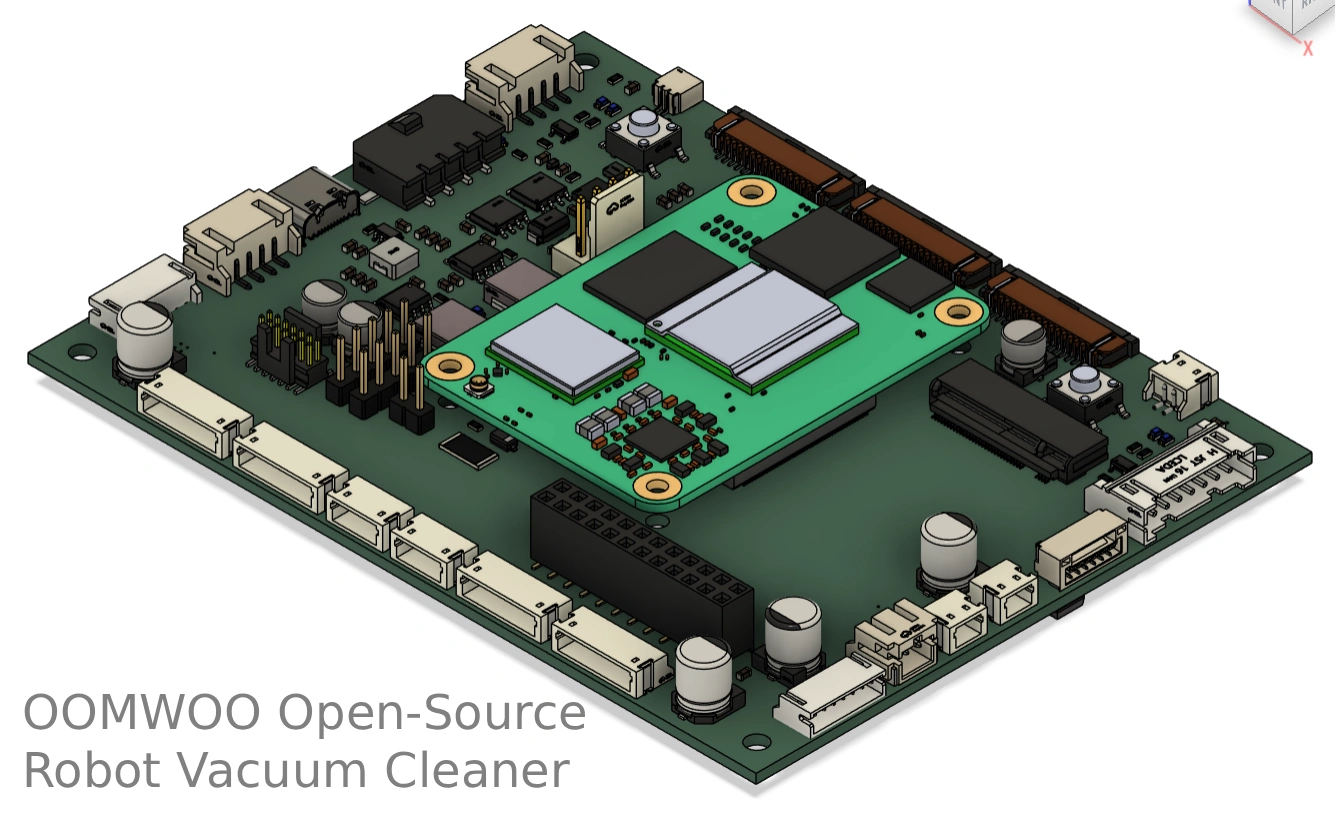
本项目为OOMWOO 开源扫地机器人配套 I/O 主控板研发项目,基于 CPU+MCU 异构双核心架构,采用完全开源硬件设计,目标打造一套可自主复刻、本地离线运行、具备商用级安全机制的 ROS2 自主清扫机器人硬件平台。项目硬件使用 KiCad 完成 PCB 设计,遵循 Apache 2.0 开源协议,全部原理图、PCB 文件、固件代码对外开放,支持爱好者与研发团队二次修改、自制与功能拓展,整机不依赖云端服务,地图、导航、传感器数据全部本地运算处理。
二、总体架构设计
项目采用消费级扫地机主流的计算单元与实时控制单元分离架构,实现高性能智能算法与高可靠实时安全控制解耦:
高层计算单元(CPU):搭载树莓派 CM4/CM5 核心模块,负责 SLAM 建图、路径规划、2D 激光雷达数据解析、双目 MIPI 相机视觉避障、ROS2 机器人业务调度,可对接智能家居平台。CPU 通过串口、SPI、I2C 总线与 MCU 进行数据交互。
实时安全协处理器(MCU):选用 STM32G473,运行 FreeRTOS 实时操作系统,作为整机安全管控核心,保障满足 CE 安全认证要求。MCU 具备静态内存分配、硬件看门狗、确定性实时响应能力,独立管理电机、传感器与电源。当 CPU 程序卡死、失去响应时,MCU 将自动切断所有动力电机电源,规避设备失控风险。
三、硬件功能与接口
I/O 主板集成机器人执行驱动、传感采集、电源管理、外设交互全链路接口,实现一体化硬件承载:
电机驱动模块:支持行走轮、吸尘风机、边刷、滚刷、拖地水泵驱动,内置电流采样与过流检测,实时监测堵转、过载故障。
传感器接口:预留 2D 激光雷达、IMU 惯性单元、红外测距、防跌落悬崖传感器、碰撞传感器、压力传感器、电机里程编码器接口。
视觉模块:搭载双路 MIPI 摄像头接口,用于障碍物识别与视觉避障。
电源管理:集成 4S 锂电池充放电管理、电池状态监测,实现整机上下电、掉电保护、底座充电对接控制。
人机与拓展外设:配置实体按键、状态 LED、音频编解码、麦克风、扬声器、SD 卡存储、充电底座触点等外设。
四、核心安全机制
安全为本项目设计重点,由 MCU 独立实现安全闭环,不依赖上层 CPU:
硬件看门狗监控,保障 MCU 持续运行;CPU 异常无应答时,MCU 自动关停全部电机,防止失控。
碰撞、悬崖触发时,立即切断行走动力,实现紧急停机。
电池电压监测,低电量时自动执行关机保护,防止电池过放损坏。
电机过流检测,检测到堵转、短路时切断电机输出。
所有安全逻辑在 MCU 本地实时执行,即使操作系统崩溃,保护逻辑依旧生效。
五、项目特色与创新点
软硬件解耦双核架构:将复杂 AI 导航算法与底层实时安全控制分离,兼顾智能性能与设备安全性。
全开源可自制:PCB、原理图、固件全部开源,使用通用元器件,可自主打板、组装,支持 3D 打印外壳快速搭建整机。
本地离线自主运行,无强制云端依赖,用户数据、机器人地图本地存储,隐私性更强。
模块化可拓展:树莓派 CM 核心模块可插拔更换,预留丰富传感器与执行器接口,除扫地机器人外,可迁移用于其他移动机器人开发。
面向合规设计,原生按照 CE 安全规范进行硬件保护设计,具备商业化落地改造潜力。
六、应用场景
机器人研发教学、ROS2 科研实验平台;
开源硬件爱好者自制自主清扫机器人;
移动机器人底层控制方案原型验证;
定制化室内自主清洁设备前期开发。
七、开源说明
项目硬件 PCB 使用 KiCad 设计,源码托管于 GitHub 仓库,采用 Apache 2.0 开源许可证,允许自由使用、修改、分发,支持个人非商用以及商业场景下二次开发。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")