


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
小脑驱动电路
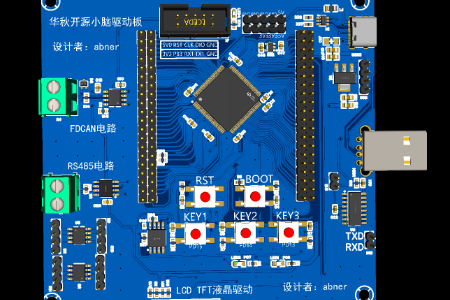
主控:STM32C552VET6,板载Type‑C接口、LDO电源、复位、LED、排针扩展、FDCAN、SWD调试、外部Flash、按键、晶振BOOT配置电路,作为机器人小脑,指负责底层执行层:电机闭环控制、编码器采集、FDCAN 总线、IO 外设,接收上层主控指令,做实时运动控制,不跑复杂 AI,看重实时性、FDCAN、IO、成本、抗干扰。
一、双电源LDO电源电路(TPS7A0233PDBVR)
芯片:TPS7A0233PDBVR,AMS117-3.3V 输出固定3.3V LDO
输入回路
VBUS输入(来自Type‑C的VBUS),F1是SMD0805‑0.6A自恢复保险丝,做过流保护;
C47(1μF)输入滤波电容,滤除输入电源高频噪声。
引脚:IN输入、GND接地、EN使能引脚直接接5V输入,芯片上电即开启输出。
输出回路
OUT输出3V3给MCU与外设供电;NC为空脚不连接;
C48(1μF)输出滤波电容,改善3.3V电源纹波。
电源指示LED4
R70(10kΩ)为LED限流电阻;3V3上电时LED4点亮,代表板载3.3V电源正常;LED负极接GND。
二、Type‑C 16PIN接口电路
VBUS2引脚:5V电源输入,给到LDO的输入;
CC1、CC2:Type‑C配置引脚(原理图没有下拉/上拉电阻,只引出焊盘,说明该板子只做USB从机设备,不做PD快充);
USB_DP(PA12)、USB_DN(PA11):接到STM32 USB差分信号,实现USB通信;
SBU1、SBU2:高速信号引脚,仅焊盘引出,未使用;
GND引脚系统地。
三、MCU电路
采用Cortex‑M33 内核,144 MHz,支持 DSP 指令、SIMD,硬件乘累加。做电机 PID、位置环速度环滤波运算效率很高。,做多电机闭环时 CPU 占用更低;相比 M0/M0+,算力提升巨大。
机器人小脑场景:多台 CAN 电机的位置 / 速度闭环、编码器计算、滤波,DSP 单元可以硬件加速 PID。 支持 Trust‑M,安全特性,机器人总线防异常篡改。
主频 160MHz 足够同时处理多路电机闭环、编码器采样、FDCAN 收发,留有富余 CPU 资源处理传感器。
1.复位电路
NRST(14脚)复位引脚;C2(2.2uF)上电复位电容,NRST内部带上拉,上电时电容产生低复位脉冲实现上电复位。
2.外部高速晶振
PH0‑OSC_IN(12)、PH1‑OSC_OUT(13):外部HSE晶振输入输出引脚,外接外部无源晶振,给MCU提供外部系统时钟;
PH2‑BOOT0(94脚):BOOT启动配置引脚,可以配置从Flash、系统存储器启动;
VCAP(48):MCU内核稳压电容引脚,必须接指定容量电容,保证内核电源稳定。
3.SWD调试接口
PA13‑SWDIO,PA14‑SWCLK:STM32标准串行调试引脚,用于下载程序+在线调试。
四、外设电路
板载LED1(PC6) PC6推挽输出,串联R3=2kΩ限流电阻,XL‑2012UGC绿色LED;PC6输出低电平LED点亮。
自定义按键(PD13) PD13接按键,R8=10kΩ下拉电阻;按键按下时PD13变为高电平,松开为低电平。
FDCAN总线
PB8 FDCAN_TX,PB9 FDCAN_RX,PE2 FDCAN.STBY; STM32的FDCAN接口,PE2用来控制CAN收发器的待机引脚。
外部FLASH 原理图标注外部FLASH模块,接SPI接口,实现外部大容量存储。
TFT LCD驱动接口
RS485modbus接口
五、扩展排针H3、H4
H3、H4均为2.54间距1×20P直针排针;
将STM32绝大部分IO口全部引出(PA/PB/PC/PD/PE/PH全部IO),可以外接传感器、模块;
R68、R69为0Ω电阻,可做信号跳线,可选断开/短接做IO功能切换。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")