


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
作品详情介绍
一、项目背景与定位
全球开源社区经典的 3D 打印瓦力(WALL-E)模型拥有极佳的机械外观与仿生结构设计,但传统的开源控制方案大多停留在基于 Arduino/树莓派的简单遥控、固定舵机动作序列或单一脚本控制,缺乏真正的环境感知、自然语言交互与自主行为编排能力,难以赋予瓦力像电影中那样鲜活的“灵魂”。
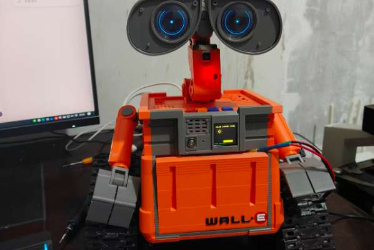
本项目在经典开源 3D 瓦力机械模型的基础上,从零重新设计并构建了一套基于 ROS 2 Humble、边缘 BPU 视觉加速、C++ 原生行为树编排与多模态大模型的全栈具身智能控制系统(Wali Brain)。该系统打通了从“声学前端拾音 → 多模态语义与任务规划 → 确定性行为树调度 → 50Hz 仿生伺服防碰撞控制 → 双屏表情与远程图传”的完整工程闭环,让一台 3D 打印的瓦力真正进化为具备“眼、耳、脑、手、脚”协同能力的具身智能伴侣机器人。
二、控制系统总体架构
新设计的控制系统采用**“上位机边缘 AI 中枢 + 下位机实时运动与交互外设”**的主从异构架构,基于 ROS 2 多节点分布式通信实现高内聚、低耦合的模块协同:
上位机大脑中枢(地平线旭日 X3 派 / Ubuntu 22.04 + ROS 2 Humble)
视觉感知层(BPU 硬件加速):调用地平线 5 TOPS BPU 硬件推理能力,实时输出人体、人头、人脸检测框与跟踪目标,并通过硬件 JPU/VPU 完成零拷贝图像编解码。
听觉与语音层(全双工声学管线):集成 WebRTC AEC 硬件级回声消除、Silero VAD 语音活动检测与 Sherpa-ONNX 离线唤醒词引擎(“瓦力瓦力”),支持云端流式 ASR、本地离线 ASR 及端到端音频多模态大模型平滑切换。
认知与决策层(LLM/VLM + 意图安全守卫):支持流式语音对话、环境视觉问答(VQA)、复合指令规划以及本地高优先级安全拦截。
任务编排层(C++17 BehaviorTree.CPP v4):负责将单步动作、多步时序动作、条件观察任务以及主动旋转找物任务转换为确定性的行为树状态机执行。
下位机实时执行与多屏交互层(ESP32 集群 + 驱动模块)
7 自由度仿生关节 + 差速履带驱动:通过串口协议与 PCA9685(7 路舵机:左眼、右眼、左眉、右眉、头部旋转、上颈俯仰、下颈俯仰 + 手臂动作)及 TB6612 电机驱动板通信,控制全身仿生姿态与履带移动。
仿生双目与胸前 TFT 彩屏:眼部支持 5 套色彩光效预设与情绪联动;胸前 ESP32 驱动 TFT 彩屏,支持实时相机取景预览、AI 聊天气泡、音乐律动频谱显示及断网热点配网引导。
USB 声卡与声学链路(Walle Ear S3):通过 UAC 低延迟混音输出 TTS 语音、系统提示音与背景音乐,同时为 AEC 提供精确的参考回采信号。
三、核心技术亮点
1. 「多模态大模型 + C++ 原生行为树 + 意图安全守卫」三层具身控制
为了让大模型安全、可靠地控制实体机器人,系统没有让 LLM 直接裸发电机指令,而是设计了严密的三层控制机制:
本地意图安全守卫(Action Intent Guard):在本地毫秒级识别否定句(“不要低头”)、引用/翻译/复述句以及紧急停止指令(如“别再跟着我了”无需经过大模型推理,直接触发底盘与跟随急停)。
跨模态复合任务规划:支持自然语言下达复杂时序与条件指令,例如*“先低头,挥挥手,然后看看前面有什么并拍照保存”或“转身找一下红色的盒子,找到后点点头”*。系统在执行前对模型生成的完整计划进行原文语义证据(Grounding)与参数合法性校验,拒绝残缺或反序计划。
闭环回执驱动的行为树(BehaviorTree.CPP):所有动作指令均携带唯一
request_id,严格等待底层执行器返回accepted → completed状态回执后再推进下一节点,杜绝“消息发出即视为动作完成”的开环隐患。
2. 50Hz“小脑”平滑插值与机械防碰撞算法
针对开源 3D 瓦力模型眼部、颈部与肩部紧凑的机械结构,底层 sequence_ros_node 构建了独立的 50Hz 伺服控制环路:
五次多项式轨迹平滑:消除舵机启停顿挫感,使歪头、眨眼、叹气、开心舞等动作自然柔顺。
物理干涉安全包络:内置硬件级防碰撞约束算法——例如当头部大幅度左右旋转时,系统自动计算并抬高双目俯仰角,防止 3D 打印眼部外壳与颈部支架发生物理碰撞与堵转。
多源优先级仲裁:严格管理“手柄物理接管 > 显式动作序列 > 视觉追踪 > 对话微表情”的控制权优先级,确保各控制源切换丝滑且互不抢占。
3. BPU 硬件加速仿生视觉追踪与双颈联动补偿
深度整合地平线 TogetherROS 硬件加速模型,实现人脸注视(Look at Me)与人体跟随(Follow Me)。
针对瓦力独特的双颈段(上颈 + 下颈)与分离式双目结构,设计了**“虚假扭头”仿生视差动效与双舵机俯仰联动补偿算法**,让机器人在锁定目标时呈现出极具生命感的眼神跟随效果。
4. 流式首字符微表情同步协议(零额外请求延迟)
独创轻量化流式表情协议,将 11 种仿生情绪(
happy、curious、surprised、confused、concerned、disdain、angry、sad、thinking、listening、neutral)与 3 档强度编码于流式回答首部。在 TTS 首包音频解码播报的同一时刻,眼部舵机、眉毛角度与胸前屏幕表情即刻同步到位,无需发起第二次模型请求或等待全文生成完毕。
5. 硬件加速 WebRTC 手机远程第一视角遥控与对讲
充分利用旭日派 JPU 硬件解码与 VPU H.264 Baseline 硬件编码能力,构建低延迟 WebRTC 图传网关,支持在 640×480 日常巡航与 1280×720 高清拍照/远控之间动态租约切换。
用户通过手机浏览器即可实时查看瓦力第一视角画面、操控虚拟摇杆移动、触发预设动作并进行双向语音对讲。
6. 零侵入物理手柄接管 & 内置 FC 游戏“AI 观战解说”
物理手柄最高优先级接管:支持 2.4G 无线手柄随时接管机器人(左摇杆差速底盘、右摇杆头部云台、线性扳机实时压感控制眼部开合),接管瞬间自动屏蔽大模型动作输出。
红白机游戏与多模态伴玩:通过手柄快捷键可一键开启内置 FC 模拟器畅玩经典游戏,同时瓦力的视觉大模型在后台定时观察游戏画面,实时语音解说、夸奖或吐槽玩家的操作,打造独特的“AI 游戏伴玩”体验。
7. 完善的工程化体验:断网自愈配网、Web 控制台与 MCP 协议
陌生环境自动配网:当机器人在陌生环境中未能连上已知 Wi-Fi 时,自动开启
WALL-E-Setup救援热点并在胸前屏幕显示配网引导,手机网页一键配网即可同步更新上位机与 ESP32 下位机网络配置。全功能 Web 配置台:内置响应式 Web 管理后台(支持多套瓦力角色人设一键切换、语音/视觉/模型参数热更新、3D 动作可视化调试与在线动作录制)。
MCP 外部 Agent 网关:支持 FastMCP 2.x Streamable HTTP 协议,允许外部 AI Agent 通过受控白名单安全调用瓦力的物理动作能力。
四、总结
本项目通过对开源 3D 瓦力模型控制系统的彻底重构,证明了在消费级边缘计算开发板(旭日 X3 派 + ESP32)与 3D 打印仿生结构上,完全可以落地一套工业级架构规范、具备超过 1200 项自动化单元测试覆盖、兼顾安全性与趣味性的具身智能系统,为开源机器人社区提供了一套从传统遥控模型迈向大模型具身智能的完整升级范本。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")