


'/%3e%3c/svg%3e) 发布
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%20-0.256)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%200.256)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M12.938,13.58a.745.745,0,0,1-.328-.076L4.549,9.523a.741.741,0,0,1,0-1.33L12.61,4.212a.74.74,0,0,1,.657,0l8.061,3.981a.741.741,0,0,1,0,1.33L13.267,13.5a.741.741,0,0,1-.329.076M6.553,8.858l6.385,3.153,6.386-3.153L12.938,5.705Z'%20transform='translate(-1.067%20-1.067)'/%3e%3cpath%20class='c'%20d='M12.939,20.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-3.999)'/%3e%3cpath%20class='c'%20d='M12.939,26.964a.729.729,0,0,1-.328-.077l-8.062-3.98a.742.742,0,1,1,.657-1.33l7.733,3.818,7.733-3.818a.742.742,0,1,1,.657,1.33l-8.062,3.98a.729.729,0,0,1-.328.077'%20transform='translate(-1.067%20-5.547)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.c{fill:%233f3f3f;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='24'%20height='24'%20transform='translate(0%200.225)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20transform='translate(0%20-0.225)'%3e%3cg%20class='b'%3e%3cpath%20class='c'%20d='M21.648,9.056a.754.754,0,0,0-.215-.535l-5.3-5.3a.752.752,0,0,0-.535-.215V3H7.375A2.377,2.377,0,0,0,5,5.376V20.307a2.377,2.377,0,0,0,2.375,2.376h11.9a2.378,2.378,0,0,0,2.376-2.376V9.056ZM16.355,5.584,19.07,8.3H16.923a.569.569,0,0,1-.568-.568Zm2.924,15.584H7.375a.862.862,0,0,1-.861-.861V5.376a.862.862,0,0,1,.861-.861h7.466V7.731a2.084,2.084,0,0,0,2.082,2.082H20.14V20.307a.863.863,0,0,1-.861.861'%20transform='translate(-1.215%20-0.729)'/%3e%3cpath%20class='c'%20d='M10.757,15.514H15.3A.757.757,0,0,0,15.3,14H10.757a.757.757,0,0,0,0,1.514'%20transform='translate(-2.43%20-3.402)'/%3e%3cpath%20class='c'%20d='M18.327,20h-7.57a.757.757,0,0,0,0,1.514h7.57a.757.757,0,0,0,0-1.514'%20transform='translate(-2.43%20-4.86)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
;}.b,.c{fill:%233f96f0;stroke:%233f96f0;}.b{stroke-width:0.3px;}.c{stroke-width:0.2px;}%3c/style%3e%3c/defs%3e%3cg%20transform='translate(-2%20-2)'%3e%3crect%20class='a'%20width='16'%20height='16'%20transform='translate(2%202)'/%3e%3cg%20transform='translate(2%203)'%3e%3cpath%20class='b'%20d='M13.643,31H4.357c-.2,0-.357.224-.357.5s.16.5.357.5h9.286c.2,0,.357-.224.357-.5s-.16-.5-.357-.5'%20transform='translate(-1%20-18)'/%3e%3cpath%20class='c'%20d='M11.583,14.589l4.392-4.409a.415.415,0,0,0-.584-.586L12,13V4.416a.414.414,0,1,0-.828,0V13l-3.39-3.4a.415.415,0,1,0-.584.586Z'%20transform='translate(-3.562%20-3)'/%3e%3c/g%3e%3c/g%3e%3c/svg%3e)
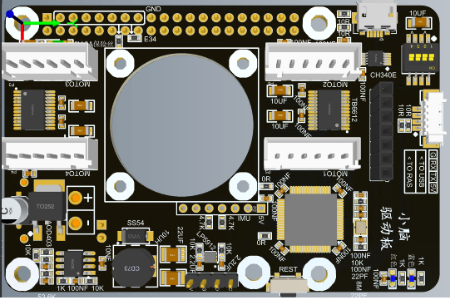
基于单片机的地平线X5小脑驱动板(支持CAN电机)直流电机控制硬件板,由主控最小系统、USB‑TTL&SWD 调试下载、双路直流电机驱动、线性稳压电源四大模块组成,软件可通过 SWD 下载,串口做调试输出,驱动两路直流电机。 一、主控最小系统(图纸左上区域)
单片机主控芯片 芯片引出全部 IO 口,提供丰富外设:GPIO、UART 串口、CAN、RTC 实时时钟等。 复位电路:RC 复位,按键按下时 NRST 引脚拉低,实现手动复位;上拉电阻保证正常运行时复位引脚为高电平。 外部晶振电路:为主控提供外部高速时钟源,两个负载电容起匹配谐振作用。 RTC 实时时钟:外接 32.768KHz 晶振,用于系统计时,可实现掉电计时功能。 CAN 通信电路:CAN 收发器芯片,搭配终端电阻,实现 CAN 总线通信,用于多设备组网通信。 串口接口:引出 UART 串口引脚,可外接外设,也可连接 USB‑TTL 做日志打印。 作用:整个电路板的控制核心,接收调试指令,输出 PWM、电平信号控制电机,同时支持 CAN 总线对外通信。 二、USB 转 TTL 与 SWD 烧录电路(图纸右上)
USB 转 TTL 串口电路 USB 接口接入,芯片完成 USB 信号转 TTL 串口电平。 输出 TX/RX 连接单片机串口引脚,电脑 USB 可以直接和单片机串口通信,用于打印调试信息、下发指令。 配套滤波电容,稳定芯片供电。
SWD 程序烧录调试电路 SWD 是 ARM 单片机主流下载调试接口,使用 SWDIO、SWCLK 两根信号线。 引出 SWD 下载端子,可接下载器,对单片机烧写固件、在线调试、断点调试。 增加上拉电阻保证总线电平稳定。
功能:解决固件下载和上位机调试,不需要额外串口模块,板载集成调试链路。 三、直流电机驱动电路 使用两片电机驱动芯片,独立驱动两路直流电机。
控制信号:来自单片机 GPIO,包含方向控制引脚、使能 / PWM 调速引脚。 DIR 方向引脚:高低电平切换电机正反转; PWM 输入引脚:通过改变占空比调节电机输出电压,实现调速。
功率输出端:接电机接线端子,输出大电流驱动直流电机。
测速接口:预留电机编码器信号接线端子,可以读取电机转速,实现闭环速度控制。
电源:电机功率电源独立输入,逻辑部分由主板供电。
功能:实现两路直流电机正反转、PWM 调速,支持编码器测速,适合小车、运动执行机构。
四、线性稳压电源电路
外部电源输入端子接入外部直流电压,输入有防反接二极管,防止电源接反烧毁电路板。
线性稳压 LDO 芯片,把输入电压降压为单片机、逻辑电路需要的 3.3V。 输入、输出端都配置滤波电容,滤除电源纹波,稳定电压。
电源指示 LED:上电后 LED 点亮,直观判断板卡是否上电正常。
输出 3.3V 给单片机、串口、驱动芯片逻辑部分供电;电机功率部分保留外部输入电源。
注意:LDO 线性稳压适合小电流逻辑电路,电机大电流功率不经过 LDO,避免稳压芯片过热烧毁。 五、整体电路逻辑与注意点
工作流程:外部电源接入 → LDO 生成 3.3V 给主控与逻辑电路;电脑通过 USB‑TTL 发送指令,或者 SWD 下载程序;单片机输出 PWM 与方向信号,控制电机驱动芯片,驱动电机运转;编码器反馈转速回单片机实现闭环控制;同时支持 CAN 总线对外通讯。
关键点 电源区分:逻辑 3.3V 电源和电机功率电源分开,电机大电流不要走 LDO; CAN 总线必须接终端电阻,否则通信不稳定; SWD 上拉电阻保证下载稳定性; 电源输入二极管实现基础防反接保护。
;}.c{fill:%23555;}%3c/style%3e%3cclipPath%20id='a'%3e%3crect%20class='a'%20width='18'%20height='18'%20transform='translate(1543%202144)'/%3e%3c/clipPath%3e%3c/defs%3e%3cg%20class='b'%20transform='translate(-1543%20-2144)'%3e%3cpath%20class='c'%20d='M182.144,108.918a.7.7,0,1,1-1.407,0V98.083l-.033.027-.054.05-5.045,5.045a.7.7,0,0,1-1.041-.945l.046-.05,5.045-5.045a2.508,2.508,0,0,1,3.477-.031l.075.072,4.988,5.022a.7.7,0,0,1-.949,1.038l-.05-.046L182.21,98.2l-.066-.061Zm5.394-15.827a.7.7,0,1,1,0,1.407h-12.2a.7.7,0,1,1,0-1.407Z'%20transform='translate(1370.601%202051.909)'/%3e%3c/g%3e%3c/svg%3e "回到顶部")